Open Duck Mini v2 自作手順|調達から調整・初歩行まで Open Duck Mini v2 · STS3215 · 14 DOF. 最後まで対応するハードウェアとランタイムを使います。異なるプロジェクトの配線、ファームウェア、校正を流用しないでください。
2026-11-04
Doneの表示だけで校正を終えない 下の14関節IDと配線の確認から、標準v2 Runtimeの設定・オフセット・終了確認へ進むための補足です。新しいイメージや当サイトの実機検証ではありません。STS3215の値をKISS HD1910やXL330へ転用しません。
導入方法と実際の設定ファイルを特定 手動導入のREADMEとdocs/INSTALL.mdは別の開始条件です。後者は足裏スイッチで自動起動するサービス付きイメージの説明で、手動導入に同じサービスがあるとは限りません。今回のV2-Classic公開メタデータに添付ファイルはなく、書込み可能なISOは未検証です。自動起動イメージを使っている場合は、動作中のセッションを確認して終了してから校正します。
DuckConfigの既定はホームのduck_config.jsonで、歩行CLIは--duck_config_pathも受け付けます。既存ファイルは重複しない名前で退避し、example_config.jsonは初回作成だけに使います。下の標準ライブラリのコマンドはハードウェアコードを読み込まずJSON構文を確認するものです。姿勢やモーター状態の検査にはなりません。
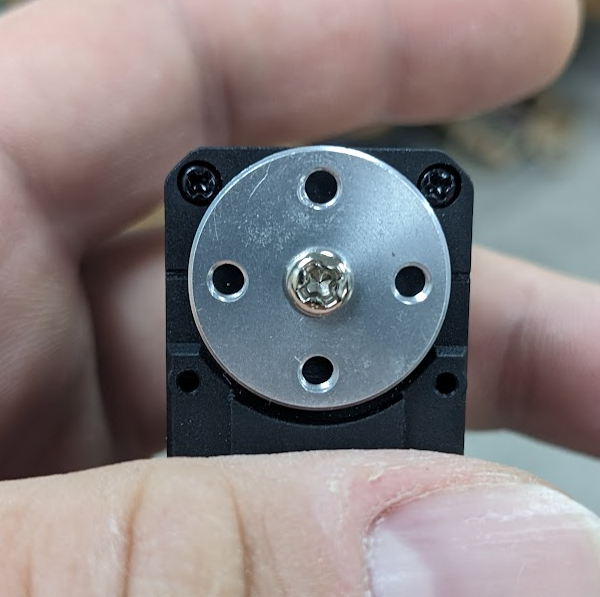
python -m json.tool "$HOME/duck_config.json"動かす前に全項目とバックアップを用意 原作者のホーン位置合わせ写真 · Antoine Pirroneと貢献者 · Apache 2.0。組立参考であり、当サイトの校正・歩行試験ではありません。 関節ごとに測り、確認済みの値を保存 機体を支え、ゼロ姿勢へ動く空間を確保します。Runtime/scriptsのfind_soft_offsets.pyは保存済み校正を使わず、全ゼロの一時設定を作ります。関節別ループの例外処理に入る前からサーボを起動してゼロを指令します。読み取り専用ではなく、前段の組立確認を終えてから扱う動作手順です。
python find_soft_offsets.py各関節の値と確認状況を残します。スクリプトは表示した値を自分でduck_config.jsonへ写すよう案内し、JSONもEEPROMも書きません。スキップした関節は未測定で一時辞書にゼロが残り得ます。確認済みの値だけを自機の14関節表joints_offsetsへ反映し、ほかの項目を残して未再測定を明記します。
終了状態と保存先を再確認 固定版では通常のDone後にturn_offを呼びません。KeyboardInterruptの処理範囲は関節別ループで、起動全体ではないため、いつでもCtrl+CでトルクOFFになるとは限りません。電源を切れる状態を保ち、停止を確認してから触ります。保存先を読み直し、起動済みPythonオブジェクトには設定が自動反映されないことも確認します。start_pausedはハードウェア起動後の方策一時停止で、モーターOFFではありません。
退避先・使用ファイル・Runtime版・14関節の状態・確認済み値・手動保存・再読取り・停止確認を記録します。未測定やスキップは保留にし、端末表示を実機校正合格と見なしません。
固定版の設定・校正資料 2026年11月4日、Runtime376de654・設計b23317a4の資料、実装、原画像を照合。イメージ起動、サーボ駆動、校正、EEPROM書込み、歩行試験は行っていません。11月3日のID表と日付固定ZIPは下に残しています。
2026-11-03
全台をつなぐ前に、14関節のIDを確認 自作時に迷いやすい関節名と番号を、既存ガイドへ補足しました。根拠は標準v2の原資料とRuntimeです。新しい機体・イメージの発表ではありません。STS3215用の手順をKISS HD1910やXL330へ転用しないでください。原配線図はホームからも参照できます。
バスID 原資料の関節名 10 right_hip_yaw11 right_hip_roll12 right_hip_pitch13 right_knee14 right_ankle20 left_hip_yaw21 left_hip_roll22 left_hip_pitch23 left_knee24 left_ankle30 neck_pitch31 head_pitch32 head_yaw33 head_roll
貼付ラベル向けに右脚・左脚・頭頸部の順で表示しています。Runtimeの配列は左脚→頭頸部→右脚です。IDの昇順を方策ベクトルの順序にせず、標準14関節に口のID 34を追加しないでください。
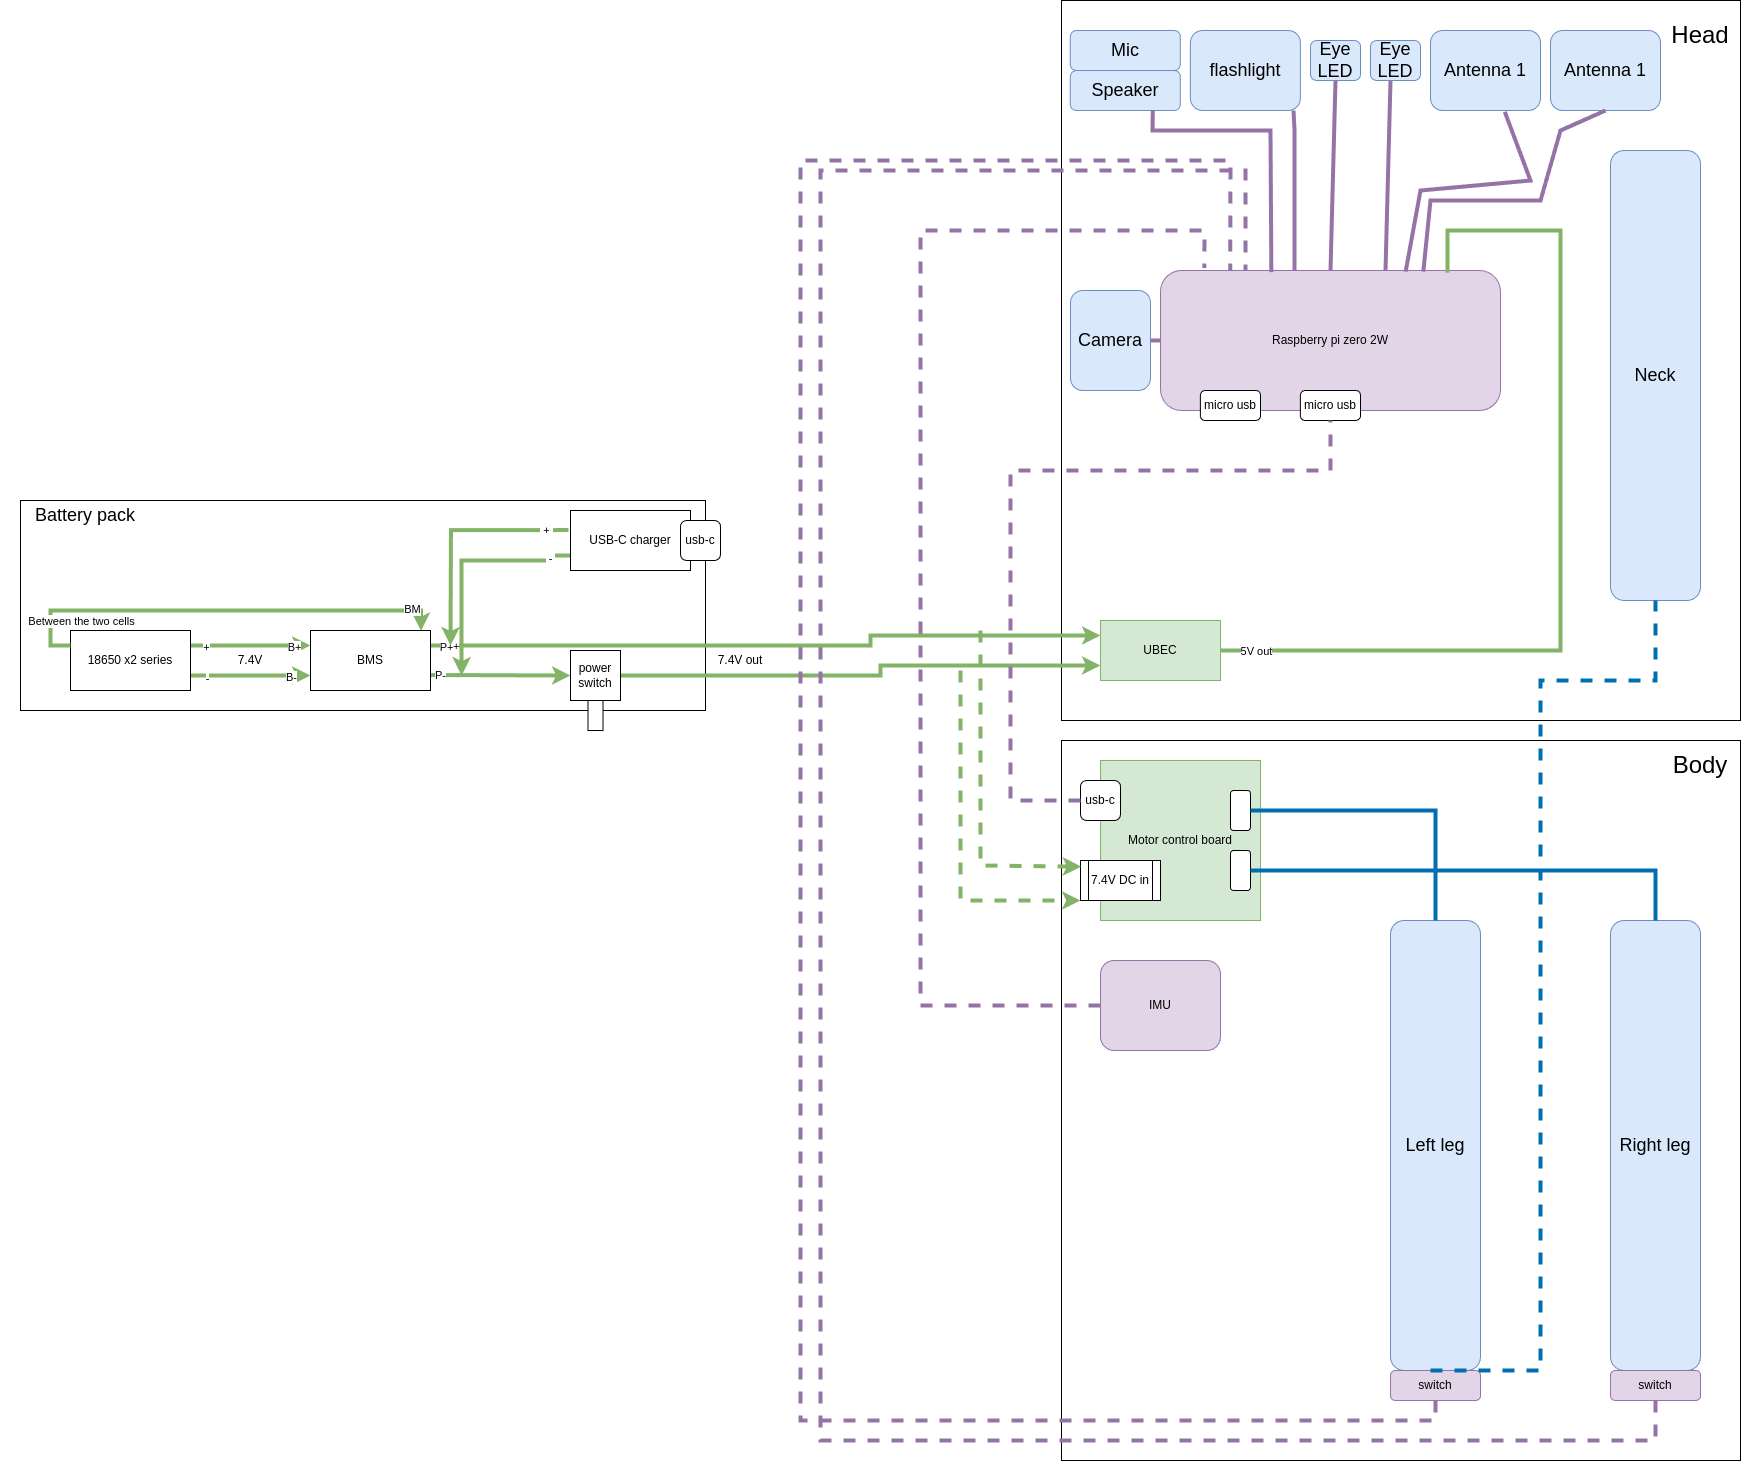
Open Duck Mini v2 原配線図 · Antoine Pirroneと貢献者 · Apache 2.0。出典の図であり、当サイトの実機試験ではありません。 原資料の詳細配線図を開く ↗
設定と切り分けで残す記録 電池を外して、BMS・スイッチ、サーボ電源、UBECからPiへの経路を原図で追います。Piの物理ピン番号とGPIO番号は別です。コネクタは詳細図で照合し、全体図からピン順を推測したり電池保護を迂回したりしません。
対応するv2 Runtimeを導入した後、そのscriptsへ移動します。組立前のサーボ1台だけを適合する電源・アダプターにつなぎ、軸の周囲を空けます。configure_motor.pyはID 1を試し、見つからなければ昇順に探して最初の応答で止まります。全台の一覧取得には使えません。
例はleft_hip_yawを20にします。ポートを実機のアダプターに合わせ、IDは表から選択します。/dev/ttyACM0は既定値です。モード・加速度・PID・IDを書き換え、ゼロ位置へ指令する処理であり、読み取り専用ではありません。
python configure_motor.py --port /dev/ttyACM0 --id 20変更前後のIDと出力されたパラメーターを保存し、ラベルを貼ってから次へ進みます。ゼロ位置へ動いた後に原写真でホーンを合わせます。エンコーダーのゼロ、組付けオフセット、14台全体の通信確認は別々に扱います。
固定版HWIは1,000,000 baudで接続します。configure_motor.pyは通信速度を設定しません。以前の速度変更は再採番だけで直ると考えず、応答がない1台を分離してポート・アダプター・電源・設定を確認します。
配線とラベルが一致してから機体を支え、既存のサーボ確認へ進みます。check_motors.pyは位置読み取り前にゲインを書き込み、その後は動作指令も送ります。応答しない関節があれば続行を断り、原因を先に解消します。
14関節それぞれの場所、ID、ホーンの向き、ポート、通信結果、後で測る固有オフセットを残します。欠落・重複が未解決ならHOMEや方策の動作へ進みません。
固定リビジョンの原資料と実装 2026年11月3日に設計b23317a4とRuntime 376de654を照合。サーボ・配線・通電・校正・歩行の実機試験は行っていません。9月9日の配布資料は旧日付を維持し、今回はオンライン手順を補足しました。
初回の通電組立試験までに確認する三つの工程 b23317a の標準 Open Duck Mini v2 用です。元の手順と併用してください。写真と CAD は原作者の資料であり、当サイトの実機組立記録ではありません。
1. サーボ ID とホーンの向き 準備: 未組立のサーボ一つ、電源、バスアダプター、対応 configure_motors 文書。設定は ID を書き込み、零点まで動かします。
ホーン位置の実物写真 · Antoine Pirrone · Open Duck Mini v2 · Apache 2.0 · 原資料 ↗ 確認の順序 一つずつ設定し、動作範囲を空けます。零点移動の後で元の写真に合わせてホーンを取り付けます。 左脚 20–24、右脚 10–14、首 30、頭 31–33 とラベルを付け、元の関節名との対応を残します。 外装を閉じる前に ID、ホーンの向き、後の校正オフセットを記録します。 次へ進む条件: 14 関節の ID が重複せず記録され、ホーンを元の写真と照合できること。
一致しない場合: HD1910 の zero/limits コマンドは転用せず、選んだサーボの元手順を確認します。
チェックリストをコピー 1. サーボ ID とホーンの向き
1. サーボ ID とホーンの向き
準備: 未組立のサーボ一つ、電源、バスアダプター、対応 configure_motors 文書。設定は ID を書き込み、零点まで動かします。
□ 一つずつ設定し、動作範囲を空けます。零点移動の後で元の写真に合わせてホーンを取り付けます。
□ 左脚 20–24、右脚 10–14、首 30、頭 31–33 とラベルを付け、元の関節名との対応を残します。
□ 外装を閉じる前に ID、ホーンの向き、後の校正オフセットを記録します。
次へ進む条件: 14 関節の ID が重複せず記録され、ホーンを元の写真と照合できること。
一致しない場合: HD1910 の zero/limits コマンドは転用せず、選んだサーボの元手順を確認します。
2. 左右の脚 準備: 脚の印刷部品、ID 付きサーボ、足から股関節までの組立図。
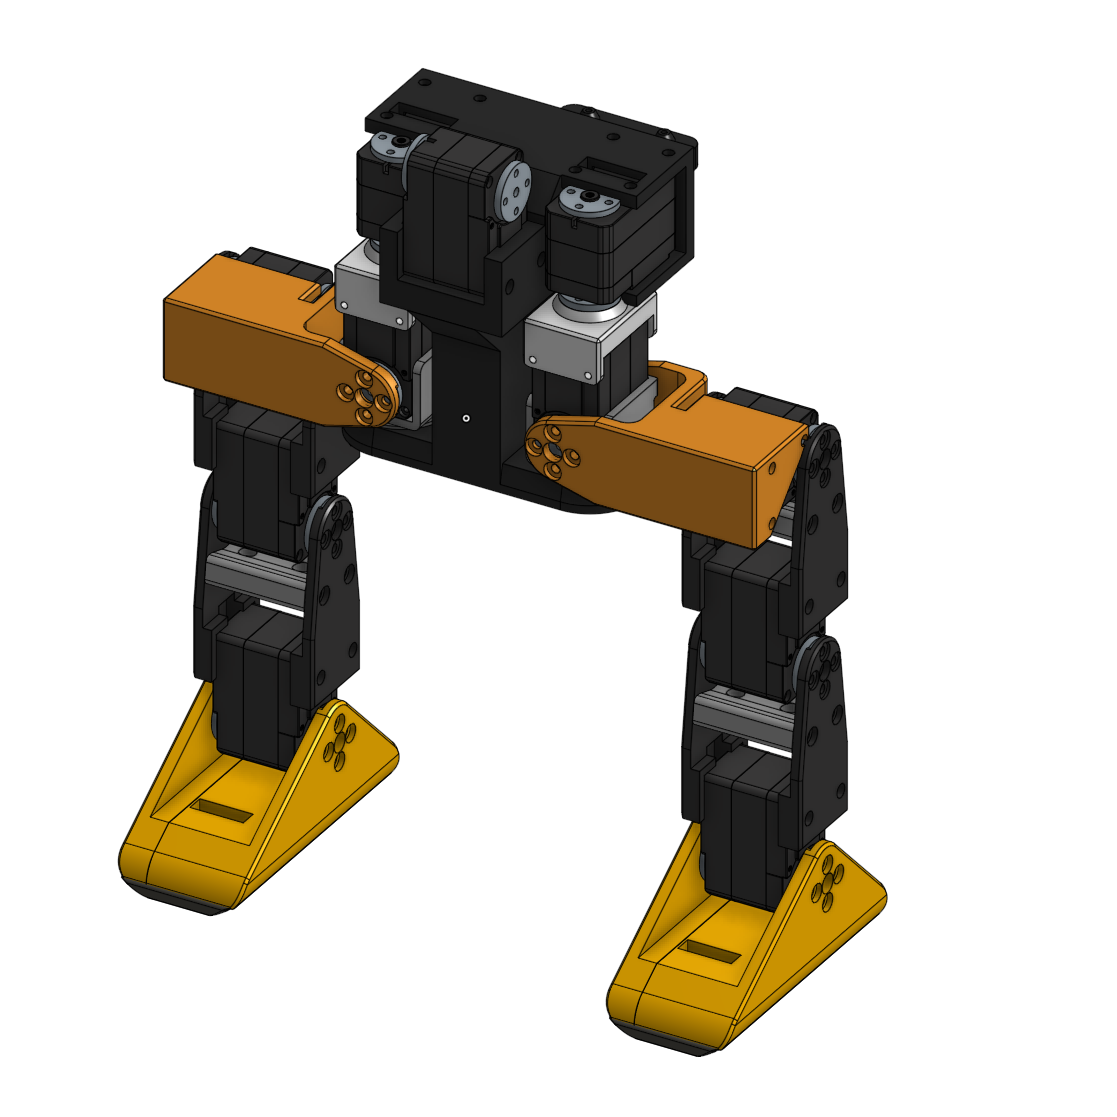
両脚の組立 CAD · Antoine Pirrone · Open Duck Mini v2 · Apache 2.0 · 原資料 ↗ 確認の順序 左右の足は同じ構造です。モーターのドライバー側と foot_top の位置を元図と照合します。 股関節では left_roll_to_pitch と right_roll_to_pitch を区別し、ID を対応する脚に保ちます。 胴体への固定前に hip_pitch の向き、ケーブル経路、可動部の空間を確認します。 次へ進む条件: 両脚を元 CAD と照合でき、ラベルが読め、配線を挟んでいないこと。
一致しない場合: 該当する工程図へ戻ります。反転した画像で ID や向きを判断しません。
チェックリストをコピー 2. 左右の脚
2. 左右の脚
準備: 脚の印刷部品、ID 付きサーボ、足から股関節までの組立図。
□ 左右の足は同じ構造です。モーターのドライバー側と foot_top の位置を元図と照合します。
□ 股関節では left_roll_to_pitch と right_roll_to_pitch を区別し、ID を対応する脚に保ちます。
□ 胴体への固定前に hip_pitch の向き、ケーブル経路、可動部の空間を確認します。
次へ進む条件: 両脚を元 CAD と照合でき、ラベルが読め、配線を挟んでいないこと。
一致しない場合: 該当する工程図へ戻ります。反転した画像で ID や向きを判断しません。
3. 電源、バス、IMU 準備: 電池を切り離し、全体・詳細配線図と Runtime 設定を用意します。
電源とモジュールの配線図 · Antoine Pirrone · Open Duck Mini v2 · Apache 2.0 · 原資料 ↗ 確認の順序 電池、BMS、サーボ電源を図でたどり、極性とピン番号を確認します。 Pi は独立した安定化 5 V から給電します。電池電圧を Pi の 5 V ピンへ直接つなぎません。 IMU の取付方向と設定を照合し、電源を切る方法を確認してから校正へ進みます。 次へ進む条件: 無通電の配線が両方の元図と設定に一致していること。
一致しない場合: 差が判明するまで電源を接続せず、再起動の調査で電池保護を迂回しません。
チェックリストをコピー 3. 電源、バス、IMU
3. 電源、バス、IMU
準備: 電池を切り離し、全体・詳細配線図と Runtime 設定を用意します。
□ 電池、BMS、サーボ電源を図でたどり、極性とピン番号を確認します。
□ Pi は独立した安定化 5 V から給電します。電池電圧を Pi の 5 V ピンへ直接つなぎません。
□ IMU の取付方向と設定を照合し、電源を切る方法を確認してから校正へ進みます。
次へ進む条件: 無通電の配線が両方の元図と設定に一致していること。
一致しない場合: 差が判明するまで電源を接続せず、再起動の調査で電池保護を迂回しません。
元の組立と校正の工程へ進む ↗
印刷一覧:36 種類、合計 51 個 元の指定は PLA のインフィル 15%。foot_bottom_tpu.stl のみ TPU 40% です。積層ピッチ、壁数、サポート、配置方向、温度は一式として指定されていません。足と荷重を受ける接続部を試作し、はめ合いを確認してから一括印刷します。以下は固定コミットの元ファイルへのリンクです。
1. 機体とソフトの版を揃える
機体資料 は b23317a、Runtime は 376de65 を確認しました。作業フォルダーに版、BOM、印刷ファイル、変更内容を保存します。MicroDuck の学習モデルを混ぜないでください。
2. 部品表から調達メモを作る
元の BOM では、Feetech STS3215 7.4V が 14 個、Raspberry Pi Zero 2 W、BNO055 などを使います。国内で同名の商品を見つけても、電圧、端子、寸法を照合します。価格は見積日と通貨を残し、輸送費や工具代を別に集計してください。
3. 印刷と試し組み
印刷ガイド では、多くの部品が PLA・充填率 15%、足裏は TPU・40% です。同じ形状でも必要個数に注意します。先に嵌合部を試し、左右と向き、インサートやねじの収まりを確認してから全数を揃えます。
4. 組み込む前にサーボを設定
ID 表 は左脚 20–24、右脚 10–14、首 30、頭部 31–33。1 個ずつ接続し、ポートと対象を確認します。次のコマンドは ID を書き込み、動作を伴います。未組み込みの状態で可動部の空間を確保してください。
コピーできる例
python scripts/configure_motor.py --port /dev/ttyACM0 --id 20通信の成功だけで完了にせず、中心位置と回転方向も記録します。
5. 機構と配線を組み立てる
図入り手順 と作者が案内する Tnkr を使います。電源を切って極性、線順、可動域と配線の干渉を確認します。原資料にはねじ数などの TODO が残ります。電源が落ちる場合、保護回路を迂回して解決しないでください。
6. OS と Runtime を準備
Runtime README の Raspberry Pi OS Lite 64-bit 手動導入を優先します。README が触れる 0.2.3 イメージは、確認時の公開 Release で対応するダウンロード添付を確認できませんでした。次はソースを固定するコマンドで、依存関係の導入は同じ版の README に従います。
コピーできる例
git clone https://github.com/apirrone/Open_Duck_Mini_Runtime Open_Duck_Mini_Runtime-reviewed
cd Open_Duck_Mini_Runtime-reviewed
git checkout --detach 376de65435c93486347cd601a31aa96951799896
7. オフセット、IMU、停止方法を確認
動作前チェックリスト に沿って各関節、オフセット、IMU の向き、接地を確認します。check_motors はトルクを有効にして動くため、読み取り専用の検査ではありません。設定例の start_paused は false。手元の設定を確認し、ゲームパッドの A による一時停止と電源遮断を区別します。
8. 最初は短い動作を観察
校正と入力確認後、設定済みの Runtime 環境の scripts ディレクトリで、原 README の BEST_WALK_ONNX_2.onnx を使います。実際のパスに置き換え、支持できる空間と電源を切る手段を準備してから実行します。
コピーできる例
python v2_rl_walk_mujoco.py --onnx_model_path /absolute/path/BEST_WALK_ONNX_2.onnx起動、姿勢、短い前進、停止の順に観察し、異常な力や IMU エラー、電源断があれば該当工程へ戻ります。実機用スクリプト の入力仕様を確認してください。新しい歩行の学習は別工程で、sim-to-real 資料にも未整備の部分があります。
元プロジェクトの配線図 Open Duck Mini v2 の元図面 · Antoine Pirrone のリポジトリ · Apache 2.0。Pi は別の 5 V レギュレーターから給電します。バッテリー電圧を Pi の 5 V ピンに直接接続しないでください。 詳細配線図を元の解像度で開く ↗