Open Duck Mini v2 · STS3215 · 14 DOF. 끝까지 맞는 하드웨어와 런타임을 사용하세요. 서로 다른 프로젝트의 배선, 펌웨어, 보정값을 그대로 옮기지 마세요.
Done 표시 뒤에도 저장한 파일을 확인하세요
아래 14관절 ID·배선 점검에 이어 표준 v2 Runtime의 설정, 오프셋과 종료 절차를 보완합니다. 새 이미지나 사이트의 실기 검증이 아닙니다. STS3215 설정은 KISS HD1910·XL330과 구분합니다.
설치 경로와 실제 설정 파일 확인
수동 설치 README와 docs/INSTALL.md는 출발점이 다릅니다. 후자는 발 스위치로 자동 시작하는 서비스가 있는 이미지 설명이며 수동 설치에 그 서비스가 생기는 것은 아닙니다. 확인한 V2-Classic 릴리스 메타데이터에는 다운로드 첨부가 없어 설치 가능한 ISO는 검증하지 않았습니다. 자동 시작 이미지를 쓰면 현재 동작 세션을 먼저 확인하고 끝낸 뒤 보정합니다.
DuckConfig는 홈의 duck_config.json을 기본으로 읽고 보행 CLI는 --duck_config_path도 지원합니다. 기존 파일을 새 이름으로 백업하세요. example_config.json은 처음 만들 때만 쓰고 기존 보정을 덮어쓰지 않습니다. 아래 표준 라이브러리 명령은 하드웨어 코드를 가져오지 않고 JSON 문법만 확인합니다. 방향이나 모터 상태를 검증하지 않습니다.
python -m json.tool "$HOME/duck_config.json"
움직이기 전 전체 설정과 백업 준비
JSON 필드
명확히 할 조건
start_paused
예제 기본은 false입니다. 첫 정책 점검은 true로 설정하되 지지·시작·전원 점검을 별도로 합니다.
imu_upside_down
실제 IMU 장착과 축 읽기에 맞추며 예제 값을 보정 결과로 쓰지 않습니다.
joints_offsets
원래 14관절 이름을 모두 유지합니다. 로더는 일부 사전을 기본값과 합치지 않으므로 한 관절 수정이 다른 항목을 지우면 안 됩니다.
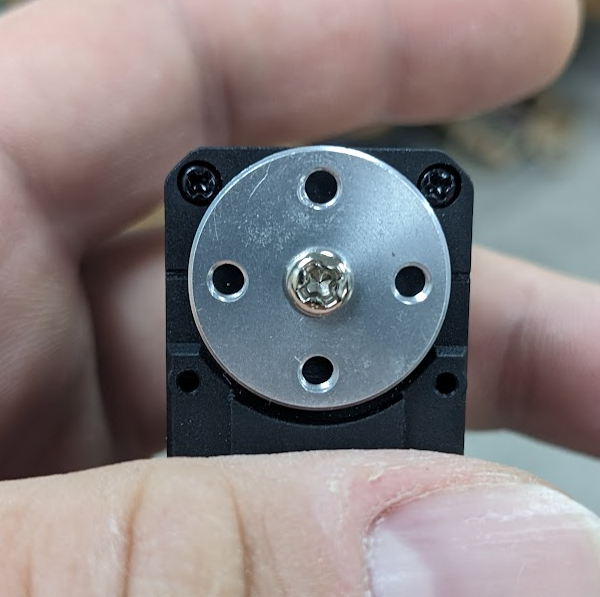
원작자의 서보 혼 정렬 사진 · Antoine Pirrone 및 기여자 · Apache 2.0. 조립 참고이며 사이트의 보정·보행 시험이 아닙니다.
관절별 측정 후 확인된 값을 직접 저장
기체를 지지하고 영점 자세 공간을 확보합니다. Runtime/scripts의 find_soft_offsets.py는 저장된 보정 대신 모든 오프셋이 0인 임시 설정을 만듭니다. 보호된 관절별 루프에 들어가기 전 이미 모터를 켜고 영점을 명령하므로 읽기 전용 도구가 아닙니다. 앞 단계 조립 점검을 끝낸 뒤 진행합니다.
python find_soft_offsets.py
관절별 값과 확인 여부를 기록합니다. 스크립트는 값을 출력하고 duck_config.json에 직접 복사하라고 안내하며 JSON과 EEPROM을 쓰지 않습니다. 건너뛴 관절은 미측정이며 임시 사전에 0으로 남을 수 있습니다. 확인된 값만 본인의 완전한 14관절 joints_offsets에 합치고 다른 항목과 재측정하지 않은 기록을 보존합니다.
종료 상태와 파일 다시 읽기
고정 버전은 정상 Done 뒤 turn_off를 호출하지 않습니다. KeyboardInterrupt 처리는 관절 루프만 감싸고 모든 시작 동작을 감싸지 않으므로 어느 순간이나 Ctrl+C가 토크를 끈다고 보장할 수 없습니다. 전원 차단 접근을 유지하고 정지 상태를 확인한 뒤 만지세요. 저장 파일을 다시 읽고, 초기화된 Python 객체는 자동 재로딩하지 않음을 확인합니다. start_paused도 하드웨어 시작 뒤 정책을 멈출 뿐 모터를 끄지 않습니다.
백업·사용 파일 경로, Runtime 버전, 14관절 상태, 확인한 값, 수동 저장, 파일 재읽기, 정지를 기록합니다. 미측정·누락·건너뜀은 보류이며 터미널 메시지가 실기 보정 완료를 뜻하지 않습니다.
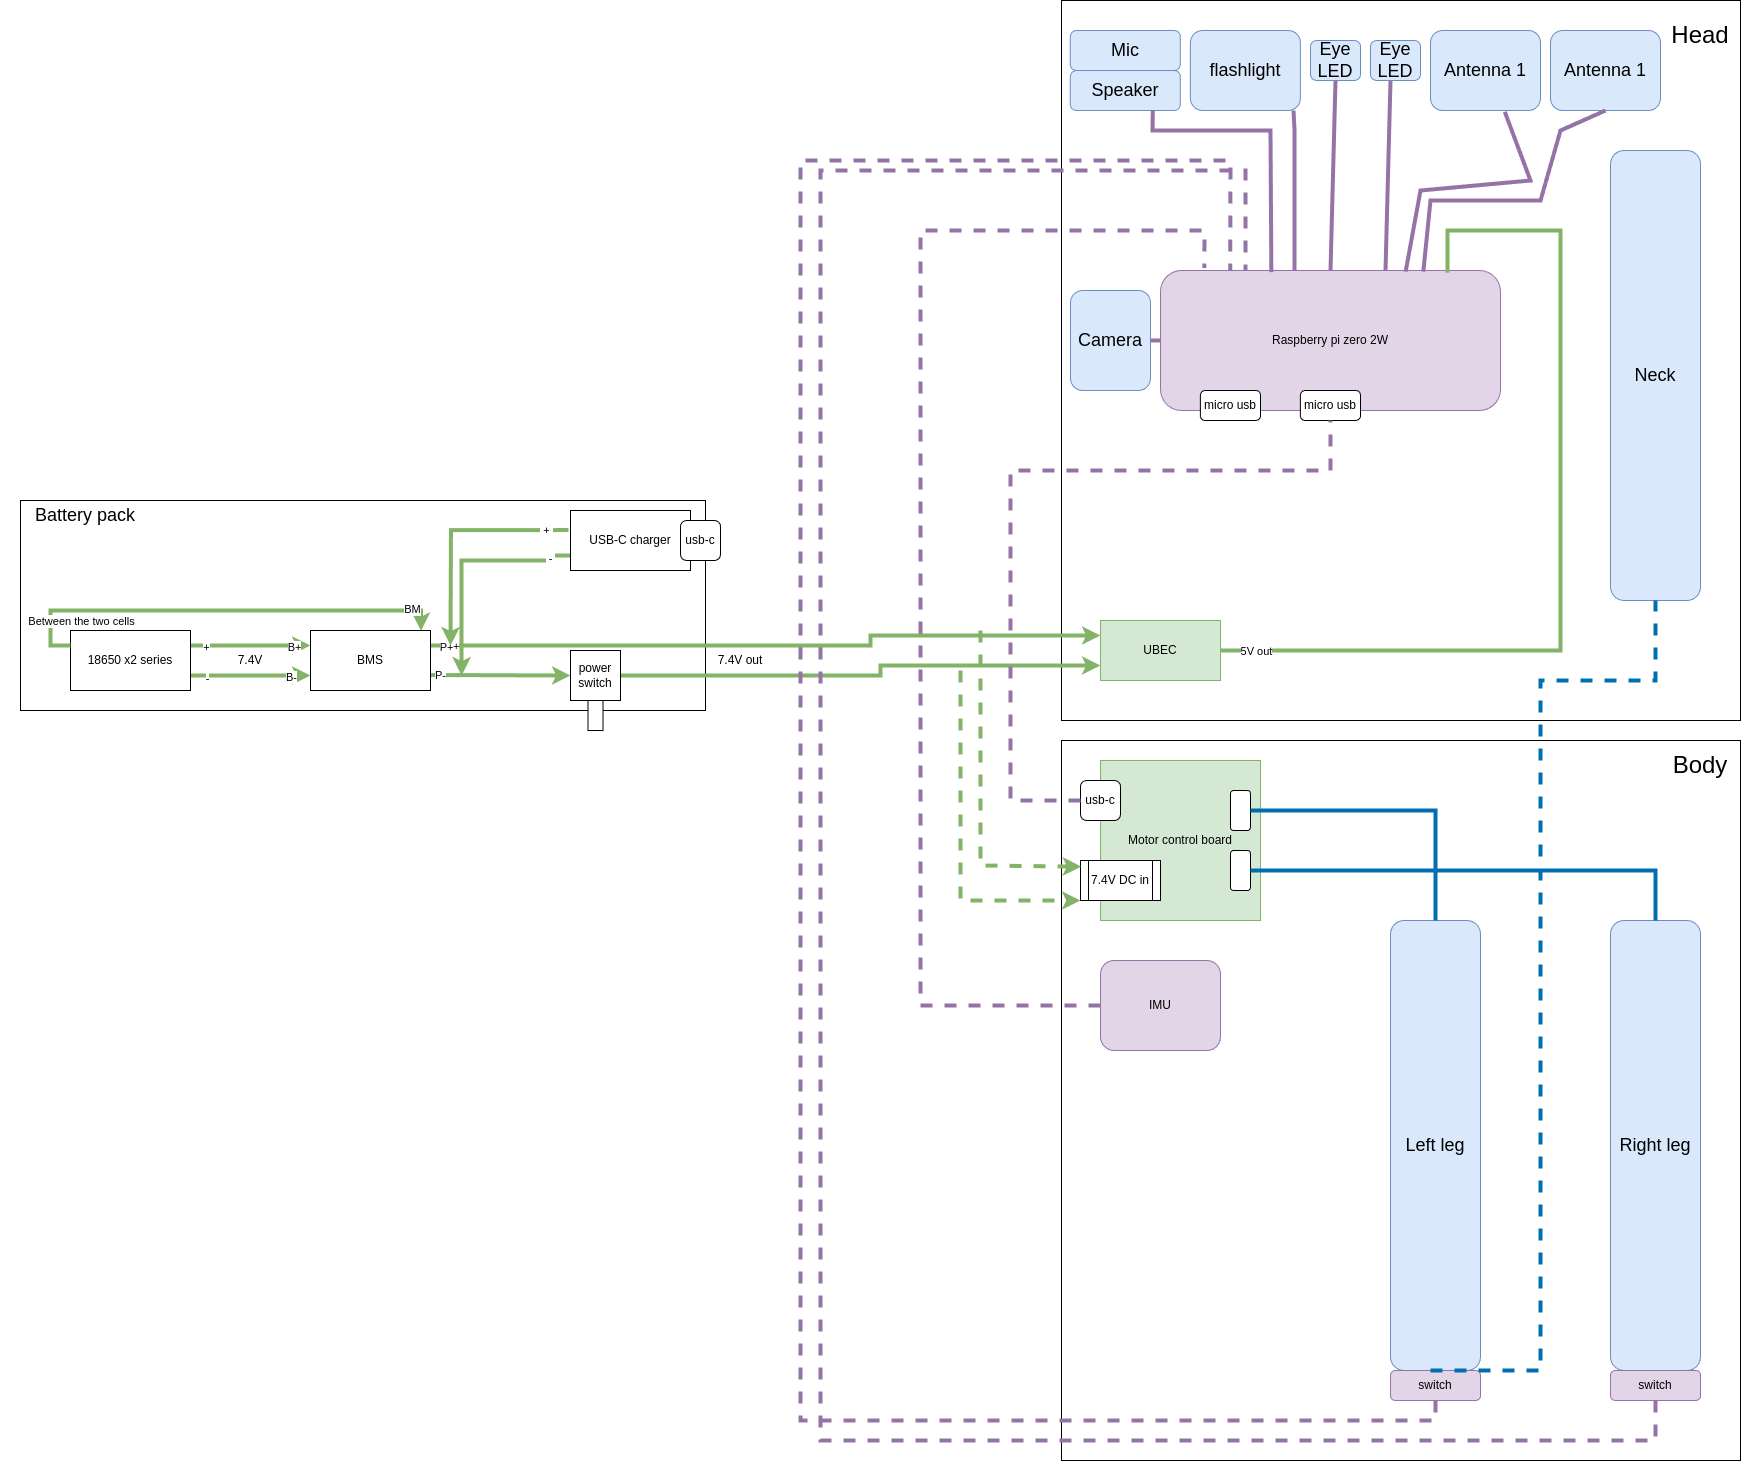
배터리를 분리하고 원본 도면에서 BMS·스위치, 서보 전원, UBEC의 Pi 전원 경로를 확인합니다. Pi 물리 핀 번호와 GPIO 번호는 다릅니다. 커넥터 핀 순서는 상세 도면으로 확인하고 개요도만으로 배터리 보호를 우회하지 않습니다.
맞는 v2 Runtime을 설치한 뒤 해당 scripts 디렉터리로 이동합니다. 미조립 서보 하나만 호환 전원·어댑터에 연결하고 축 주변을 비웁니다. configure_motor.py는 ID 1부터 확인하고 없으면 작은 번호부터 탐색해 첫 응답에서 멈춥니다. 전체 버스 목록 도구가 아닙니다.
아래 예시는 left_hip_yaw를 20으로 설정합니다. 실제 어댑터 포트와 표의 ID로 바꾸세요. /dev/ttyACM0는 기본값입니다. 스크립트는 모드·가속도·PID·ID를 쓰고 영점 목표를 보내므로 읽기 전용이 아닙니다.
한 개씩 설정하고 움직일 공간을 확보하세요. 영점 이동 후 원본 사진에 맞춰 혼을 장착합니다.
왼쪽 다리 20–24, 오른쪽 10–14, 목 30, 머리 31–33을 표시하고 원본 관절명 대응을 보관하세요.
외장을 닫기 전에 ID·혼 정렬·추후 보정 오프셋을 기록하세요.
다음 단계로 갈 조건: 14개 관절의 고유 ID 기록이 있고 혼 방향을 원본 사진과 대조할 수 있어야 합니다.
일치하지 않을 때: HD1910 zero/limits 명령을 가져오지 말고 선택한 서보의 원본 설정 절차로 돌아가세요.
체크리스트 복사
1. 서보 ID와 혼 방향
1. 서보 ID와 혼 방향
준비: 조립 전 서보 한 개·전원·버스 어댑터·대응 configure_motors 문서. 설정은 ID를 기록하고 서보를 영점으로 움직입니다.
□ 한 개씩 설정하고 움직일 공간을 확보하세요. 영점 이동 후 원본 사진에 맞춰 혼을 장착합니다.
□ 왼쪽 다리 20–24, 오른쪽 10–14, 목 30, 머리 31–33을 표시하고 원본 관절명 대응을 보관하세요.
□ 외장을 닫기 전에 ID·혼 정렬·추후 보정 오프셋을 기록하세요.
다음 단계로 갈 조건: 14개 관절의 고유 ID 기록이 있고 혼 방향을 원본 사진과 대조할 수 있어야 합니다.
일치하지 않을 때: HD1910 zero/limits 명령을 가져오지 말고 선택한 서보의 원본 설정 절차로 돌아가세요.
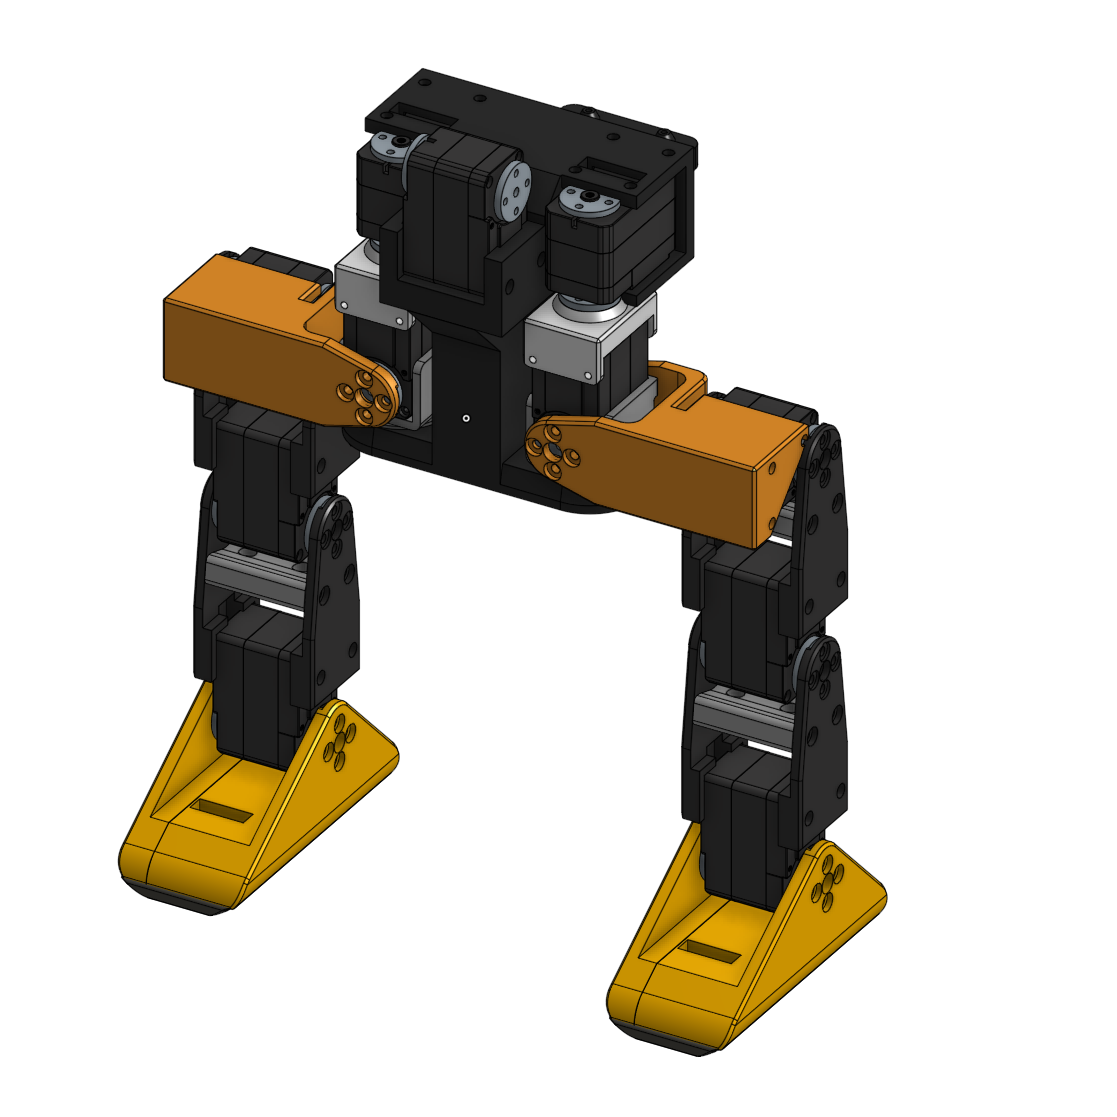
양쪽 발은 같은 구조입니다. 모터 드라이버 쪽과 foot_top의 위치를 원본과 대조하세요.
고관절의 left_roll_to_pitch와 right_roll_to_pitch를 구별하고 ID가 해당 다리를 따라가게 하세요.
몸통에 고정하기 전에 hip_pitch 방향·케이블 경로·동작 공간을 확인하세요.
다음 단계로 갈 조건: 양쪽 다리가 원본 CAD와 맞고 ID를 읽을 수 있으며 케이블이 끼이지 않아야 합니다.
일치하지 않을 때: 해당 공정의 원본 도면으로 돌아가세요. 좌우 반전 이미지로 ID나 방향을 판단하지 않습니다.
체크리스트 복사
2. 좌우 다리 조립
2. 좌우 다리 조립
준비: 다리 출력 부품·ID가 붙은 서보·발부터 고관절까지의 원본 조립도.
□ 양쪽 발은 같은 구조입니다. 모터 드라이버 쪽과 foot_top의 위치를 원본과 대조하세요.
□ 고관절의 left_roll_to_pitch와 right_roll_to_pitch를 구별하고 ID가 해당 다리를 따라가게 하세요.
□ 몸통에 고정하기 전에 hip_pitch 방향·케이블 경로·동작 공간을 확인하세요.
다음 단계로 갈 조건: 양쪽 다리가 원본 CAD와 맞고 ID를 읽을 수 있으며 케이블이 끼이지 않아야 합니다.
일치하지 않을 때: 해당 공정의 원본 도면으로 돌아가세요. 좌우 반전 이미지로 ID나 방향을 판단하지 않습니다.
Pi는 별도로 조정된 5 V로 공급합니다. 배터리 전압을 Pi 5 V 핀에 직접 연결하지 않습니다.
IMU 장착과 설정 방향을 대조하고 전원을 끊는 방법을 확인한 뒤 보정으로 진행하세요.
다음 단계로 갈 조건: 전원 분리 상태의 배선이 두 원본 도면 및 대응 설정과 일치해야 합니다.
일치하지 않을 때: 차이를 알 때까지 전원을 연결하지 마세요. 재시작 진단을 위해 배터리 보호를 우회하지 않습니다.
체크리스트 복사
3. 전원·버스·IMU 배선
3. 전원·버스·IMU 배선
준비: 배터리를 분리하고 전체·상세 배선도와 Runtime 설정을 준비하세요.
□ 원본을 따라 배터리·BMS·서보 전원의 극성과 핀 번호를 확인하세요.
□ Pi는 별도로 조정된 5 V로 공급합니다. 배터리 전압을 Pi 5 V 핀에 직접 연결하지 않습니다.
□ IMU 장착과 설정 방향을 대조하고 전원을 끊는 방법을 확인한 뒤 보정으로 진행하세요.
다음 단계로 갈 조건: 전원 분리 상태의 배선이 두 원본 도면 및 대응 설정과 일치해야 합니다.
일치하지 않을 때: 차이를 알 때까지 전원을 연결하지 마세요. 재시작 진단을 위해 배터리 보호를 우회하지 않습니다.
원문은 PLA 채움 15%를 지정하며 foot_bottom_tpu.stl만 TPU 40%입니다. 층 높이, 벽 수, 지지대, 배치 방향, 온도는 전체 부품에 대해 지정하지 않았습니다. 발과 하중을 받는 연결 부품을 먼저 출력하여 결합을 확인한 뒤 전체를 출력하세요. 아래 링크는 고정 커밋의 원본 파일입니다.
하드웨어 문서는 b23317a, Runtime은 376de65를 확인했습니다. 작업 폴더에 커밋, BOM, 출력 파일과 수정 사항을 함께 보관합니다. MicroDuck용 정책을 섞지 마세요.
2. 원본 부품표를 구매 목록으로
원본 BOM에는 Feetech STS3215 7.4V 서보 14개, Raspberry Pi Zero 2 W와 BNO055 등이 있습니다. 대체품은 전압, 버스, 커넥터와 치수를 확인합니다. 원화 총액을 임의로 정하지 말고 통화, 견적 날짜, 배송비와 세금을 분리해 기록하세요.
3. 출력 수량과 결합 확인
출력 안내는 대부분 PLA·채움 15%, 발바닥은 TPU·40%를 사용합니다. 여러 개 필요한 소형 부품을 빠뜨리지 않도록 수량을 확인하세요. 결합부를 먼저 시험하고 방향, 인서트와 나사 체결을 확인한 뒤 전체를 출력합니다.
4. 서보를 하나씩 연결해 설정
관절 ID는 왼쪽 다리 20–24, 오른쪽 10–14, 목 30, 머리 31–33입니다. 아래 명령은 ID를 기록하고 움직임을 발생시킵니다. 아직 조립하지 않은 서보 한 개를 연결하고 실제 포트와 가동 공간을 확인한 뒤 실행합니다.
ID뿐 아니라 중앙 위치와 회전 방향을 기록하세요. 버스 검색에 나타나는 것만으로 방향이 맞다고 판단하지 않습니다.
5. 조립과 배선 점검
그림 설명과 저자가 연결한 Tnkr 안내를 따릅니다. 전원을 끄고 극성, 선 순서, 가동 범위와 배선 간섭을 확인합니다. 나사 수량 등 TODO는 미확인 항목으로 남기고, 전원 문제를 해결하려고 배터리 보호를 우회하지 않습니다.
6. OS와 Runtime 설치
Runtime README의 Raspberry Pi OS Lite 64-bit 수동 설치 경로를 우선 확인합니다. 문서가 언급한 0.2.3 이미지는 공개 Release에서 해당 다운로드 첨부를 확인하지 못했습니다. 다음 명령은 소스만 고정하므로 시스템 의존성은 같은 버전 설명을 이어서 적용해야 합니다.
복사 가능한 예제
git clone https://github.com/apirrone/Open_Duck_Mini_Runtime Open_Duck_Mini_Runtime-reviewed
cd Open_Duck_Mini_Runtime-reviewed
git checkout --detach 376de65435c93486347cd601a31aa96951799896
7. 오프셋·IMU·정지 방법 확인
실행 전 체크리스트로 서보, 오프셋, IMU 방향과 발 접촉을 확인합니다. check_motors는 토크를 켜고 움직이므로 읽기 전용 검사가 아닙니다. 예제 설정의 start_paused는 false입니다. 실제 설정을 확인하고 게임패드 A의 일시정지와 전원 차단을 구분하세요.
8. 짧은 동작부터 관찰
보정과 입력 확인을 마친 Runtime 환경의 scripts 폴더에서 README의 BEST_WALK_ONNX_2.onnx를 사용합니다. 아래 경로를 실제 파일로 바꾸고 지지할 수 있는 빈 공간과 전원을 끌 수단을 준비한 뒤 실행합니다.