Três verificações antes do primeiro teste de montagem motorizada
Para Open Duck Mini v2 padrão em b23317a. Use esses cartões junto com o manual original. As fotos e CAD abaixo são referências do autor original; este site não montou o robô.
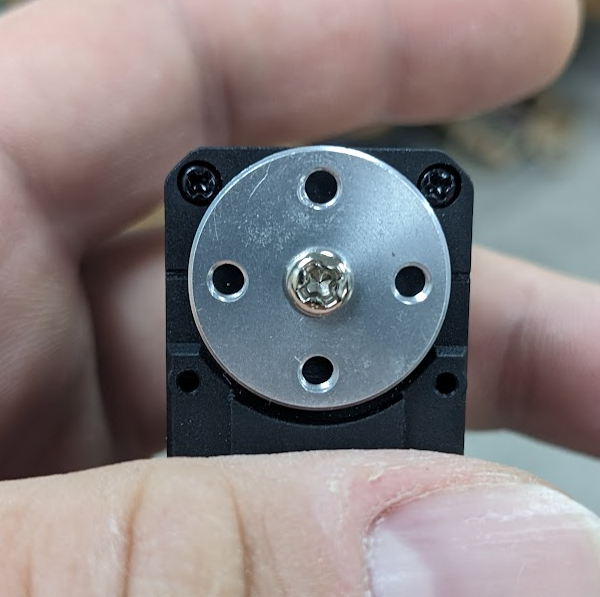
1. Servo IDs e alinhamento da buzina
Prepare: Um servo desmontado, seu adaptador de alimentação e barramento e as instruções configure_motors correspondentes. A configuração escreve um ID e move o servo para zero.
Configure um servo por vez, mantendo as peças móveis desobstruídas; encaixe a buzina após o movimento da posição zero.
Identifique a perna esquerda 20–24, a perna direita 10–14, o pescoço 30 e a cabeça 31–33. Mantenha o mapeamento original do nome da junta.
Registre o ID, o alinhamento da buzina e qualquer desvio de calibração posterior antes de fechar o conjunto.
Pronto para continuar quando: Cada uma das 14 juntas possui um ID registrado e a buzina corresponde à referência do autor.
Se a verificação falhar: Não copie os comandos zero/limite do HD1910. Verifique novamente o servo selecionado e o procedimento de configuração original.
Copiar lista de verificação
1. IDs dos servos e alinhamento da buzina
1. Servo IDs and horn alignment
Prepare: One unassembled servo, its power and bus adapter, and the matching configure_motors instructions. Configuration writes an ID and moves the servo to zero.
□ Configure one servo at a time, keeping moving parts clear; fit the horn after the zero-position move.
□ Label left leg 20–24, right leg 10–14, neck 30 and head 31–33. Keep the original joint-name mapping.
□ Record the ID, horn alignment and any later calibration offset before closing the assembly.
Ready to continue when: Each of the 14 joints has one recorded ID and the horn matches the author’s reference.
If the check fails: Do not copy HD1910 zero/limit commands. Recheck the selected servo and original configuration procedure.
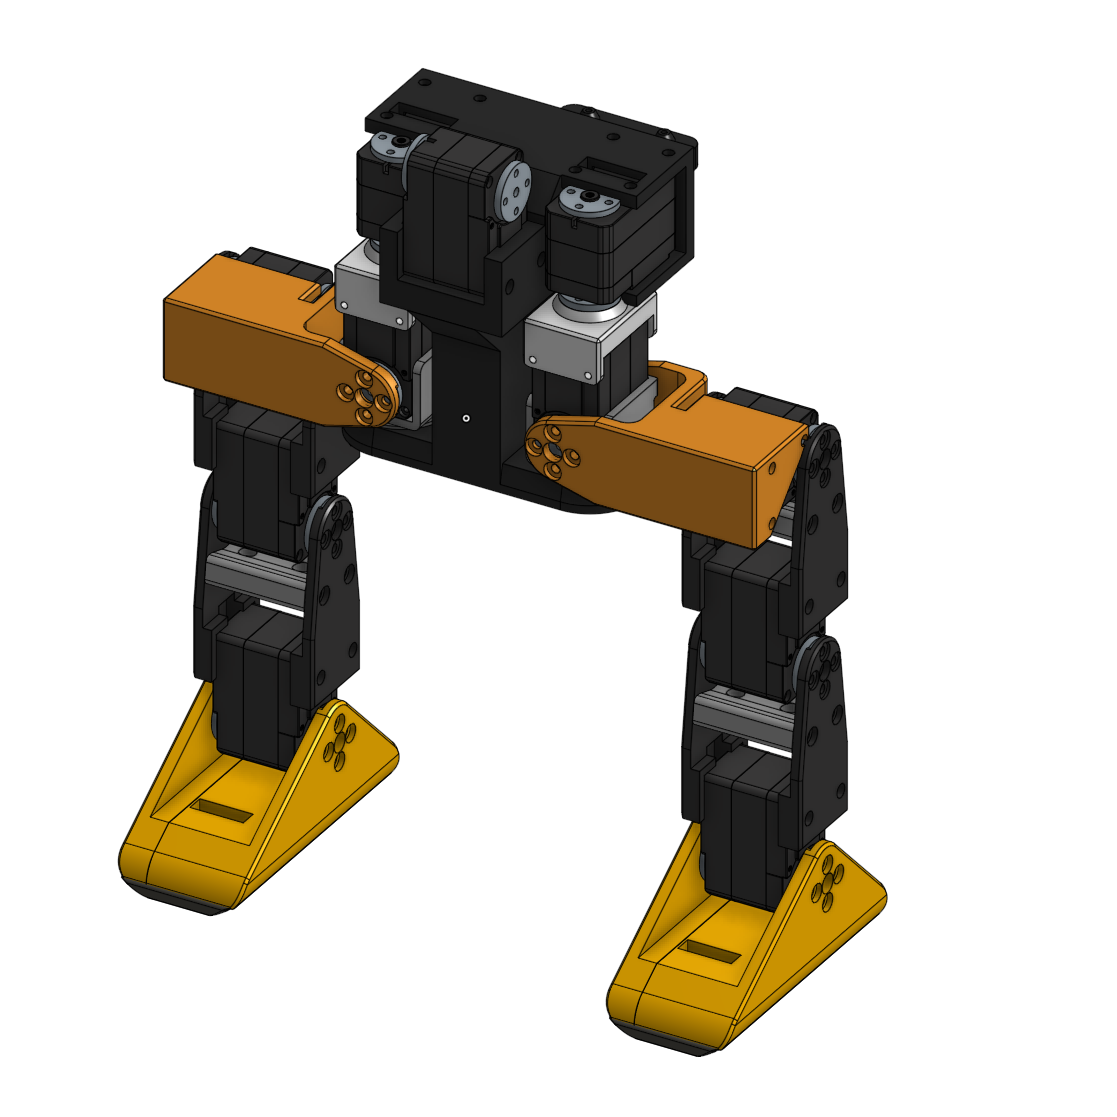
2. Montagem das pernas esquerda e direita
Prepare: Peças de perna impressas, servos etiquetados e os desenhos originais de montagem dos pés aos quadris.
Construa os dois pés da mesma maneira; coloque o lado do acionador do motor conforme mostrado ao lado do foot_top.
Use o left_roll_to_pitch e o right_roll_to_pitch corretos nos quadris; mantenha os IDs dos servos esquerdo/direito anexados à perna correspondente.
Verifique a orientação do quadril, o roteamento dos cabos e a folga antes de fixar as pernas ao tronco.
Pronto para continuar quando: As duas pernas correspondem ao CAD original, as etiquetas são legíveis e nenhum cabo está preso.
Se a verificação falhar: Retorne ao desenho de montagem relevante. Não use uma imagem espelhada como referência de identificação ou orientação.
Copiar lista de verificação
2. Montagem das pernas esquerda e direita
2. Left and right leg assembly
Prepare: Printed leg parts, labelled servos and the original feet-to-hips assembly drawings.
□ Build both feet the same way; place the motor driver side as shown beside foot_top.
□ Use the correct left_roll_to_pitch and right_roll_to_pitch at the hips; keep left/right servo IDs attached to the corresponding leg.
□ Check the hip-pitch orientation, cable routing and clearance before fastening the legs to the trunk.
Ready to continue when: The two legs match the original CAD, labels are readable and no cable is pinched.
If the check fails: Return to the relevant assembly drawing. Do not use a mirrored picture as an ID or orientation reference.
3. Fiação de energia, barramento e IMU
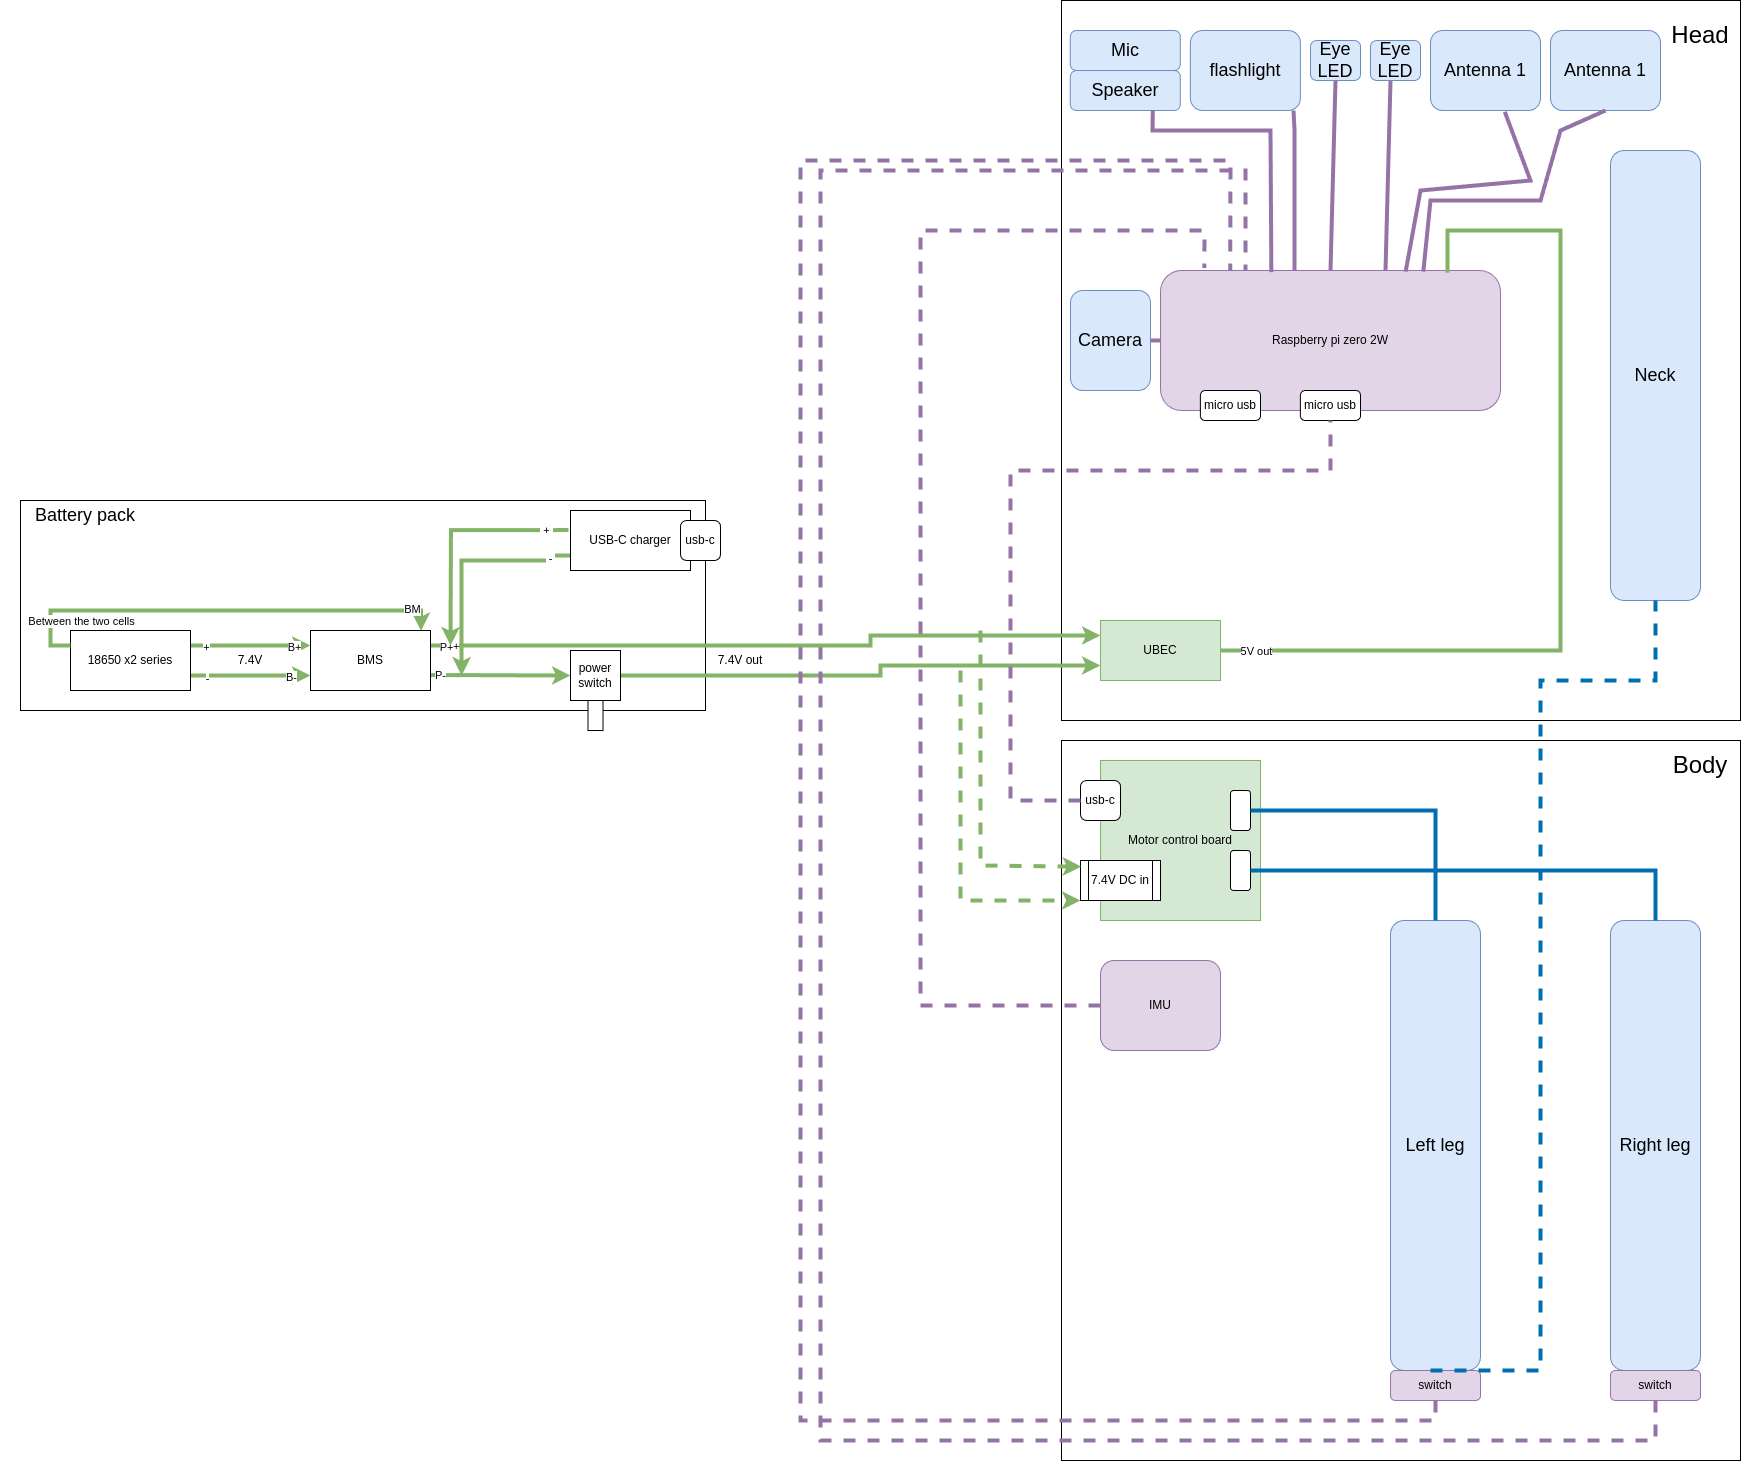
Prepare: Uma bateria desconectada, a visão geral/diagramas de fiação detalhados originais e a configuração do tempo de execução.
Rastreie a bateria, o BMS e a alimentação do servo em relação ao diagrama, verificando a polaridade e os números dos pinos do conector.
Forneça o Pi através do caminho regulado separado de 5 V. Nunca conecte a tensão da bateria diretamente ao pino Pi 5 V.
Compare a montagem da IMU e a orientação do tempo de execução e confirme como a energia pode ser desconectada antes de iniciar a calibração.
Pronto para continuar quando: A fiação desconectada foi verificada em relação aos diagramas originais e à configuração correspondente.
Se a verificação falhar: Mantenha a alimentação desconectada até que a incompatibilidade seja compreendida. Não ignore a proteção da bateria para diagnosticar uma reinicialização.
Copiar lista de verificação
3. Fiação de alimentação, barramento e IMU
3. Power, bus and IMU wiring
Prepare: A disconnected battery, the original overview/detail wiring diagrams and the Runtime configuration.
□ Trace battery, BMS and servo power against the diagram, checking polarity and connector pin numbers.
□ Supply the Pi through the separate regulated 5 V path. Never connect battery voltage directly to the Pi 5 V pin.
□ Compare the IMU mounting and runtime orientation, and confirm how power can be disconnected before starting calibration.
Ready to continue when: The disconnected wiring has been checked against both original diagrams and the matching configuration.
If the check fails: Keep power disconnected until the mismatch is understood. Do not bypass battery protection to diagnose a restart.
Lista de impressão completa: 36 arquivos, 51 partes
O guia original especifica PLA com preenchimento de 15%; apenas foot_bottom_tpu.stl usa TPU a 40%. A altura da camada, contagem de paredes, suportes, orientação e temperaturas não são totalmente especificados. Faça um teste de ajuste de um pé e de uma junta estrutural antes de imprimir o lote. Os links de arquivos abaixo abrem os originais fixados.
Lista de impressão completa: 36 arquivos, 51 partes
Aplica-se ao Open Duck Mini v2. Este roteiro de leitura independente conecta os documentos originais do projeto. Ele não certifica uma construção concluída por este site. Use as fotografias e diagramas vinculados durante a montagem; eles carregam detalhes que uma visão geral do texto não pode substituir.
Defina o preço da variante exata, quantidade entregue, frete, peças impressas, ferramentas e peças de reposição em seu próprio local. A meta histórica de menos de US$ 400 do projeto não é uma cotação atual de checkout. Não trate duas listagens com nomes de servo semelhantes como equivalentes.
Ponto de verificação: cada peça possui origem, variante e quantidade; cada substituição tem uma nota de compatibilidade não resolvida até ser verificada.
2. Imprima e inspecione as peças.
O guia de impressão original ↗ especifica PLA com 15% de preenchimento, exceto foot_bottom_tpu.stl, que usa TPU com 40%. Ele lista as quantidades para cada arquivo. Siga essas contagens: várias peças de perna precisam de quatro cópias e as partes espelhadas esquerda/direita são distintas.
Registre as configurações da sua impressora, material e fatiador. Inspecione uma amostra de junta e insira o ajuste antes de repetir um lote inteiro. Arquive os resultados em seu log de construção para que uma reimpressão posterior use a mesma linha de base.
Ponto de verificação: a lista de impressão é contabilizada e você pode identificar cada par espelhado. Baixe arquivos de fabricação deste projeto, em vez de malhas de simulação MicroDuck.
3. Dê a cada servo sua identidade antes da montagem.
Servo IDs de referência apenas para Open Duck Mini v2
Conjunto
Esquerda
Certo
Guinada de quadril
20
10
Rolo de quadril
21
11
Passo do quadril
22
12
Joelho
23
13
Tornozelo
24
14
A inclinação do pescoço é 30 ; inclinação da cabeça, guinada e rotação são 31, 32 e 33. Identifique os motores configurados antes de colocá-los na estrutura.
Inspecione as opções de configuração do repositório de tempo de execução instalado
python scripts/configure_motor.py --help
O script revisado reside em scripts/ e aceita --port e --id. Sua porta padrão é /dev/ttyACM0 ; use o dispositivo conectado real. Em uma ferramenta do fabricante, confirme as unidades de posição antes de inserir um valor: o ângulo zero de uma biblioteca não é necessariamente o zero bruto do codificador.
Por exemplo, com apenas o servo de guinada do quadril esquerdo desmontado conectado e livre para se mover, o seguinte atribui o ID 20. Substitua a porta pelo seu dispositivo; configure os motores restantes individualmente usando a tabela.
Configure um servo desmontado — comanda o movimento
Ponto de verificação: cada motor possui uma etiqueta exclusiva e a posição de referência pretendida. Conclua esta etapa antes de travar a orientação da buzina.
4. Monte a estrutura com o guia ilustrado.
Trabalhe nas fotografias originais da montagem ↗: tronco, pés, canelas, coxas, quadris, pescoço, cabeça e corpo. Siga as etapas de roteamento de cabos antes de fechar uma junta. O guia pede um pouco de trava-roscas em parafusos de motor de metal com metal, com instruções separadas para não usá-lo em parafusos de plástico.
O documento revisado ainda deixa o total exato do parafuso M3, uma foto da placa do servo e algumas instruções de recursos de expressão inacabadas. Verifique o guia de montagem interativo ↗ para visualizações adicionais; resolva qualquer questão de ajuste ou montagem restante antes de prosseguir.
Ponto de verificação : as peças ficam na orientação mostrada e as juntas móveis deixam espaço para cabos. Salve as fotos antes de fechar o shell.
5. Verifique a fiação e a orientação do sensor.
Use o diagrama eletrônico e as tabelas de pinos na mesma revisão de montagem ↗. Eles distinguem os números dos pinos físicos dos números BCM GPIO. Rastreie cada conexão em relação à coluna correta. A nota da IMU também explica que uma foto mais antiga mostra uma montagem invertida.
Antes de conectar a alimentação, confirme a polaridade, a alimentação especificada para cada placa e o isolamento dos condutores expostos. A montagem da bateria requer habilidades eletrônicas adequadas; use as instruções originais da bateria e as especificações dos componentes, não uma suposição genérica de cor de três fios.
Ponto de verificação: registre a revisão do diagrama, sua orientação IMU e quaisquer alterações na fiação. Uma fotografia da construção de outra pessoa não confirma suas conexões.
6. Prepare o Raspberry Pi usando uma rota de instalação.
Disponibilidade de imagem:as instruções da imagem ↗ descrevem uma configuração pré-construída para referência de hardware Raspberry Pi Zero 2 W. No entanto, nossa verificação de versões públicas ↗ encontrou uma versão fonte V2-Classic sem arquivos de imagem anexados. Não foi possível verificar o download da imagem anunciada, então use o caminho manual abaixo. Se uma imagem estiver disponível, verifique sua correspondência de hardware, configure suas próprias credenciais e conclua a calibração.
Rota manual:siga o README do tempo de execução ↗ para Raspberry Pi OS Lite de 64 bits, interfaces, emparelhamento de controlador e seu ambiente Python. Use uma verificação separada para a revisão de tempo de execução revisada:
Criar uma cópia local da revisão examinada do runtime Open Duck Mini
git clone https://github.com/apirrone/Open_Duck_Mini_Runtime Open_Duck_Mini_Runtime-reviewed
cd Open_Duck_Mini_Runtime-reviewed
git checkout --detach 376de65435c93486347cd601a31aa96951799896
Em seguida, conclua a instalação da dependência no ambiente descrito por esse README. Registre uma versão de imagem ou revisão de origem no log para que a depuração futura comece a partir da mesma configuração.
7. Calibre este robô e teste suas entradas.
Use as instruções de tempo de execução para criar ~/duck_config.json, verificar o IMU e medir os deslocamentos conjuntos. A configuração de exemplo ↗ separa orientação IMU, deslocamentos de juntas e recursos de expressão opcionais. Preencha-os a partir da sua construção; os valores de compensação de outro fabricante não são a sua calibração.
O script de verificação do motor ↗ permite torque e oferece testes de movimento. Apoie o robô com folga nas juntas antes de usá-lo e leia cada aviso. Pare em caso de falha na resposta motora, em vez de tratar o resto do teste como uma aprovação.
Use a lista de verificação pré-política original ↗ para verificar as posições e deslocamentos das juntas, orientação da IMU e interruptores de pedal. Mantenha separados os olhos opcionais, antenas, alto-falantes e verificações de câmera. Confirme se o gamepad responde antes de tentar caminhar.
Checkpoint: salve sua configuração e registre a resposta observada de cada entrada. Uma instalação bem-sucedida por si só não passa desta fase.
8. Experimente a política de primeira visita correspondente.
Para este tempo de execução, o botão do gamepad alterna a pausa da política. Pausa não significa que a alimentação do motor está desconectada: o script liga o hardware antes de sua malha de controle. Mantenha o interruptor de alimentação físico acessível. A configuração de exemplo também padroniza start_paused para false ; escolha o estado de inicialização pretendido antes de executar.
Após as verificações acima, ative o ambiente de execução instalado, entre em seu diretório scripts/ e use o formulário de comando original abaixo. Substitua o caminho do modelo pelo arquivo que você baixou para este robô.
Inicialização somente após calibração e verificações de entrada
Comece com uma breve observação, pare, inspecione o robô e registre o que aconteceu. Use apenas o formato de política e a combinação de hardware documentados para este tempo de execução. Um arquivo MicroDuck ONNX não é uma política drop-in do Open Duck Mini.
Treinar uma nova marcha vem depois. As notas sim-to-real do projeto ↗ explicam o modelo do robô, identificação do atuador, Open Duck Playground e rota de movimento de referência; esse documento está marcado como inacabado.
Mantenha um registro que você possa retomar.
Diário de montagem do Open Duck Mini
Robô: Open Duck Mini v2
Revisão do repositório de hardware: b23317a485b3cec7d8417f352478778b3475173c
Revisão do runtime ou versão da imagem:
Data da lista de materiais / custo local com entrega:
Revisão das peças impressas / material / ajustes do fatiador:
Modelo de servo e etiquetas de ID:
Revisão do diagrama de fiação / alterações:
Orientação da IMU / resultado da calibração:
Cópia dos offsets das juntas em:
Verificações de sensores dos pés e controle:
Arquivo da política / fonte / hash:
Condições do primeiro teste e resultado observado:
Problema pendente / próxima verificação:
Diagramas originais do Open Duck Mini v2 · Repositório de Antoine Pirrone · Apache 2.0. O Pi usa um regulador separado de 5 V; não conecte o trilho da bateria diretamente ao pino Pi 5 V.