Bản tiếng Việt xuất bản 31/10/2026. Ngày tài liệu gốc được ghi riêng; bản dịch không biến release cũ thành tin mới. Mốc sửa nội dung:
PLA15%; foot_bottom_tpu.stl TPU40%. Thử chân/khớp trước; layer,support,nhiệt chưa có preset đầy đủ.
Khớp STS3215 7,4 V, controller, IMU và bus adapter với BOM. Nguồn chỉ định PLA infill 15%, riêng foot_bottom_tpu.stl dùng TPU 40%. Chưa có preset đầy đủ cho layer, support và nhiệt; in thử chân và một khớp chịu lực trước.
Cài một servo mỗi lần theo bảng gốc rồi dán nhãn. Lắp khi đã ngắt nguồn, đối chiếu vị trí trung tính, trái/phải và chiều sâu vít theo ảnh tác giả.
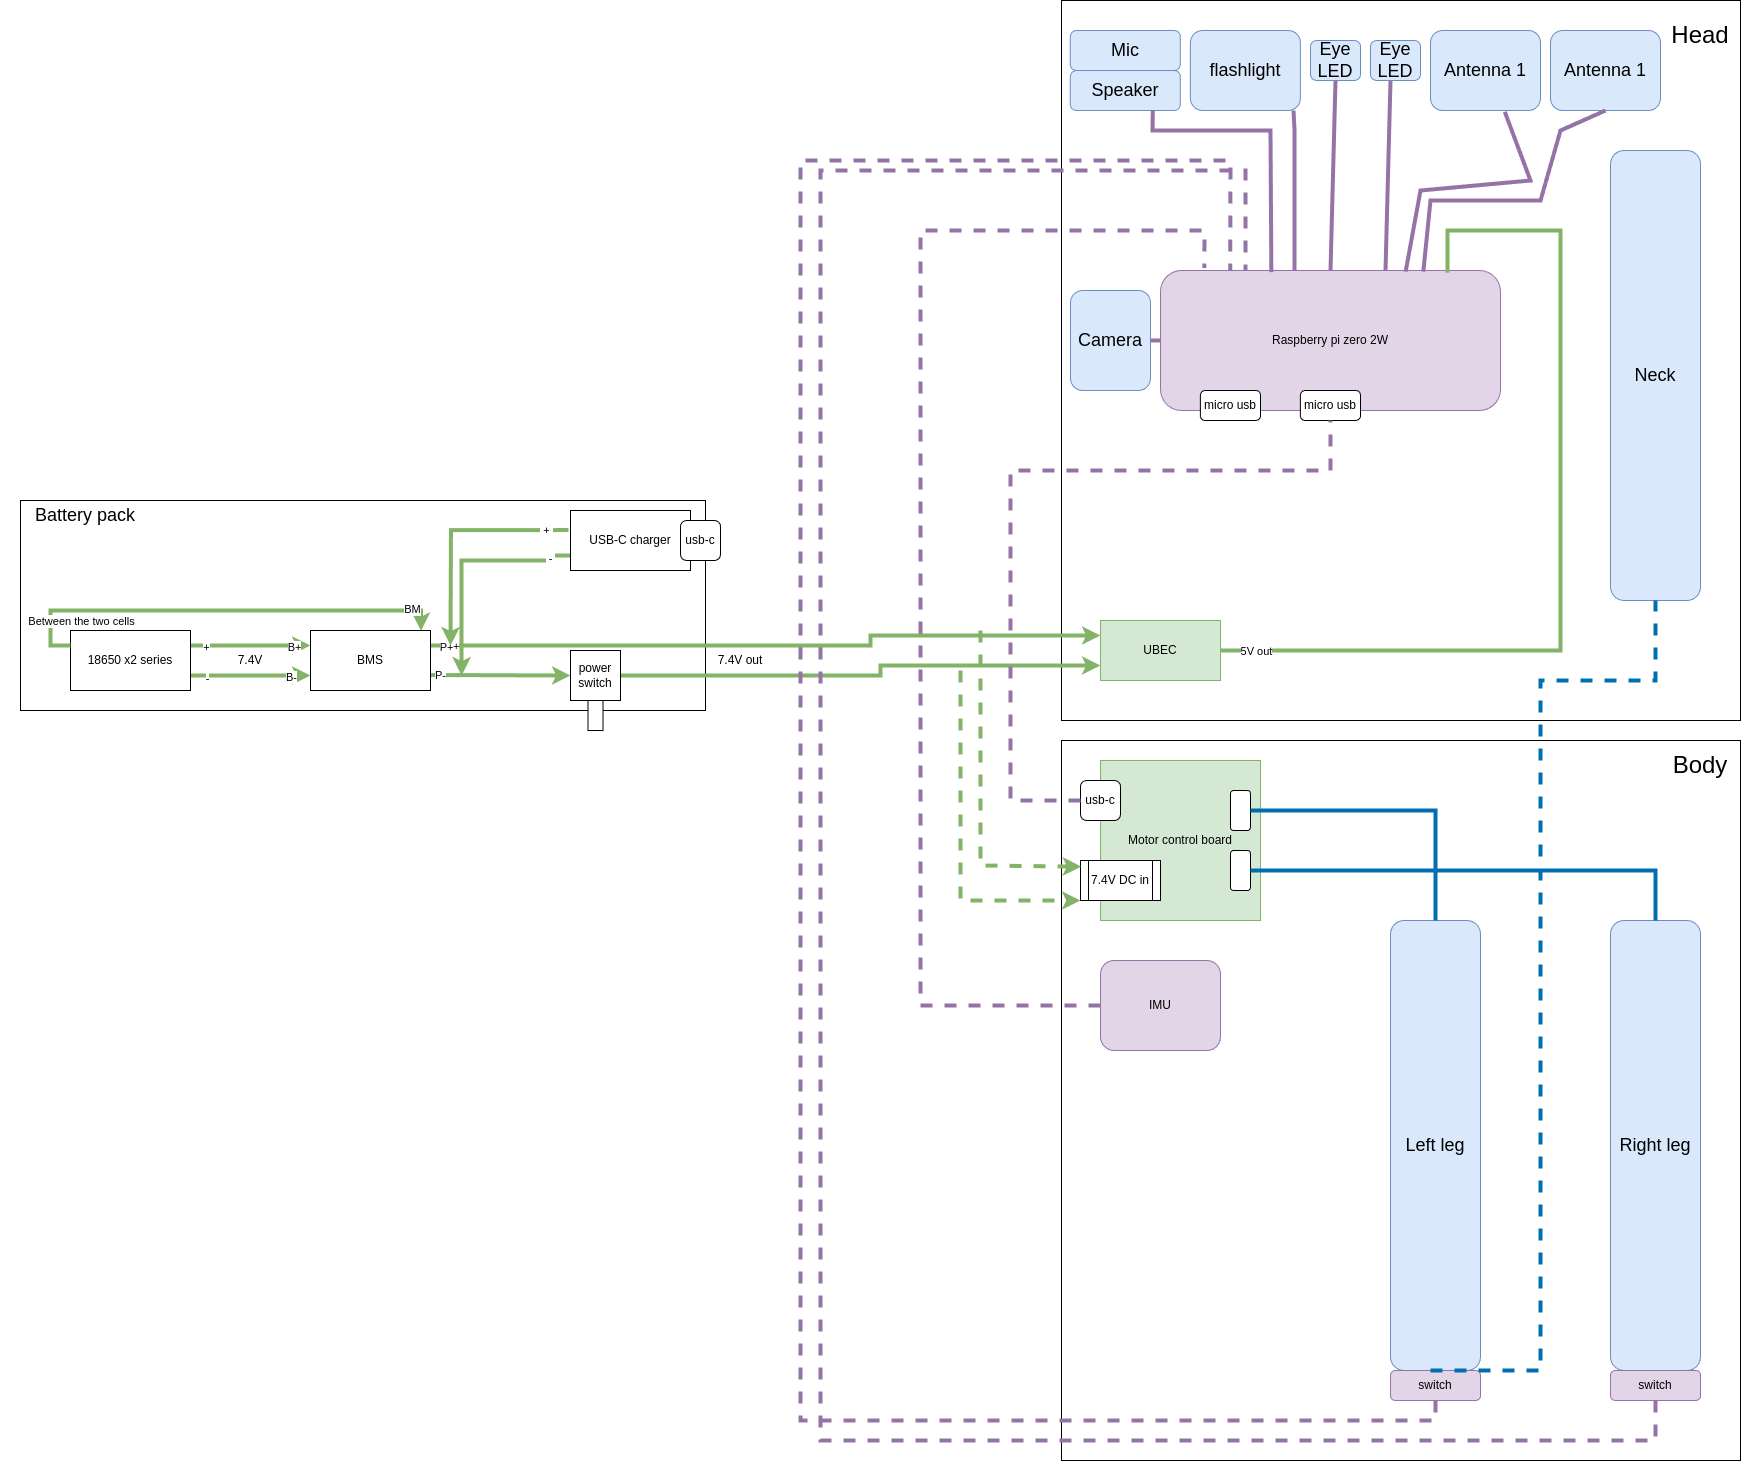
Theo sơ đồ gốc để kiểm tra cực tính, ground và chuỗi bus. Pi dùng bộ ổn áp 5 V riêng, không nối điện áp pin trực tiếp vào chân 5 V. Cài runtime riêng của dự án ở revision cố định rồi kiểm tra serial và sensor.
Theo quy trình runtime để chỉnh zero khớp và hướng IMU. Thử ngắn có đỡ robot, biết cách dừng trước khi chuyển động. Bảng tệp, sơ đồ dây và bản đọc offline ở bên dưới. Trang chưa in, thử độ khít hoặc cho robot thật đi.
python scripts/configure_motor.py --helppython scripts/configure_motor.py --port /dev/ttyACM0 --id 20git clone https://github.com/apirrone/Open_Duck_Mini_Runtime Open_Duck_Mini_Runtime-reviewed
cd Open_Duck_Mini_Runtime-reviewed
git checkout --detach 376de65435c93486347cd601a31aa96951799896python v2_rl_walk_mujoco.py --onnx_model_path /absolute/path/BEST_WALK_ONNX_2.onnxBản nguồn được kiểm tra 9 tháng 9, 2026 · Đã kiểm tra nguồn