Open Duck Mini v2: von Bauteilen zum ersten Schritt
Drei Kontrollen vor dem ersten Test der elektrischen Montage
Für Standard Open Duck Mini v2 unter b23317a. Verwenden Sie diese Karten zusammen mit dem Originalhandbuch. Die folgenden Fotos und CAD-Dateien sind Referenzen des ursprünglichen Autors. Diese Seite hat den Roboter nicht zusammengebaut.
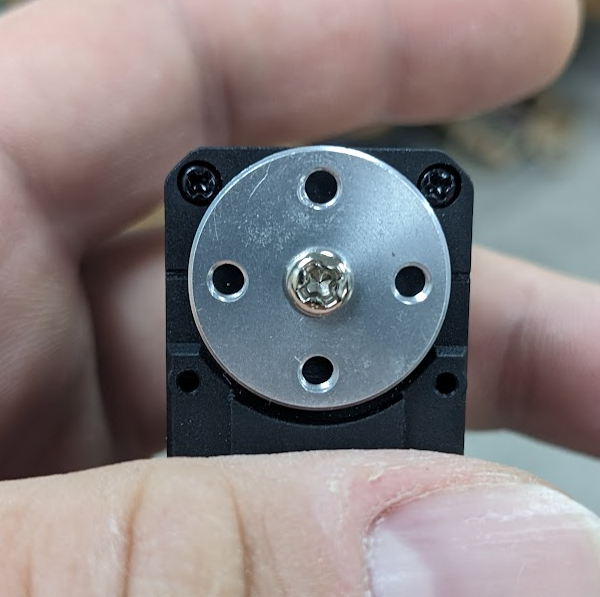
1. Servo-IDs und Hornausrichtung
Bereiten Sie vor: Ein nicht zusammengebautes Servo, seinen Strom- und Busadapter und die passenden configure_motors-Anweisungen. Die Konfiguration schreibt eine ID und bewegt den Servo auf Null.
Konfigurieren Sie jeweils ein Servo und halten Sie bewegliche Teile frei. Montieren Sie die Hupe nach der Nullpositionsbewegung.
Beschriften Sie das linke Bein mit 20–24, das rechte Bein mit 10–14, den Hals mit 30 und den Kopf mit 31–33. Behalten Sie die ursprüngliche Joint-Name-Zuordnung bei.
Notieren Sie die ID, die Hornausrichtung und jeden späteren Kalibrierungsversatz, bevor Sie die Baugruppe schließen.
Bereit zum Fortfahren, wenn: Jedes der 14 Gelenke hat eine aufgezeichnete ID und die Hupe entspricht der Referenz des Autors.
Wenn die Prüfung fehlschlägt: Kopieren Sie keine HD1910-Null-/Grenzbefehle. Überprüfen Sie das ausgewählte Servo und das ursprüngliche Konfigurationsverfahren erneut.
Checkliste kopieren
1. Servo-IDs und Hornausrichtung
1. Servo IDs and horn alignment
Prepare: One unassembled servo, its power and bus adapter, and the matching configure_motors instructions. Configuration writes an ID and moves the servo to zero.
□ Configure one servo at a time, keeping moving parts clear; fit the horn after the zero-position move.
□ Label left leg 20–24, right leg 10–14, neck 30 and head 31–33. Keep the original joint-name mapping.
□ Record the ID, horn alignment and any later calibration offset before closing the assembly.
Ready to continue when: Each of the 14 joints has one recorded ID and the horn matches the author’s reference.
If the check fails: Do not copy HD1910 zero/limit commands. Recheck the selected servo and original configuration procedure.
2. Zusammenbau des linken und rechten Beins
Bereiten Sie vor: Gedruckte Beinteile, beschriftete Servos und die originalen Montagezeichnungen von Fuß bis Hüfte.
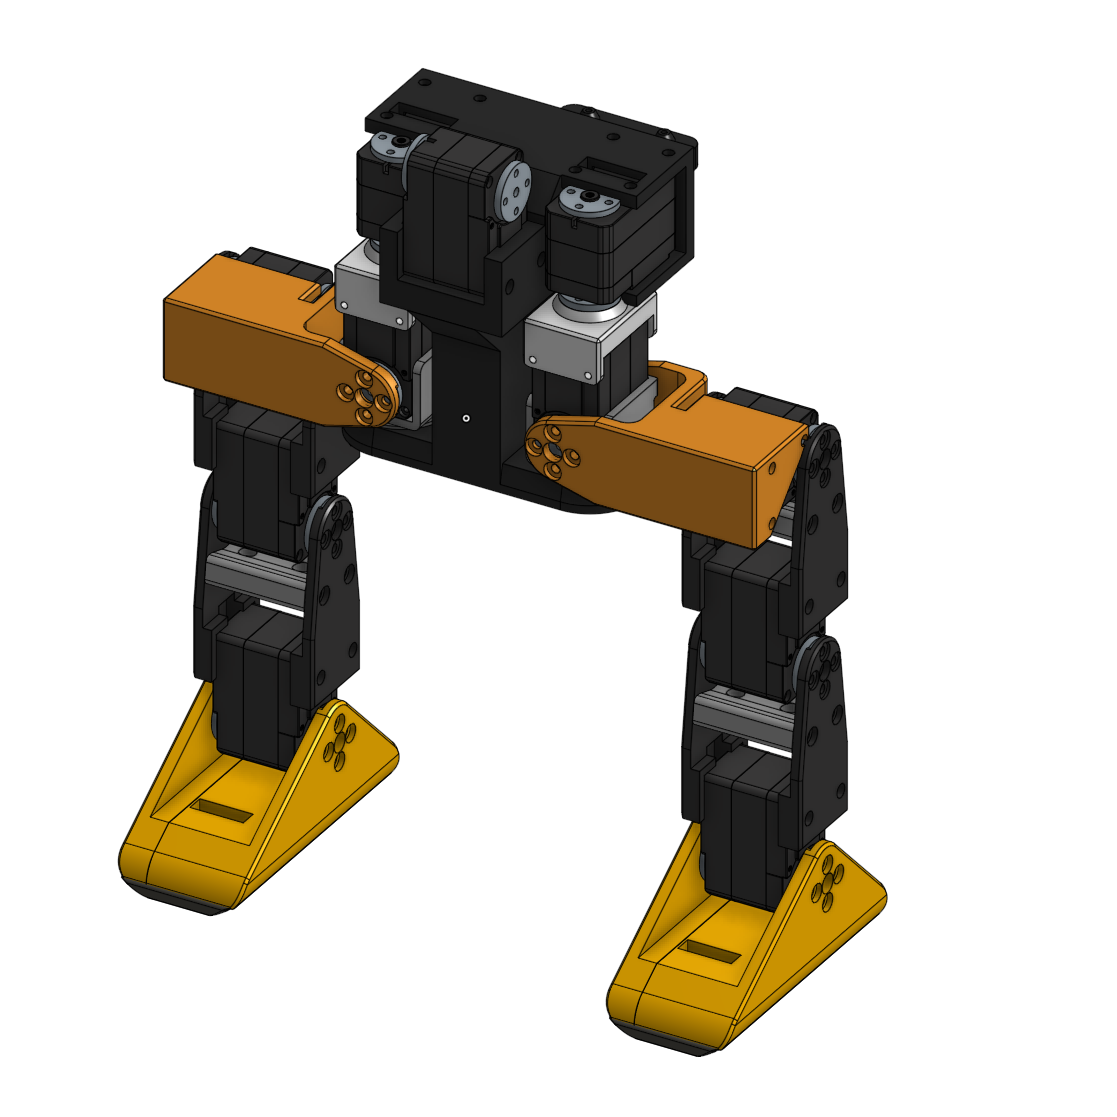
Bauen Sie beide Füße auf die gleiche Weise; Platzieren Sie die Motortreiberseite wie neben „foot_top“ gezeigt.
Benutzen Sie die richtige left_roll_to_pitch und right_roll_to_pitch an den Hüften; Behalten Sie die linken/rechten Servo-IDs am entsprechenden Bein bei.
Überprüfen Sie die Ausrichtung der Hüfte, die Kabelführung und den Freiraum, bevor Sie die Beine am Rumpf befestigen.
Bereit zum Fortfahren, wenn: Die beiden Beine mit dem Original-CAD übereinstimmen, die Beschriftungen lesbar sind und kein Kabel eingeklemmt ist.
Wenn die Prüfung fehlschlägt: Kehren Sie zur entsprechenden Zusammenbauzeichnung zurück. Verwenden Sie kein gespiegeltes Bild als Identifikations- oder Orientierungsreferenz.
Checkliste kopieren
2. Zusammenbau des linken und rechten Beins
2. Left and right leg assembly
Prepare: Printed leg parts, labelled servos and the original feet-to-hips assembly drawings.
□ Build both feet the same way; place the motor driver side as shown beside foot_top.
□ Use the correct left_roll_to_pitch and right_roll_to_pitch at the hips; keep left/right servo IDs attached to the corresponding leg.
□ Check the hip-pitch orientation, cable routing and clearance before fastening the legs to the trunk.
Ready to continue when: The two legs match the original CAD, labels are readable and no cable is pinched.
If the check fails: Return to the relevant assembly drawing. Do not use a mirrored picture as an ID or orientation reference.
3. Strom-, Bus- und IMU-Verkabelung
Bereiten Sie vor: Eine abgeklemmte Batterie, die Original-Übersichts-/Detailschaltpläne und die Runtime-Konfiguration.
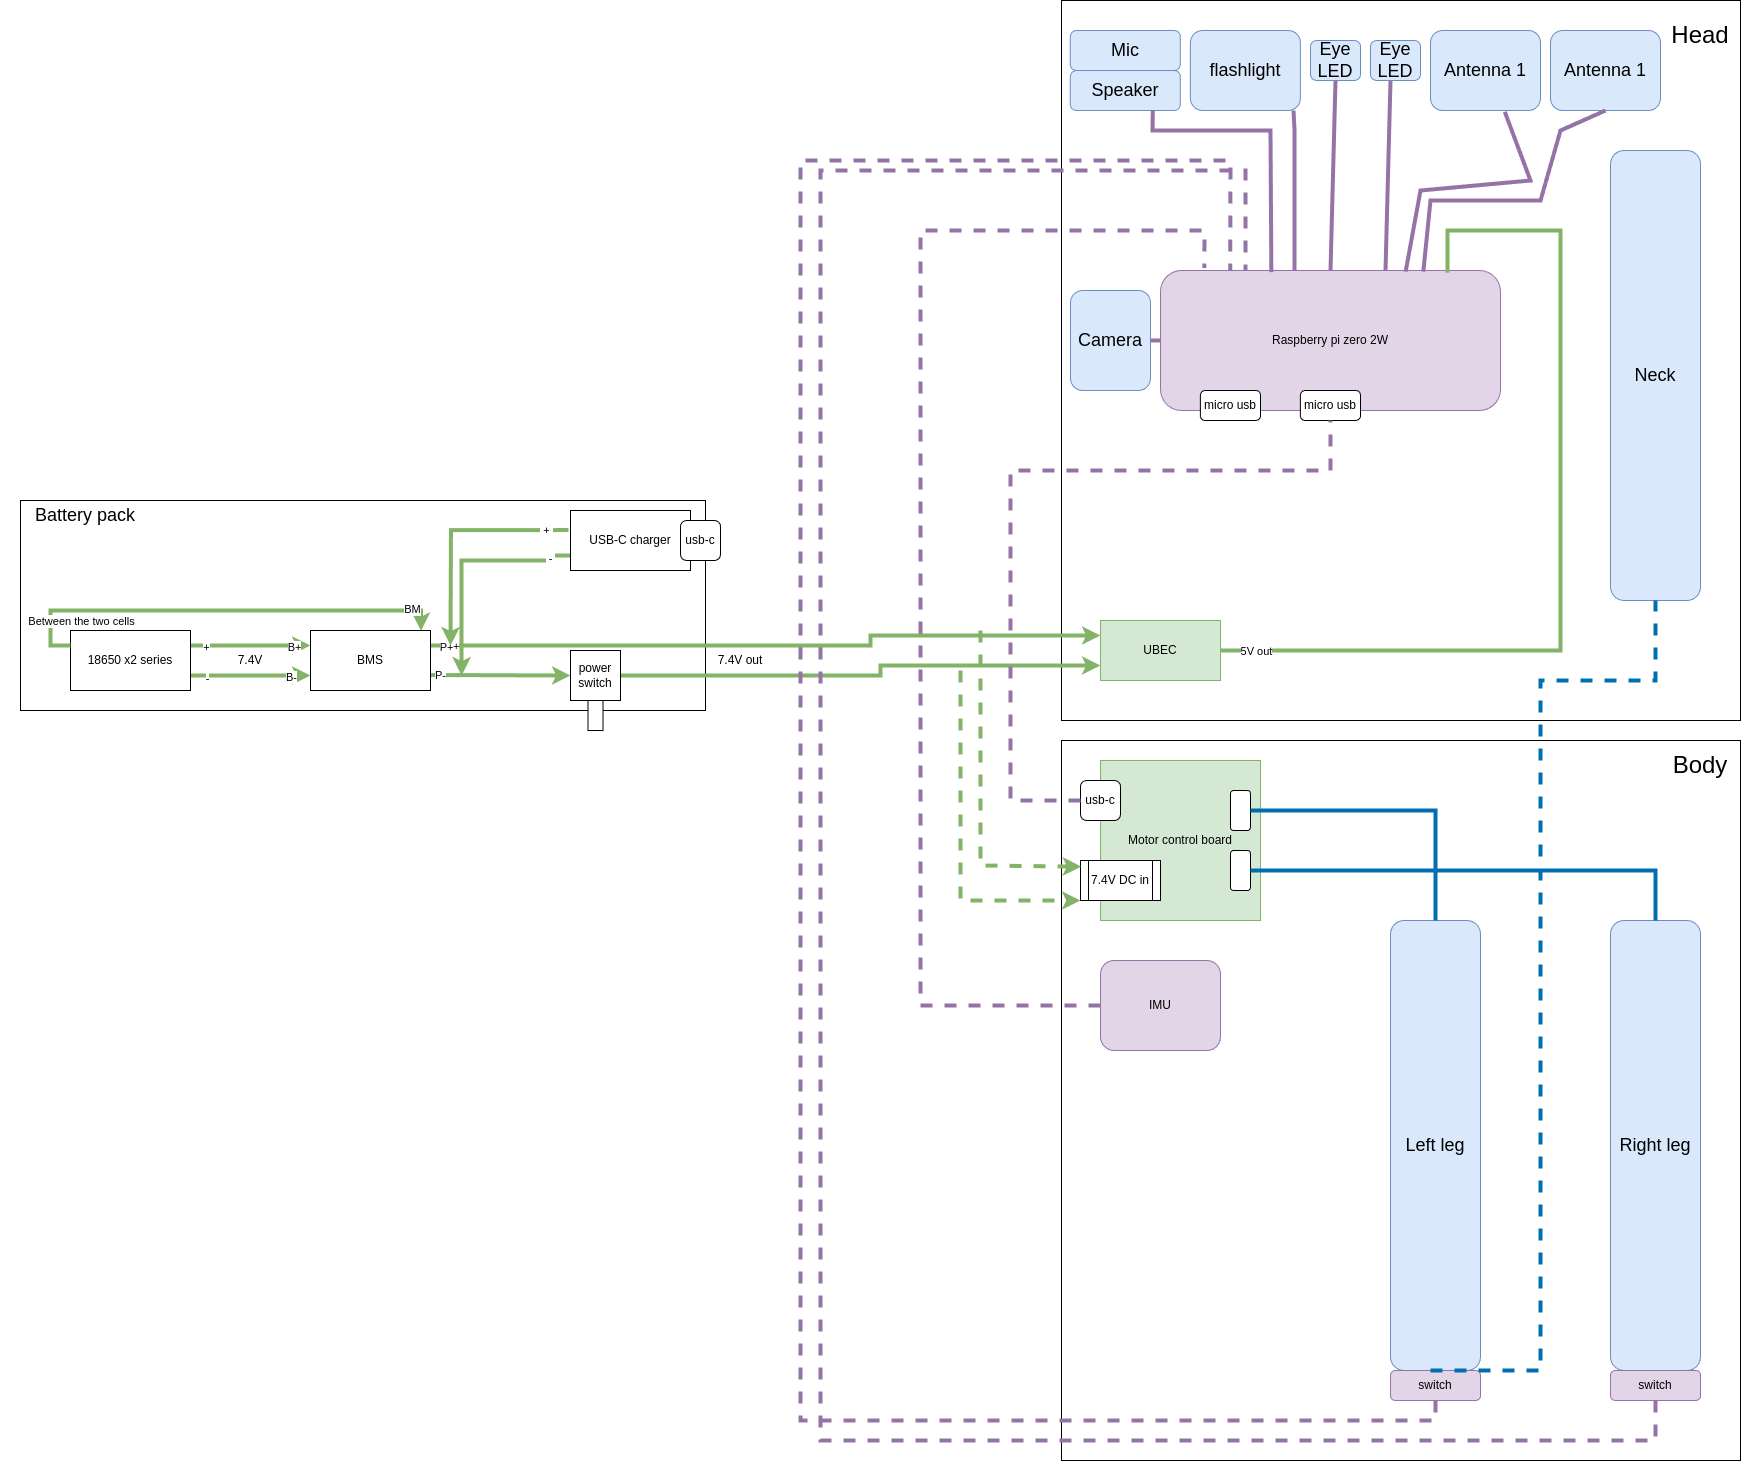
Verfolgen Sie Batterie, BMS und Servoleistung anhand des Diagramms und überprüfen Sie dabei die Polarität und die Pin-Nummern des Steckers.
Versorgen Sie den Pi über den separaten geregelten 5-V-Pfad. Schließen Sie die Batteriespannung niemals direkt an den 5-V-Pin des Pi an.
Vergleichen Sie die IMU-Montage und die Laufzeitausrichtung und prüfen Sie, wie die Stromversorgung unterbrochen werden kann, bevor Sie mit der Kalibrierung beginnen.
Bereit zum Fortfahren, wenn: Die getrennte Verkabelung wurde mit den Originalplänen und der passenden Konfiguration verglichen.
Wenn die Prüfung fehlschlägt: Lassen Sie die Stromversorgung unterbrochen, bis die Nichtübereinstimmung erkannt wird. Umgehen Sie nicht den Batterieschutz, um einen Neustart zu diagnostizieren.
Checkliste kopieren
3. Strom-, Bus- und IMU-Verkabelung
3. Power, bus and IMU wiring
Prepare: A disconnected battery, the original overview/detail wiring diagrams and the Runtime configuration.
□ Trace battery, BMS and servo power against the diagram, checking polarity and connector pin numbers.
□ Supply the Pi through the separate regulated 5 V path. Never connect battery voltage directly to the Pi 5 V pin.
□ Compare the IMU mounting and runtime orientation, and confirm how power can be disconnected before starting calibration.
Ready to continue when: The disconnected wiring has been checked against both original diagrams and the matching configuration.
If the check fails: Keep power disconnected until the mismatch is understood. Do not bypass battery protection to diagnose a restart.
Der Originalleitfaden spezifiziert PLA mit 15 % Füllung; Nur foot_bottom_tpu.stl verwendet TPU zu 40 %. Schichthöhe, Wandanzahl, Stützen, Ausrichtung und Temperaturen sind nicht vollständig spezifiziert. Passen Sie einen Fuß und eine Strukturverbindung probeweise an, bevor Sie den Stapel drucken. Die Dateilinks unten öffnen die angehefteten Originale.
Gilt für Open Duck Mini v2. Diese unabhängige Leseroute verbindet die Dokumente des Originalprojekts. Es stellt keine Zertifizierung eines abgeschlossenen Builds durch diese Site dar. Nutzen Sie beim Zusammenbau die verlinkten Fotos und Diagramme; Sie enthalten Details, die eine Textübersicht nicht ersetzen kann.
1. Legen Sie das Design fest und bereiten Sie das Budget vor.
Öffnen Sie den Original-Projekt-Hub ↗ und Original-Stückliste ↗. Bewahren Sie vor dem Einkauf eine datierte Kopie auf. Der vom Autor verlinkte Tnkr-Leitfaden ↗ präsentiert auch Komponenten und Mengen: In der überprüften Tabelle sind 14 Feetech 7,4 V STS3215-Servos, ein Raspberry Pi Zero 2 W und eine BNO055 IMU aufgeführt. Dies ist ein Anfangsinventar, nicht die gesamte Einkaufsliste.
Bewerten Sie die genaue Variante, die gelieferte Menge, den Versand, die gedruckten Teile, Werkzeuge und Ersatzteile an Ihrem Standort. Das historische Ziel des Projekts von unter 400 US-Dollar ist kein aktueller Kostenvoranschlag. Behandeln Sie zwei Einträge mit einem ähnlichen Servonamen nicht als gleichwertig.
Prüfpunkt: Jedes Teil hat eine Quelle, Variante und Menge; Jede Ersetzung hat einen ungelösten Kompatibilitätshinweis, bis sie überprüft wird.
2. Drucken und prüfen Sie die Teile.
Die Original-Druckanleitung ↗ spezifiziert PLA mit 15 % Füllung, mit Ausnahme von foot_bottom_tpu.stl, das TPU mit 40 % verwendet. Es listet Mengen für jede Datei auf. Befolgen Sie diese Punkte: Mehrere Beinteile benötigen vier Kopien und gespiegelte linke/rechte Teile sind unterschiedlich.
Notieren Sie Ihre Drucker-, Material- und Slicer-Einstellungen. Überprüfen Sie eine Probeverbindung und den Sitz des Einsatzes, bevor Sie eine ganze Charge wiederholen. Speichern Sie die Ergebnisse in Ihrem Build-Protokoll, damit bei einem späteren Nachdruck dieselbe Basislinie verwendet wird.
Prüfpunkt: Die Druckliste wird berücksichtigt und Sie können jedes gespiegelte Paar identifizieren. Laden Sie Fertigungsdateien aus diesem Design herunter, statt MicroDuck-Simulationsnetze.
3. Geben Sie jedem Servo vor dem Zusammenbau seine Identität.
Der Halsabstand beträgt 30; Kopfneigung, Gier und Roll sind 31, 32 und 33. Beschriften Sie die konfigurierten Motoren, bevor Sie sie in die Struktur einfügen.
Überprüfen Sie die Konfigurationsoptionen aus dem installierten Laufzeit-Repository
python scripts/configure_motor.py --help
Das überprüfte Skript befindet sich in scripts/ und akzeptiert --port und --id. Sein Standardport ist /dev/ttyACM0; Verwenden Sie das tatsächlich angeschlossene Gerät. Bestätigen Sie in einem Herstellertool die Positionseinheiten, bevor Sie einen Wert eingeben: Der Nullwinkel einer Bibliothek ist nicht unbedingt der rohe Encoder-Nullpunkt.
Wenn beispielsweise nur das nicht zusammengebaute linke Hüft-Gier-Servo angeschlossen und frei beweglich ist, wird im Folgenden die ID 20 zugewiesen. Ersetzen Sie den Anschluss durch Ihr Gerät; Konfigurieren Sie die restlichen Motoren individuell anhand der Tabelle.
Konfigurieren Sie ein nicht zusammengebautes Servo – steuert die Bewegung
Prüfpunkt: Jeder Motor hat eine eindeutige Beschriftung und die vorgesehene Referenzposition. Beenden Sie diesen Schritt, bevor Sie die Hornausrichtung festlegen.
4. Bauen Sie die Struktur mithilfe der bebilderten Anleitung zusammen.
Arbeiten Sie die Originalmontagefotos ↗ durch: Rumpf, Füße, Schienbeine, Oberschenkel, Hüften, Hals, Kopf und Körper. Befolgen Sie die Schritte zur Kabelverlegung, bevor Sie eine Verbindung schließen. In der Anleitung wird ein wenig Schraubensicherungsmittel für Metall-auf-Metall-Motorschrauben gefordert, mit einer gesonderten Anweisung, es nicht für Kunststoffschrauben zu verwenden.
Das überprüfte Dokument lässt noch die genaue M3-Schraubenanzahl, ein Foto der Servoplatine und einige Anweisungen für die Ausdrucksfunktionen unvollendet. Weitere Ansichten finden Sie in der interaktiven Montageanleitung ↗. Klären Sie alle verbleibenden Fragen zur Passform oder Montage, bevor Sie fortfahren.
Prüfpunkt: Teile sitzen in der gezeigten Ausrichtung und bewegliche Gelenke lassen Platz für Kabel. Speichern Sie Fotos, bevor Sie die Shell schließen.
5. Überprüfen Sie die Verkabelung und die Ausrichtung des Sensors.
Verwenden Sie den Schaltplan und die Pin-Tabellen der gleichen Montagerevision ↗. Sie unterscheiden physische Pin-Nummern von BCM-GPIO-Nummern. Verfolgen Sie jede Verbindung anhand der richtigen Spalte. Der IMU-Hinweis erklärt außerdem, dass ein älteres Foto eine umgedrehte Montage zeigt.
Überprüfen Sie vor dem Anschließen der Stromversorgung die Polarität, die angegebene Stromversorgung für jede Platine und die Isolierung von freiliegenden Leitern. Für den Zusammenbau des Batteriepacks sind entsprechende Elektronikkenntnisse erforderlich; Verwenden Sie die Original-Batterieanweisungen und Komponentenspezifikationen, nicht eine generische Annahme der Drei-Draht-Farbe.
Prüfpunkt: Notieren Sie die Diagrammrevision, Ihre IMU-Ausrichtung und alle Verkabelungsänderungen. Ein Foto des Gebäudes einer anderen Person bestätigt Ihre Verbindungen nicht.
6. Bereiten Sie den Raspberry Pi mit einer Installationsroute vor.
Bildverfügbarkeit: Die Bildanweisungen ↗ beschreiben ein vorgefertigtes Setup als Referenz für Raspberry Pi Zero 2 W-Hardware. Bei unserer Überprüfung der öffentlichen Veröffentlichungen ↗ wurde jedoch eine Quellversion V2-Classic ohne angehängte Bilddateien gefunden. Wir konnten den angekündigten Bild-Download nicht verifizieren. Verwenden Sie daher die unten stehende manuelle Route. Wenn ein Bild verfügbar wird, prüfen Sie, ob es mit der Hardware übereinstimmt, konfigurieren Sie Ihre eigenen Anmeldeinformationen und führen Sie die Kalibrierung durch.
Manuelle Route: Folgen Sie der Laufzeit-README ↗ für Raspberry Pi OS Lite 64-Bit, Schnittstellen, Controller-Kopplung und seine Python-Umgebung. Verwenden Sie einen separaten Checkout für die überprüfte Laufzeitrevision:
Arbeitskopie der geprüften Open Duck Mini-Laufzeitumgebung erstellen
git clone https://github.com/apirrone/Open_Duck_Mini_Runtime Open_Duck_Mini_Runtime-reviewed
cd Open_Duck_Mini_Runtime-reviewed
git checkout --detach 376de65435c93486347cd601a31aa96951799896
Schließen Sie dann die Abhängigkeitsinstallation in der in dieser README-Datei beschriebenen Umgebung ab. Zeichnen Sie eine Image-Version oder Quellrevision im Protokoll auf, damit zukünftiges Debuggen mit demselben Setup beginnen kann.
7. Kalibrieren Sie diesen Roboter und testen Sie seine Eingaben.
Verwenden Sie die Laufzeitanweisungen, um ~/duck_config.json zu erstellen, die IMU zu überprüfen und die Gelenkversätze zu messen. Die Beispielkonfiguration ↗ trennt IMU-Ausrichtung, Gelenkversätze und optionale Ausdrucksfunktionen. Füllen Sie diese aus Ihrem Build; Die Offsetwerte eines anderen Herstellers sind nicht Ihre Kalibrierung.
Das Motor-Check-Skript ↗ ermöglicht Drehmoment- und Bewegungstests. Stützen Sie den Roboter vor der Verwendung mit Abstand zum Gelenk ab und lesen Sie jede Aufforderung durch. Hören Sie bei einer fehlgeschlagenen motorischen Reaktion auf, anstatt den Rest des Tests als bestanden zu betrachten.
Verwenden Sie die Original-Checkliste vor der Policieserstellung ↗, um Gelenkpositionen und -versätze, IMU-Ausrichtung und Fußschalter zu überprüfen. Halten Sie optionale Augen, Antennen, Lautsprecher- und Kameraprüfungen getrennt. Vergewissern Sie sich, dass das Gamepad reagiert, bevor Sie versuchen, zu gehen.
Prüfpunkt: Speichern Sie Ihre Konfiguration und zeichnen Sie die beobachtete Reaktion jedes Eingangs auf. Eine erfolgreiche Installation allein reicht nicht über diese Phase hinaus.
8. Probieren Sie die passende First-Walk-Policy aus.
Für diese Laufzeit schaltet das Gamepad Eine-Taste die Policiespause um. Eine Pause bedeutet nicht, dass die Stromversorgung zum Motor unterbrochen wird: Das Skript schaltet die Hardware vor dem Regelkreis ein. Halten Sie den physischen Netzschalter erreichbar. In der Beispielkonfiguration wird standardmäßig auch start_paused auf false gesetzt. Wählen Sie vor der Ausführung den gewünschten Startstatus.
Aktivieren Sie nach den oben genannten Prüfungen die installierte Laufzeitumgebung, geben Sie deren Verzeichnis scripts/ ein und verwenden Sie das ursprüngliche Befehlsformular unten. Ersetzen Sie den Modellpfad durch die Datei, die Sie für diesen Roboter heruntergeladen haben.
Beginnen Sie mit einer kurzen Beobachtung, halten Sie an, inspizieren Sie den Roboter und zeichnen Sie auf, was passiert ist. Verwenden Sie nur die für diese Laufzeit dokumentierte Kombination aus Policiesformat und Hardware. Eine MicroDuck ONNX-Datei ist keine Drop-in-Open Duck Mini-Policy.
Das Erlernen einer neuen Gangart kommt später. Die Sim-to-Real-Notizen ↗ des Projekts erläutern das Robotermodell, die Aktoridentifikation, den Open Duck Playground und die Referenzbewegungsroute; Dieses Dokument selbst ist als unvollendet gekennzeichnet.
Führen Sie eine Aufzeichnung, die Sie fortsetzen können.
Bauprotokoll für Open Duck Mini
Roboter: Open Duck Mini v2
Revision des Hardware-Repositorys: b23317a485b3cec7d8417f352478778b3475173c
Runtime-Revision oder Image-Version:
Datum der Stückliste / lokale Gesamtkosten mit Lieferung:
Revision der Druckteile / Material / Slicer-Einstellungen:
Servo-Modell und ID-Kennzeichnungen:
Revision des Schaltplans / Änderungen:
IMU-Ausrichtung / Kalibrierungsergebnis:
Sicherungsort der Gelenk-Offsets:
Prüfung von Fußschaltern und Gamepad:
Policy-Datei / Quelle / Hash:
Bedingungen des ersten Versuchs und beobachtetes Ergebnis:
Offenes Problem / nächste Prüfung:
Original-Open Duck Mini-v2-Diagramme · Antoine Pirrones Repository · Apache 2.0. Der Pi verwendet einen separaten 5-V-Regler; Verbinden Sie die Batterieschiene nicht direkt mit dem 5-V-Pin des Pi.