Open Duck Mini v2 個人製作:從採購到首次行走
這是一條串聯原作者手冊的完整學習路線,不是本站實體實測。先固定 Open Duck Mini v2 和 Runtime 版本,再逐步記錄透過條件;任何校正步驟失敗,都應停在當前階段查原因。
繁體版於 2026 年 10 月 31 日上線。以下另列原資料修訂日,舊版紀錄不因本地化變成新發布。原資料修訂:
首次通電裝配測試前的三張檢查卡
適用於 b23317a 的標準 Open Duck Mini v2,需結合原作者手冊。下圖為作者的照片與 CAD 裝配示意;本站尚未完成實體裝配。
1. 伺服馬達編號與舵盤朝向
準備: 單個未裝配伺服馬達、對應供電和匯流排介面卡,以及匹配的 configure_motors 說明。設定會寫入編號,並使伺服馬達轉到零位。
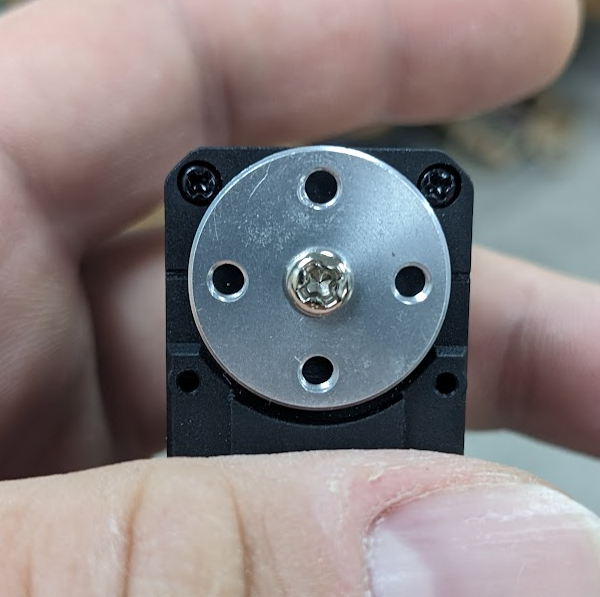 舵盤對齊實物照片 · Antoine Pirrone · Open Duck Mini v2 · Apache 2.0 · 原始參考圖 ↗
按順序檢查
- 每次只設定一顆,給運動部件留出空間;零位動作完成後再按原圖裝舵盤。
- 左腿標 20–24,右腿標 10–14,頸部 30,頭部 31–33;保留原始關節名與編號的對應關係。
- 合殼前記錄編號、舵盤對齊情況和後續校正偏移。
透過條件: 14 個關節都有唯一編號記錄,舵盤方向能與作者參考圖對照。
沒有透過時: 不要套用 HD1910 的 zero/limits 指令;回到所選伺服馬達與原始設定流程核查。
複製檢查清單
1. 伺服馬達編號與舵盤朝向
1. 舵机编号与舵盘朝向
准备: 单个未装配舵机、对应供电和总线适配器,以及匹配的 configure_motors 说明。配置会写入编号,并使舵机转到零位。
□ 每次只配置一颗,给运动部件留出空间;零位动作完成后再按原图装舵盘。
□ 左腿标 20–24,右腿标 10–14,颈部 30,头部 31–33;保留原始关节名与编号的对应关系。
□ 合壳前记录编号、舵盘对齐情况和后续校准偏移。
通过条件: 14 个关节都有唯一编号记录,舵盘方向能与作者参考图对照。
没有通过时: 不要套用 HD1910 的 zero/limits 指令;回到所选舵机与原始配置流程核查。
2. 左右腿裝配
準備: 腿部列印件、已貼編號的伺服馬達,以及從腳到髖的原始裝配圖。
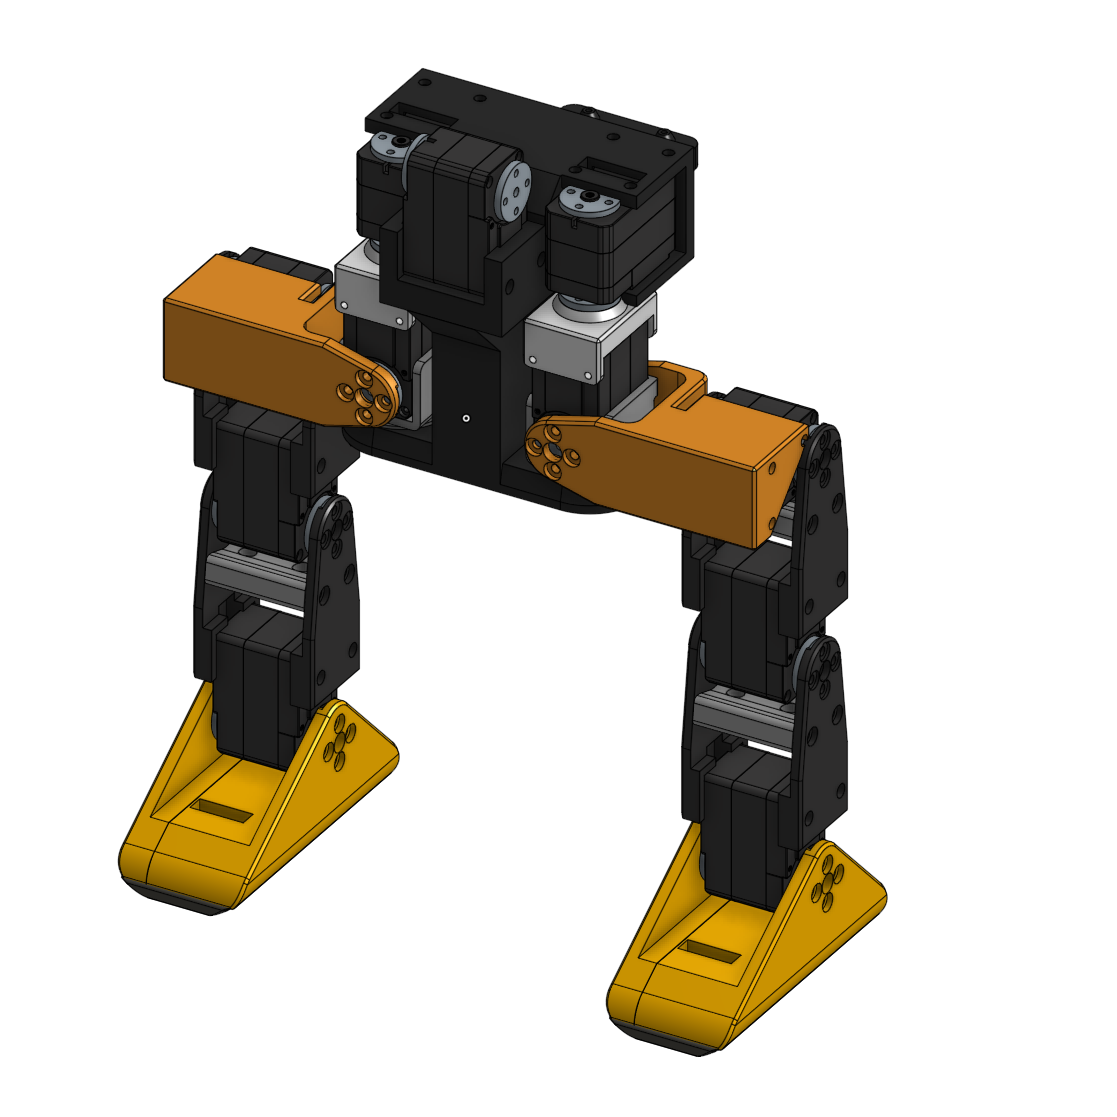 雙腿裝配 CAD 示意 · Antoine Pirrone · Open Duck Mini v2 · Apache 2.0 · 原始參考圖 ↗
按順序檢查
- 兩隻腳按相同結構製作;電機驅動側與 foot_top 的相對位置以原圖為準。
- 髖部的 left_roll_to_pitch 與 right_roll_to_pitch 分左右;讓左右伺服馬達編號始終跟隨對應腿。
- 固定到軀幹前核對 hip_pitch 朝向、線纜走向與活動空間。
透過條件: 雙腿能與原始 CAD 對照,編號可讀,線纜沒有被夾住。
沒有透過時: 回到相應工序圖定位差異,不用映象圖片判斷編號或伺服馬達朝向。
複製檢查清單
2. 左右腿裝配
2. 左右腿装配
准备: 腿部打印件、已贴编号的舵机,以及从脚到髋的原始装配图。
□ 两只脚按相同结构制作;电机驱动侧与 foot_top 的相对位置以原图为准。
□ 髋部的 left_roll_to_pitch 与 right_roll_to_pitch 分左右;让左右舵机编号始终跟随对应腿。
□ 固定到躯干前核对 hip_pitch 朝向、线缆走向与活动空间。
通过条件: 双腿能与原始 CAD 对照,编号可读,线缆没有被夹住。
没有通过时: 回到相应工序图定位差异,不用镜像图片判断编号或舵机朝向。
3. 供電、匯流排和 IMU 接線
準備: 已斷開的電池、總體與細節接線原圖,以及 Runtime 設定。
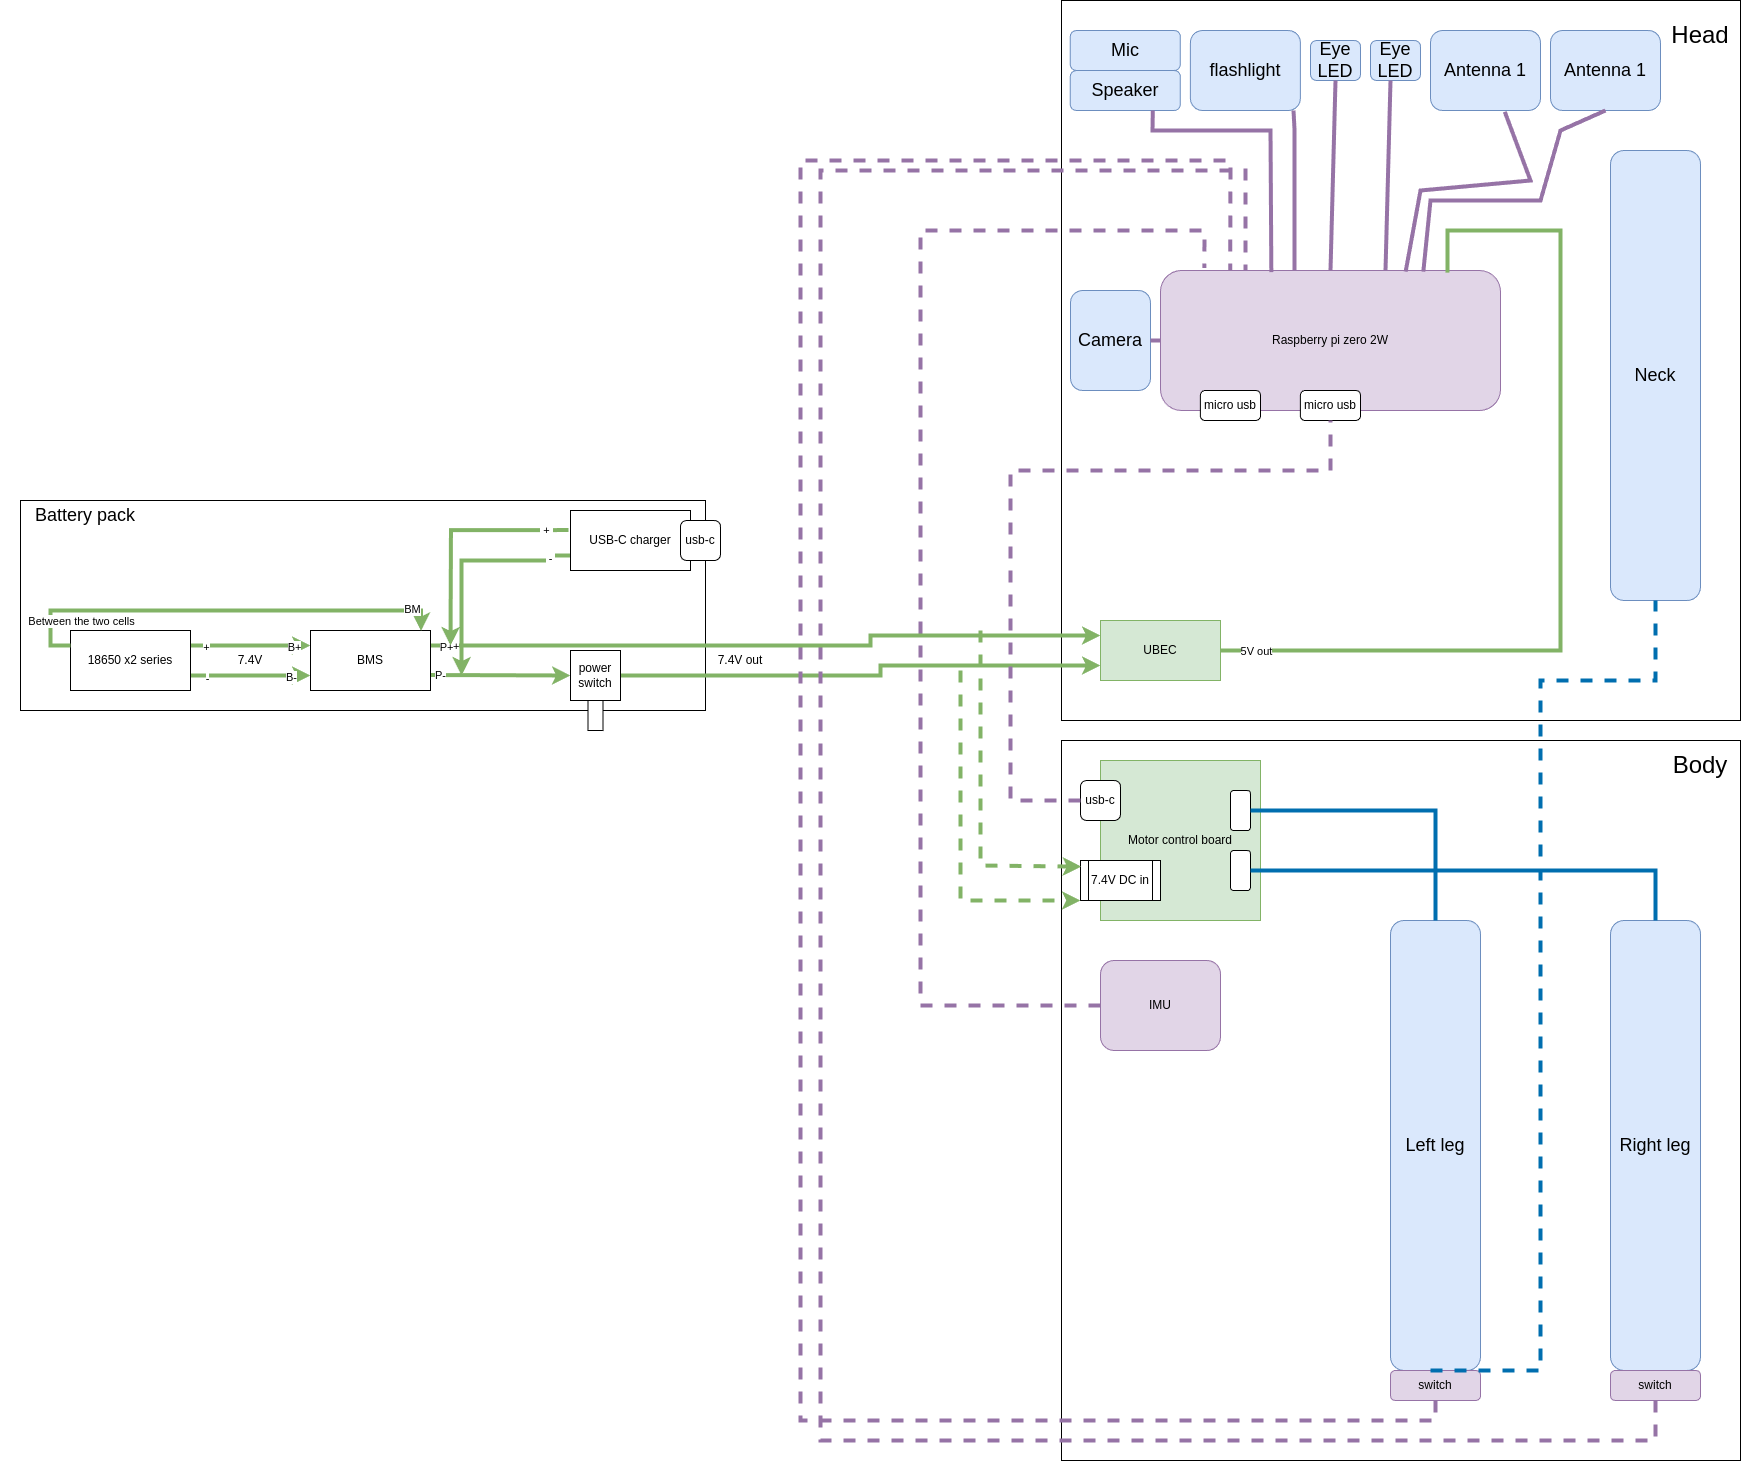
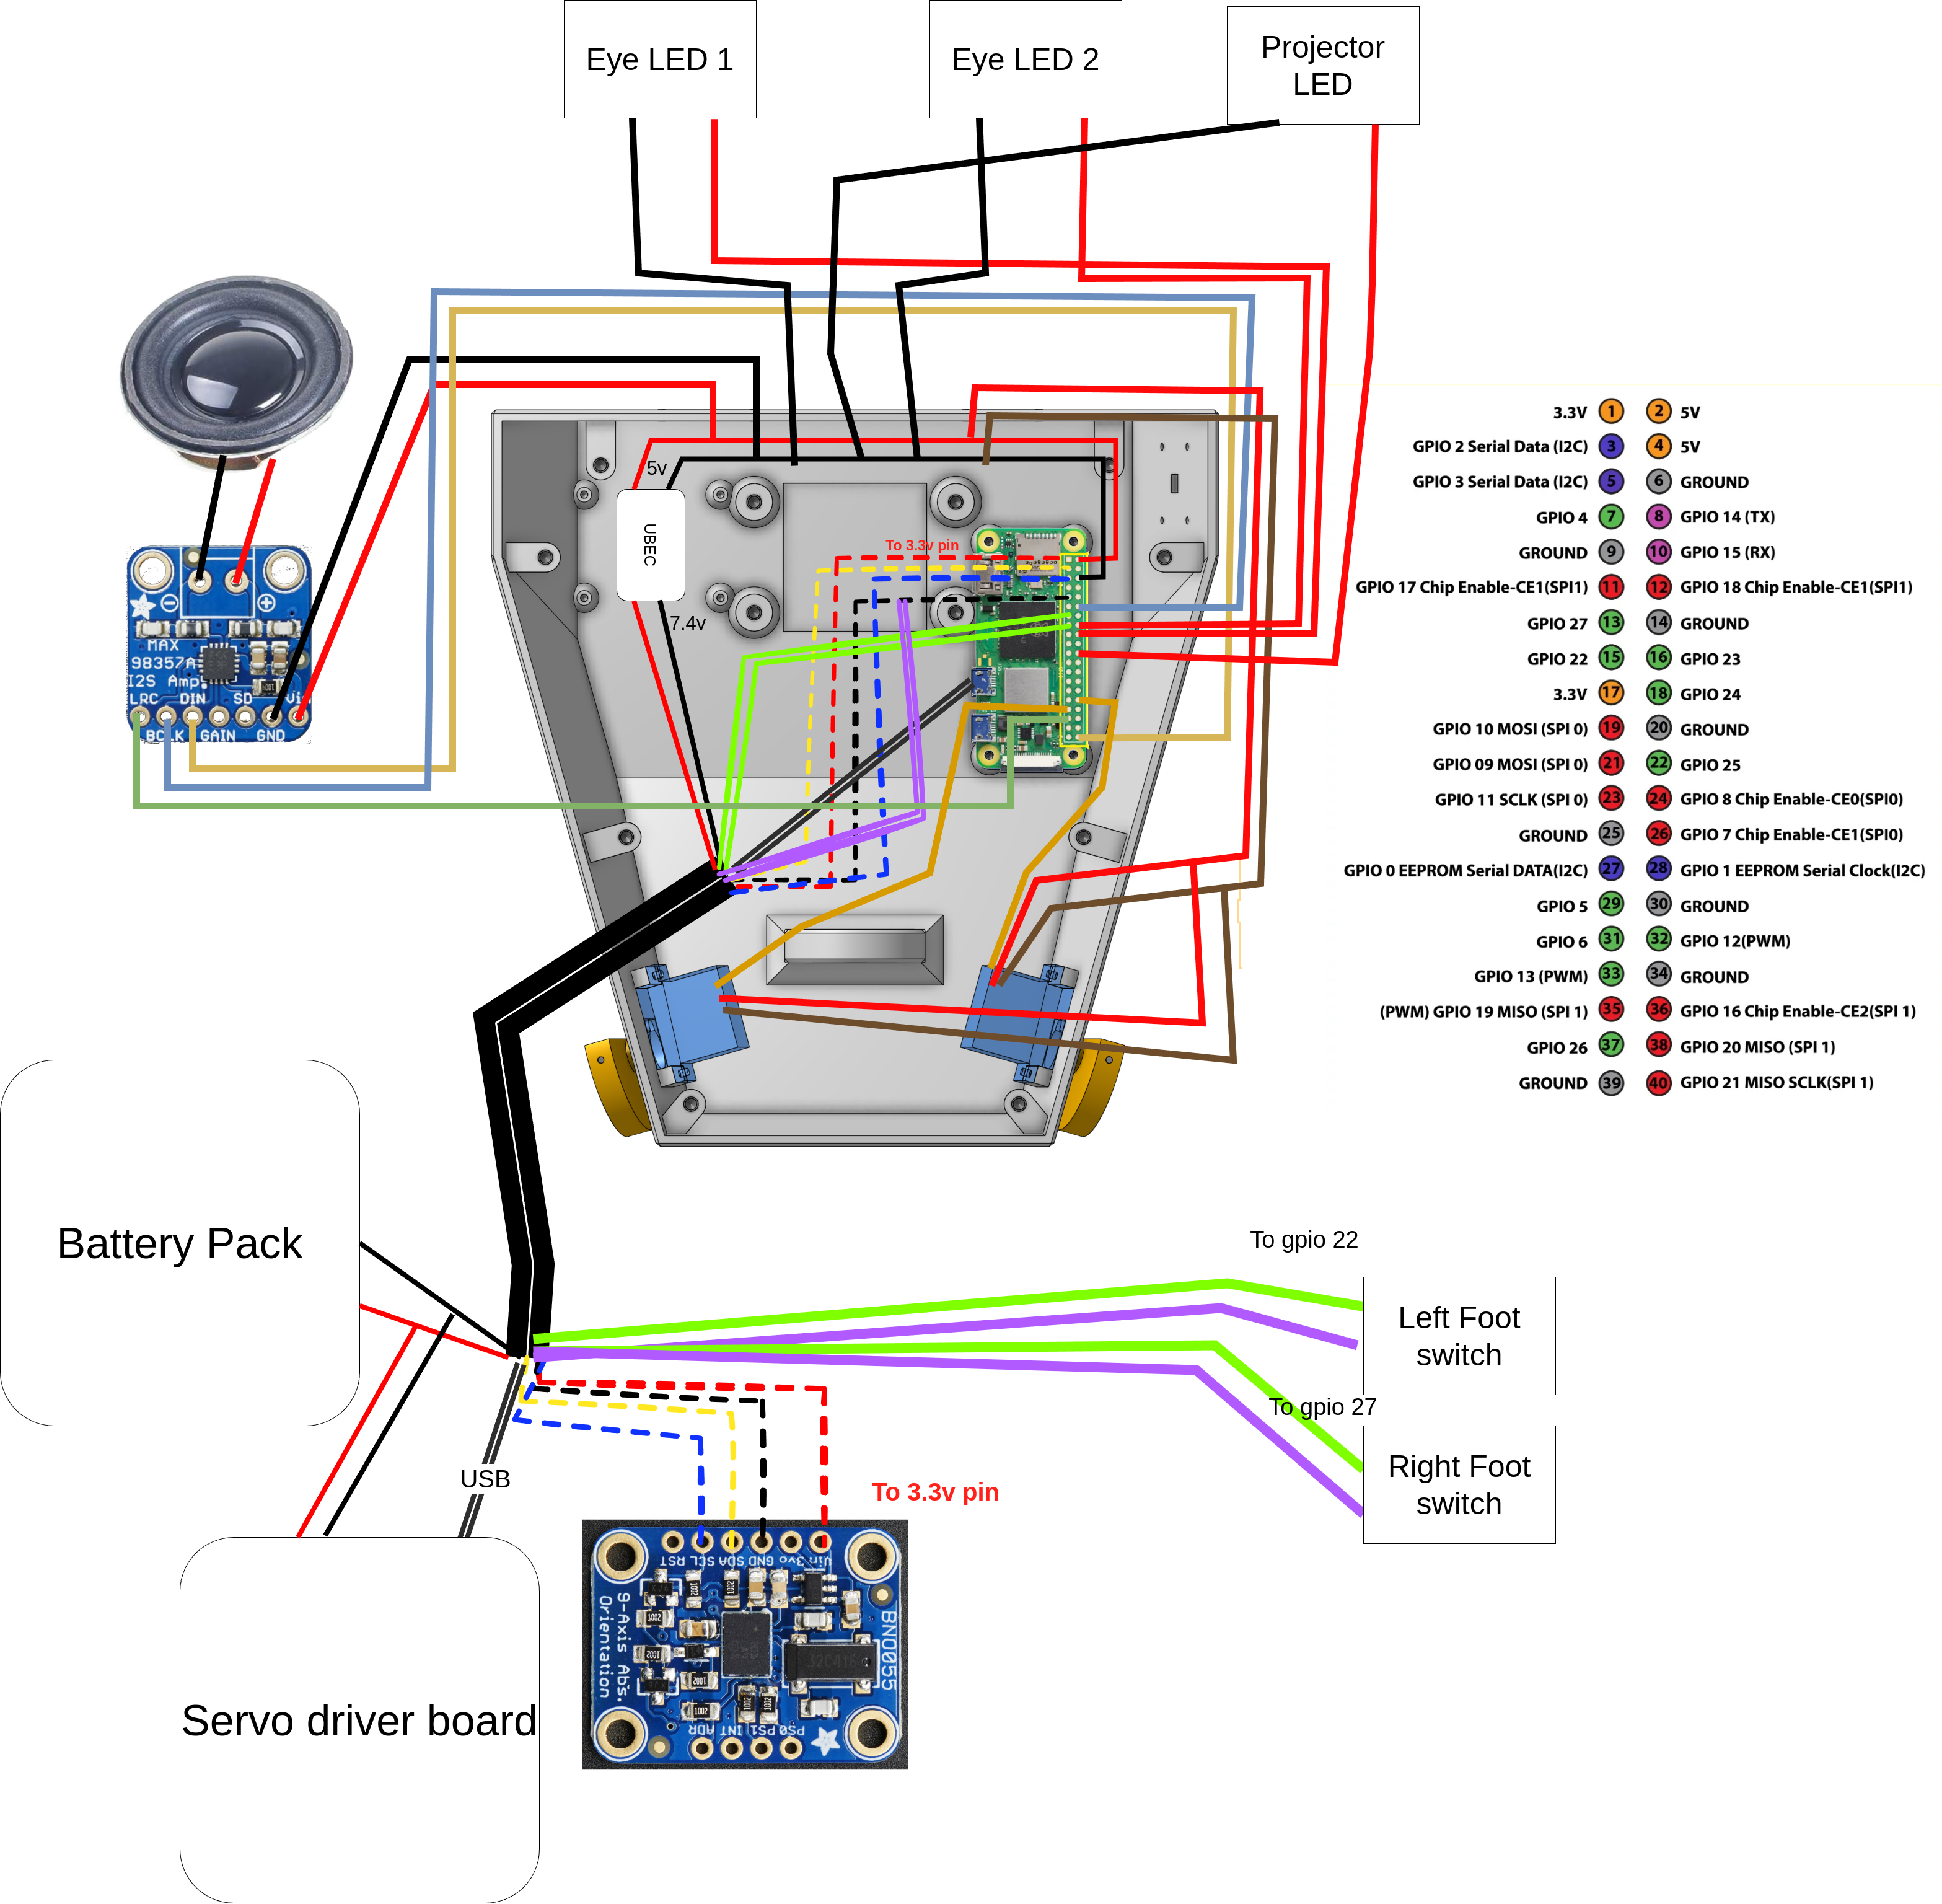
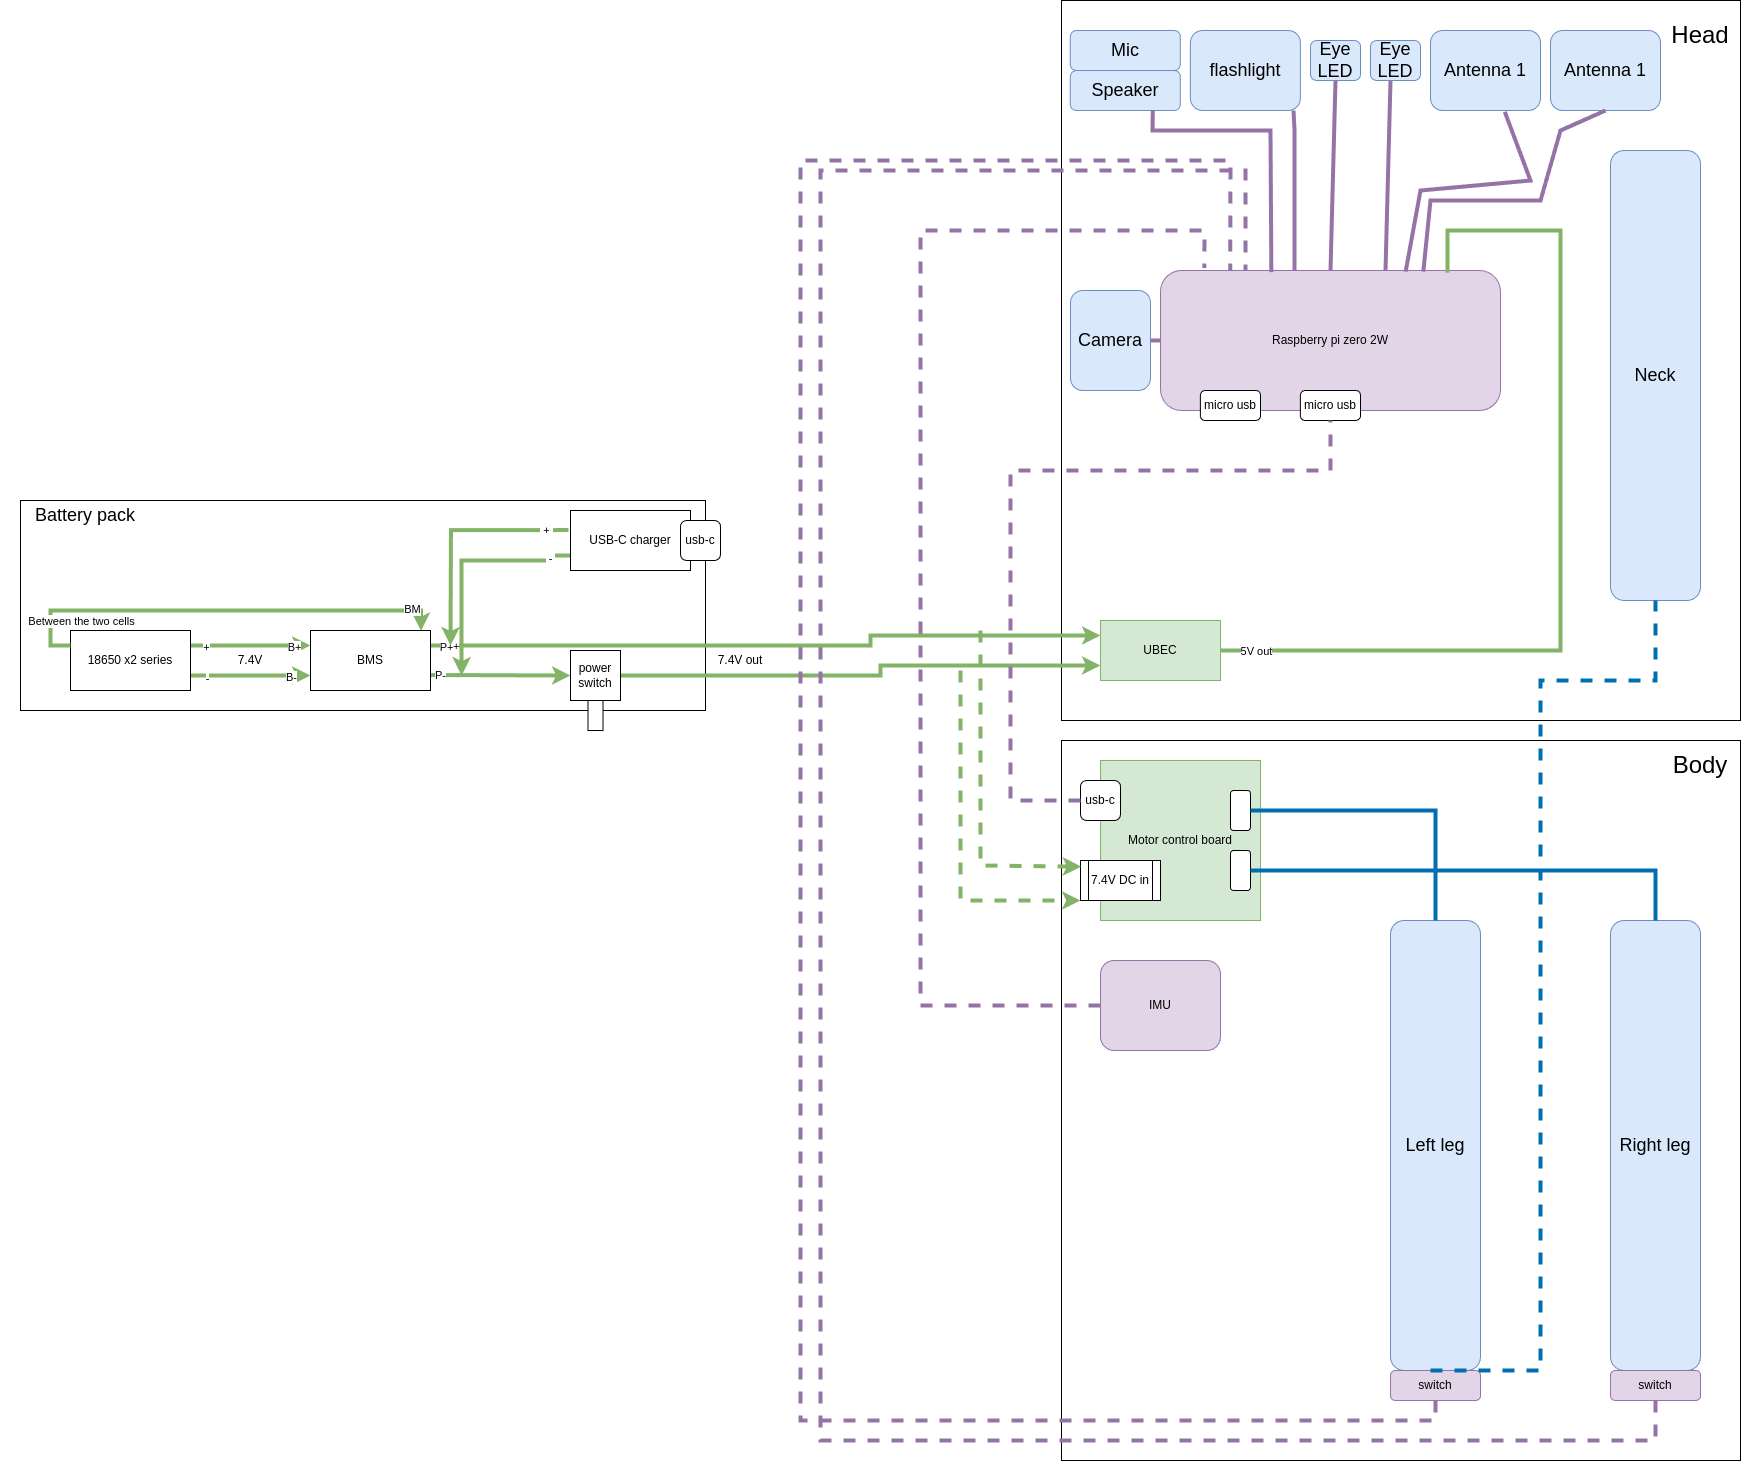 總體供電與模組接線圖 · Antoine Pirrone · Open Duck Mini v2 · Apache 2.0 · 原始參考圖 ↗
按順序檢查
- 沿原圖逐段核對電池、BMS 和伺服馬達供電,確認極性和聯結器針序。
- Pi 使用獨立穩壓後的 5V 供電;電池電壓不能直接接到 Pi 的 5V 引腳。
- 對照 IMU 實際安裝和設定方向,確認能夠斷開電源後,再進入校正。
透過條件: 斷電狀態下,線路已與兩張原圖及對應設定逐項對上。
沒有透過時: 差異未查清就保持斷電;不要為排查重啟繞過電池保護。
複製檢查清單
3. 供電、匯流排和 IMU 接線
3. 供电、总线和 IMU 接线
准备: 已断开的电池、总体与细节接线原图,以及 Runtime 配置。
□ 沿原图逐段核对电池、BMS 和舵机供电,确认极性和连接器针序。
□ Pi 使用独立稳压后的 5V 供电;电池电压不能直接接到 Pi 的 5V 引脚。
□ 对照 IMU 实际安装和配置方向,确认能够断开电源后,再进入校准。
通过条件: 断电状态下,线路已与两张原图及对应配置逐项对上。
没有通过时: 差异未查清就保持断电;不要为排查重启绕过电池保护。
繼續原始裝配與校正階段 ↗
資料核查日期:2026-09-09。適用範圍:Open Duck Mini v2 個人製作與相關專案資料對照。本次完成公開資料核查、原始檔案下載及完整性校驗,沒有進行實物列印、通電、裝配或步行測試。
1. 先選定要做的機器人
要從採購、列印一路做到校正和行走,優先選擇 Open Duck Mini v2。要研究 Pollen MicroDuck 的結構復刻,可看 Microduck Replica,但它目前仍是研究專案。 兩者的結構件、電機、編號、電壓和策略不能混用。
MicroDuck 另有公開的獨立板卡倉庫,例如 RPI Robot HAT。這說明存在部分硬體資料,但一塊板的設計不能證明整機制造資料齊全。本輪沒有對該板進行電氣複核。
2. 可直接使用的列印資料包
網頁與資料包更新日期:2026-09-09。線上指南:Open Duck Mini v2 列印與組裝。資料包為該日期的固定版本。
- 36 種標準 v2 STL,按原作者數量表共列印 51 件。 PLA 49 件,TPU 2 件。
- 兩張原倉庫接線圖、完整中文導讀、逐件列印清單、原始列印說明、LICENSE、來源說明及校驗清單。
- 檔案固定到
b23317a485b3cec7d8417f352478778b3475173c;不是隨著分支更新而變化的臨時合集。
- 所有 STL 保持原檔名與原位元組內容,未縮放或修補;逐個核對檔案大小、Git blob 校驗值和二進位制 STL 長度結構。
- 本包只包括標準
print/ 根目錄。其他改版頭部、外殼和模擬網格不混入這套數量表。
這些校驗能證明下載內容與該版本一致,不能代替切片檢查、尺寸試裝或實機驗證。
原始入口
標準設計的可編輯 CAD 是上面的 Onshape 入口。倉庫 print/mods/ 中另有 STEP/3MF,但它們對應特定改版,不能當作標準 v2 的通用 CAD 替代品。
3. 逐件列印清單
原作者規定:標準 PLA 15% 填充;僅 foot_bottom_tpu.stl 使用 TPU 40% 填充。原文沒有給出全套統一的層高、壁數、溫度、支撐和擺放方向,因此本指南不把猜測引數寫成官方要求。
建議先試打一個腳部組合和一個承力連線件,檢查孔、螺母座和伺服馬達安裝面後再批次列印。記錄印表機、噴嘴、耗材和切片設定;不要透過整體縮放去修正單個孔的配合問題。
核對重點:兩種 knee_to_ankle_*_sheet 各 4 件,leg_spacer 4 件。它們用於左右腿及上下段,不能因為只有一個檔案就只列印一件。left/right_roll_to_pitch 要分別下載,不能憑名字自行映象另一個零件。
4. 採購與工具
以下數量從原作者 BOM 的本次只讀匯出取得,不是實時商家報價,也不等於完整緊韌體採購單。原作者的歷史預算目標不含當前地區的運費、稅費、工具及返工。
工具包括焊接工具、適配的螺絲刀/內六角、熱熔螺母壓頭、卡尺和萬用表。原作者要求金屬螺紋連線到伺服馬達的部位少量使用 Loctite 243;不要照搬到塑膠螺絲或塑膠連線處。
5. 裝配順序:每一階段都能對應到原圖
下面是按原作者裝配檔案整理的中文步驟;朝向、穿線孔和螺絲位置應同時對照連結裡的原始照片。沒有在原文中出現的扭矩或緊韌體數量,不在這裡編造。
5.1 先準備 Runtime 和單伺服馬達設定環境
在用於除錯的電腦或 Pi 上完成 Runtime README 的系統及虛擬環境準備。以下命令在已啟用的虛擬環境中執行;這裡只提供經原始碼核對的路徑,沒有代你執行硬體操作。
可複製示例
git clone --branch v2 https://github.com/apirrone/Open_Duck_Mini_Runtime.git
cd Open_Duck_Mini_Runtime
git checkout 376de65435c93486347cd601a31aa96951799896
python -m pip install -e .
樹莓派路線採用 Raspberry Pi OS Lite 64-bit,按原文設定 I2C、USB 串列埠及控制器。雖然 README 宣傳預製映象,本次 Releases API 只返回 V2-Classic 且沒有附件,所以沒有提供未經核實的映象下載地址。
5.2 逐個設定伺服馬達 ID,再裝舵盤
每次只連線一個待設定伺服馬達;以下例子把它設定成左髖偏航 ID 20。/dev/ttyACM0 是指令碼預設埠,要以實際識別的埠為準。
可複製示例
python scripts/configure_motor.py --port /dev/ttyACM0 --id 20
該指令碼會修改伺服馬達引數和 ID,併傳送歸零指令。給輸出軸留出運動空間,歸零後按 伺服馬達原圖 對齊舵盤,再貼關節名稱和編號。不要裝成整機後才給所有預設 ID 相同的伺服馬達一起改號。
5.3 裝主軀幹
對應零件:trunk_bottom、trunk_top、roll_motor_bottom。
- 按圖在
trunk_bottom 安裝軸承和 M3 熱熔螺母,底部用於後續外殼的 4 個螺母也提前放好。
- 用原文指定的 2 顆 M3×10 合上
trunk_bottom 與 trunk_top。
- 按原圖安裝中間伺服馬達,使用配套塑膠螺絲;放入對應
roll_motor_bottom。
檢查:軸承就位,結構沒有被螺母頂裂,轉動部位與外殼沒有明顯干涉。原圖:Assemble the trunk
5.4 裝兩隻腳
對應零件:foot_bottom_tpu、foot_bottom_pla、foot_top、foot_side,每個檔案均列印 2 件。
- 每隻腳先把 TPU 底與 PLA 底組合;按圖裝 M3 螺母,以 2 顆 M3×6 固定。
- 在
foot_top 對應位置裝熱熔螺母,再裝踝伺服馬達、側件和足底組合。
- 特別核對伺服馬達驅動側朝向,原文要求位於
foot_top 一側。
- 安裝腳底接觸開關,確認腳落地時能觸發,抬起時能釋放。
檢查:兩腳結構相同,伺服馬達 ID 分別為右踝 14、左踝 24;腳抬起後,足底 TPU 不應仍一直壓住開關。原圖:Assemble the feet
5.5 裝小腿與大腿
對應零件:兩種 knee_to_ankle_*_sheet、leg_spacer,以及已編號的關節伺服馬達。
- 按原圖在間隔件兩側安裝熱熔螺母。
- 先接腳部伺服馬達線並穿過側板,再合上腿部結構。 提前檢查接頭能否穿過孔位。
- 按相同結構原則裝上段;髖俯仰伺服馬達朝向必須對照大腿原圖,它影響零位。
- 保留關節活動需要的線長,不讓導線卡在側板或拉緊在轉軸上。
檢查:能讀懂每段對應的 ID,線束不夾線,上下段不憑名稱混裝。小腿原圖、大腿原圖
5.6 裝左右髖並連線兩條腿
先選正確側的 left_roll_to_pitch / right_roll_to_pitch。按圖把 roll_motor_top 從底部固定到髖偏航伺服馬達,再裝髖橫滾組合,最後插入主軀幹並連線腿部。原文明確不要過早把偏航伺服馬達鎖到軀幹,以免擋住後續裝配位置。
檢查:左右零件、ID 和朝向一一對應;關節活動時線束不會繞緊。原圖:Assemble the hips
5.7 裝頸部和頭部傳動
先裝 neck_left_sheet / neck_right_sheet 及頸俯仰關節,再按原圖依次安裝 head_pitch_to_yaw、head_yaw_to_roll、head_roll_mount。在頭部封閉前預裝之後難以插入的底板和中段外殼。
原文有 head_bot_plate 的寫法,列印清單卻叫 head_bot_sheet.stl。應對照原圖/CAD確認,不能僅按文字別名猜零件。頭部自由度及零位錯位會影響後續校正。頸部原圖、頭部機構原圖
5.8 裝主控、驅動板、IMU,再接線
按原圖固定 Pi、驅動板、IMU 和線束。原裝配檔案對 IMU 照片有特別說明:圖示方向是倒裝,作者更推薦自然方向;具體安裝方式應與設定及實際姿態讀數一致。
資料包 docs/ 內有以下兩張原圖,均保持原檔案內容:
Open Duck Mini v2 原始圖紙 · Antoine Pirrone 專案倉庫 · Apache 2.0。Pi 使用獨立 5 V 穩壓供電,不能將電池電壓直接接入 Pi 的 5 V 引腳。檢視全尺寸詳細接線圖 ↗
總體圖將 2S 電池經 BMS/開關分給電機電源與獨立 UBEC;UBEC 的 5 V 輸出給 Pi。不要把電池電壓直接接入 Pi 的 5 V 引腳,也不要照搬 MicroDuck XL330 的接線。 模組焊接前按實際板上標識檢查極性、引腳及充電規格。
下表來自原裝配檔案,數字為 Raspberry Pi 物理排針號,與 GPIO 編號分開列出:
完整的眼燈、觸角、MAX98357A 等針腳見 Electronics 原表。不要憑轉接板線色推斷介面順序。
5.9 校正後再裝最後的外殼
在可靠支撐下進行低幅度關節檢查,先確認 ID、方向、線束和 IMU 正確,再封閉難拆的外殼。body_middle_bottom、body_middle_top、body_front 和電池座的順序按原文 Body 章節;頭部則先裝螺母、軸承和內部部件,再連線頸部。
校正階段的具體命令見下一節。原文還缺驅動板固定照片,以及攝像頭、觸角、眼燈、投影燈、揚聲器的完整表情元件裝配說明;這些部分不能假定已經由基礎行走教程覆蓋。Head / Body 原圖
6. 從組裝到首次行走
這部分必須使用 Open Duck Mini v2 對應的 Runtime、設定和策略。首次檢查時支撐好機器人,避免倒地或夾手,並保證電源開關可觸及。
- 建立設定檔案。 首次安裝可從
example_config.json 複製為 ~/duck_config.json;已有設定應先保留備份。按實際安裝設定 imu_upside_down,先把未裝的 expression_features 保持為 false。將 start_paused 改為 true;示例預設是 false。
- 核對 IMU。 按 Runtime README 檢查靜止讀數和姿態座標系;可使用
scripts/imu_server.py 與 scripts/imu_client.py 檢視方向。
- 檢查關節。 在 Runtime 根目錄執行下方檢查命令。這個指令碼會改寫電機控制引數,並可逐個傳送運動目標,不能當成純只讀掃描;通訊缺失或朝向異常時先修復。
可複製示例
python scripts/check_motors.py
- 逐關節校正偏移。 進入
scripts/ 後執行作者的互動校正指令碼,把本機測得的值寫入 duck_config.json。不要直接複製另一臺機器的 offsets。
可複製示例
cd scripts
python find_soft_offsets.py
中文對照:姿態校正章節、調節伺服馬達偏移量。
- 驗證腳底開關和控制器。 逐腳抬起、觸地觀察輸入狀態,確認藍芽控制器可控制,再載入策略。
- 下載匹配策略。 使用原作者標準 v2 的 BEST_WALK_ONNX_2.onnx。路徑引數換成你實際儲存的位置,在
scripts/ 目錄執行:
可複製示例
python v2_rl_walk_mujoco.py --onnx_model_path /实际目录/BEST_WALK_ONNX_2.onnx
start_paused=true 和控制器 A 的暫停均不等於斷電。 當前原始碼在進入迴圈前仍會初始化並開啟電機;A 只是暫停/恢復策略迴圈。初次試驗不要直接啟用衝刺或實驗性的 Y 頭部控制。當前 Runtime 檔案也明確提示 Y 頭部控制可能損傷機構。
本次核對的是這些命令所在的原始碼路徑和行為;沒有安裝到實物機器人或驗證實際行走效果。
7. 如果堅持做 Pollen MicroDuck 復刻
可使用 fanhao375/microduck-replica 的鎖定版本,按以下順序看資料:
這條路線適合做“結構分析 → 單元件試裝 → 自建電控驗證”的研究紀錄。目前不宜命名為“照著買齊即可成功的官方 MicroDuck 完整組裝教程”。本次為這些資料提供原作者入口,沒有把受不同許可約束的模型混進 Open Duck Mini 下載包。
8. 核查版本與已知缺口
已完成:上述倉庫預設分支及遞迴檔案樹檢查、指定檔案與指令碼閱讀、標準 STL 下載及校驗、BOM 只讀匯出、中文課程與資料頁訪問、Tnkr 元件表和裝配導航檢查、原始接線圖檢查。
仍有缺口:精確螺絲總數、部分聯結器最終型號、Onshape 登入後的 CAD 匯出、完整表情元件教程、可下載預製系統映象、實物尺寸/列印配合/運動驗證。Tnkr 的 43 步是頁面展示的導航總數,不代表本次完成了 43 步實物復現。