准备与装配
首次通电装配测试前的三张检查卡
适用于 b23317a 的标准 Open Duck Mini v2,需结合原作者手册。下图为作者的照片与 CAD 装配示意;本站尚未完成实体装配。
1. 舵机编号与舵盘朝向
准备: 单个未装配舵机、对应供电和总线适配器,以及匹配的 configure_motors 说明。配置会写入编号,并使舵机转到零位。
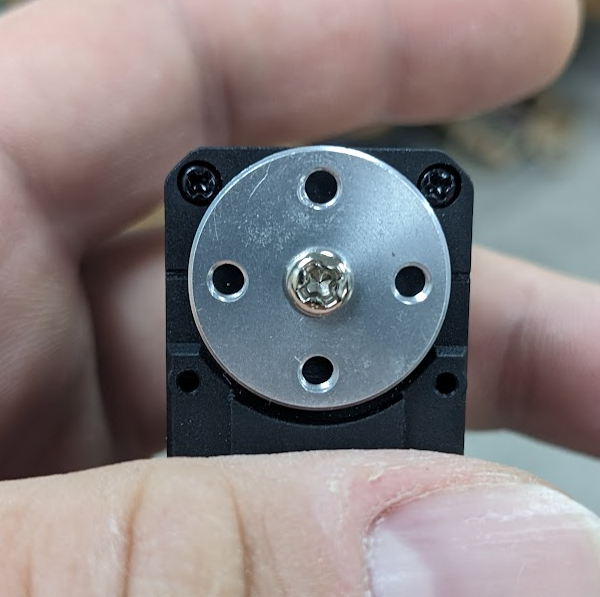
按顺序检查
- 每次只配置一颗,给运动部件留出空间;零位动作完成后再按原图装舵盘。
- 左腿标 20–24,右腿标 10–14,颈部 30,头部 31–33;保留原始关节名与编号的对应关系。
- 合壳前记录编号、舵盘对齐情况和后续校准偏移。
通过条件: 14 个关节都有唯一编号记录,舵盘方向能与作者参考图对照。
没有通过时: 不要套用 HD1910 的 zero/limits 指令;回到所选舵机与原始配置流程核查。
复制检查清单
1. 舵机编号与舵盘朝向
准备: 单个未装配舵机、对应供电和总线适配器,以及匹配的 configure_motors 说明。配置会写入编号,并使舵机转到零位。
□ 每次只配置一颗,给运动部件留出空间;零位动作完成后再按原图装舵盘。
□ 左腿标 20–24,右腿标 10–14,颈部 30,头部 31–33;保留原始关节名与编号的对应关系。
□ 合壳前记录编号、舵盘对齐情况和后续校准偏移。
通过条件: 14 个关节都有唯一编号记录,舵盘方向能与作者参考图对照。
没有通过时: 不要套用 HD1910 的 zero/limits 指令;回到所选舵机与原始配置流程核查。
2. 左右腿装配
准备: 腿部打印件、已贴编号的舵机,以及从脚到髋的原始装配图。
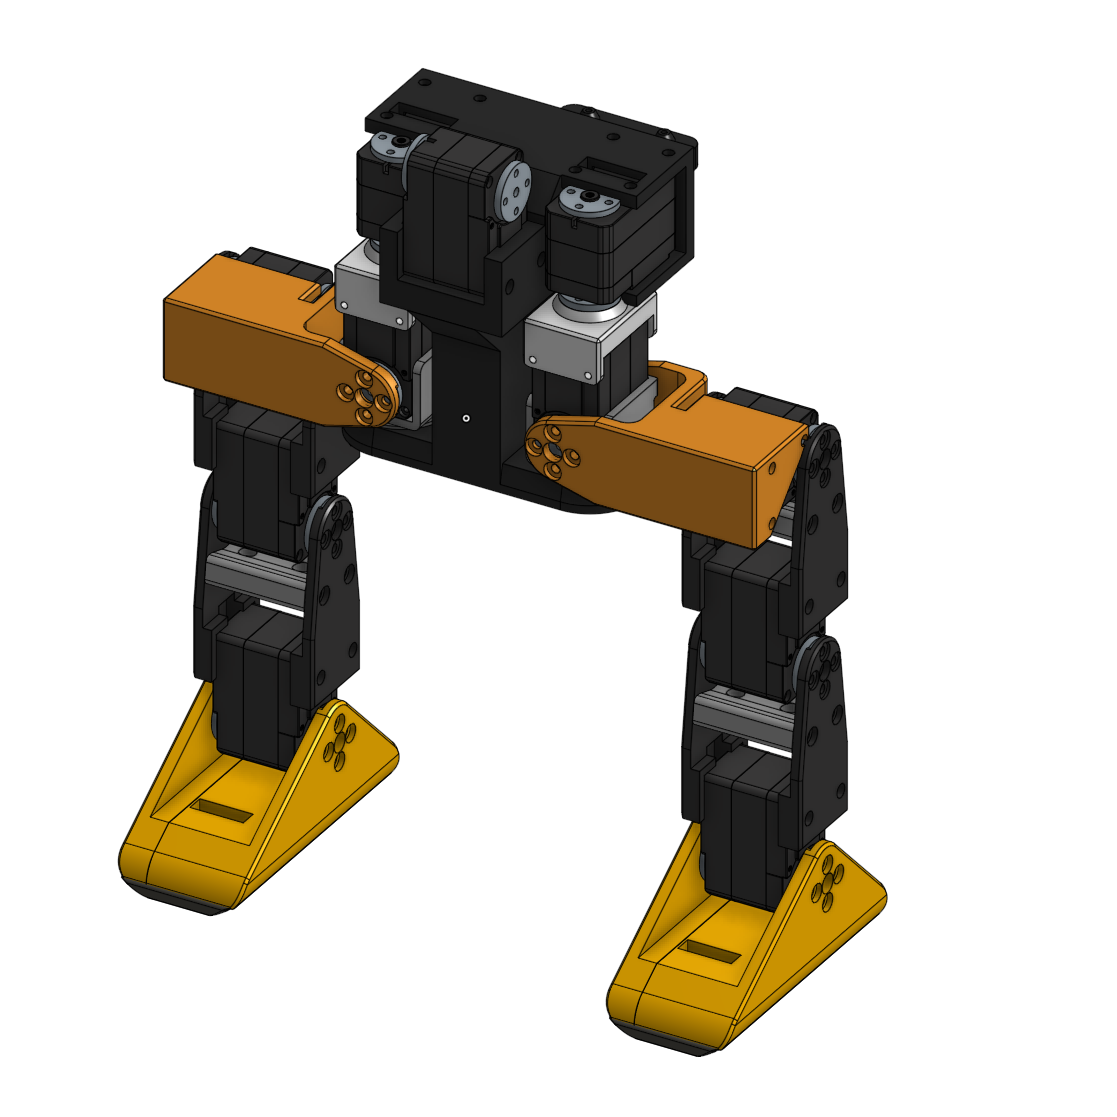
按顺序检查
- 两只脚按相同结构制作;电机驱动侧与 foot_top 的相对位置以原图为准。
- 髋部的 left_roll_to_pitch 与 right_roll_to_pitch 分左右;让左右舵机编号始终跟随对应腿。
- 固定到躯干前核对 hip_pitch 朝向、线缆走向与活动空间。
通过条件: 双腿能与原始 CAD 对照,编号可读,线缆没有被夹住。
没有通过时: 回到相应工序图定位差异,不用镜像图片判断编号或舵机朝向。
复制检查清单
2. 左右腿装配
准备: 腿部打印件、已贴编号的舵机,以及从脚到髋的原始装配图。
□ 两只脚按相同结构制作;电机驱动侧与 foot_top 的相对位置以原图为准。
□ 髋部的 left_roll_to_pitch 与 right_roll_to_pitch 分左右;让左右舵机编号始终跟随对应腿。
□ 固定到躯干前核对 hip_pitch 朝向、线缆走向与活动空间。
通过条件: 双腿能与原始 CAD 对照,编号可读,线缆没有被夹住。
没有通过时: 回到相应工序图定位差异,不用镜像图片判断编号或舵机朝向。
3. 供电、总线和 IMU 接线
准备: 已断开的电池、总体与细节接线原图,以及 Runtime 配置。
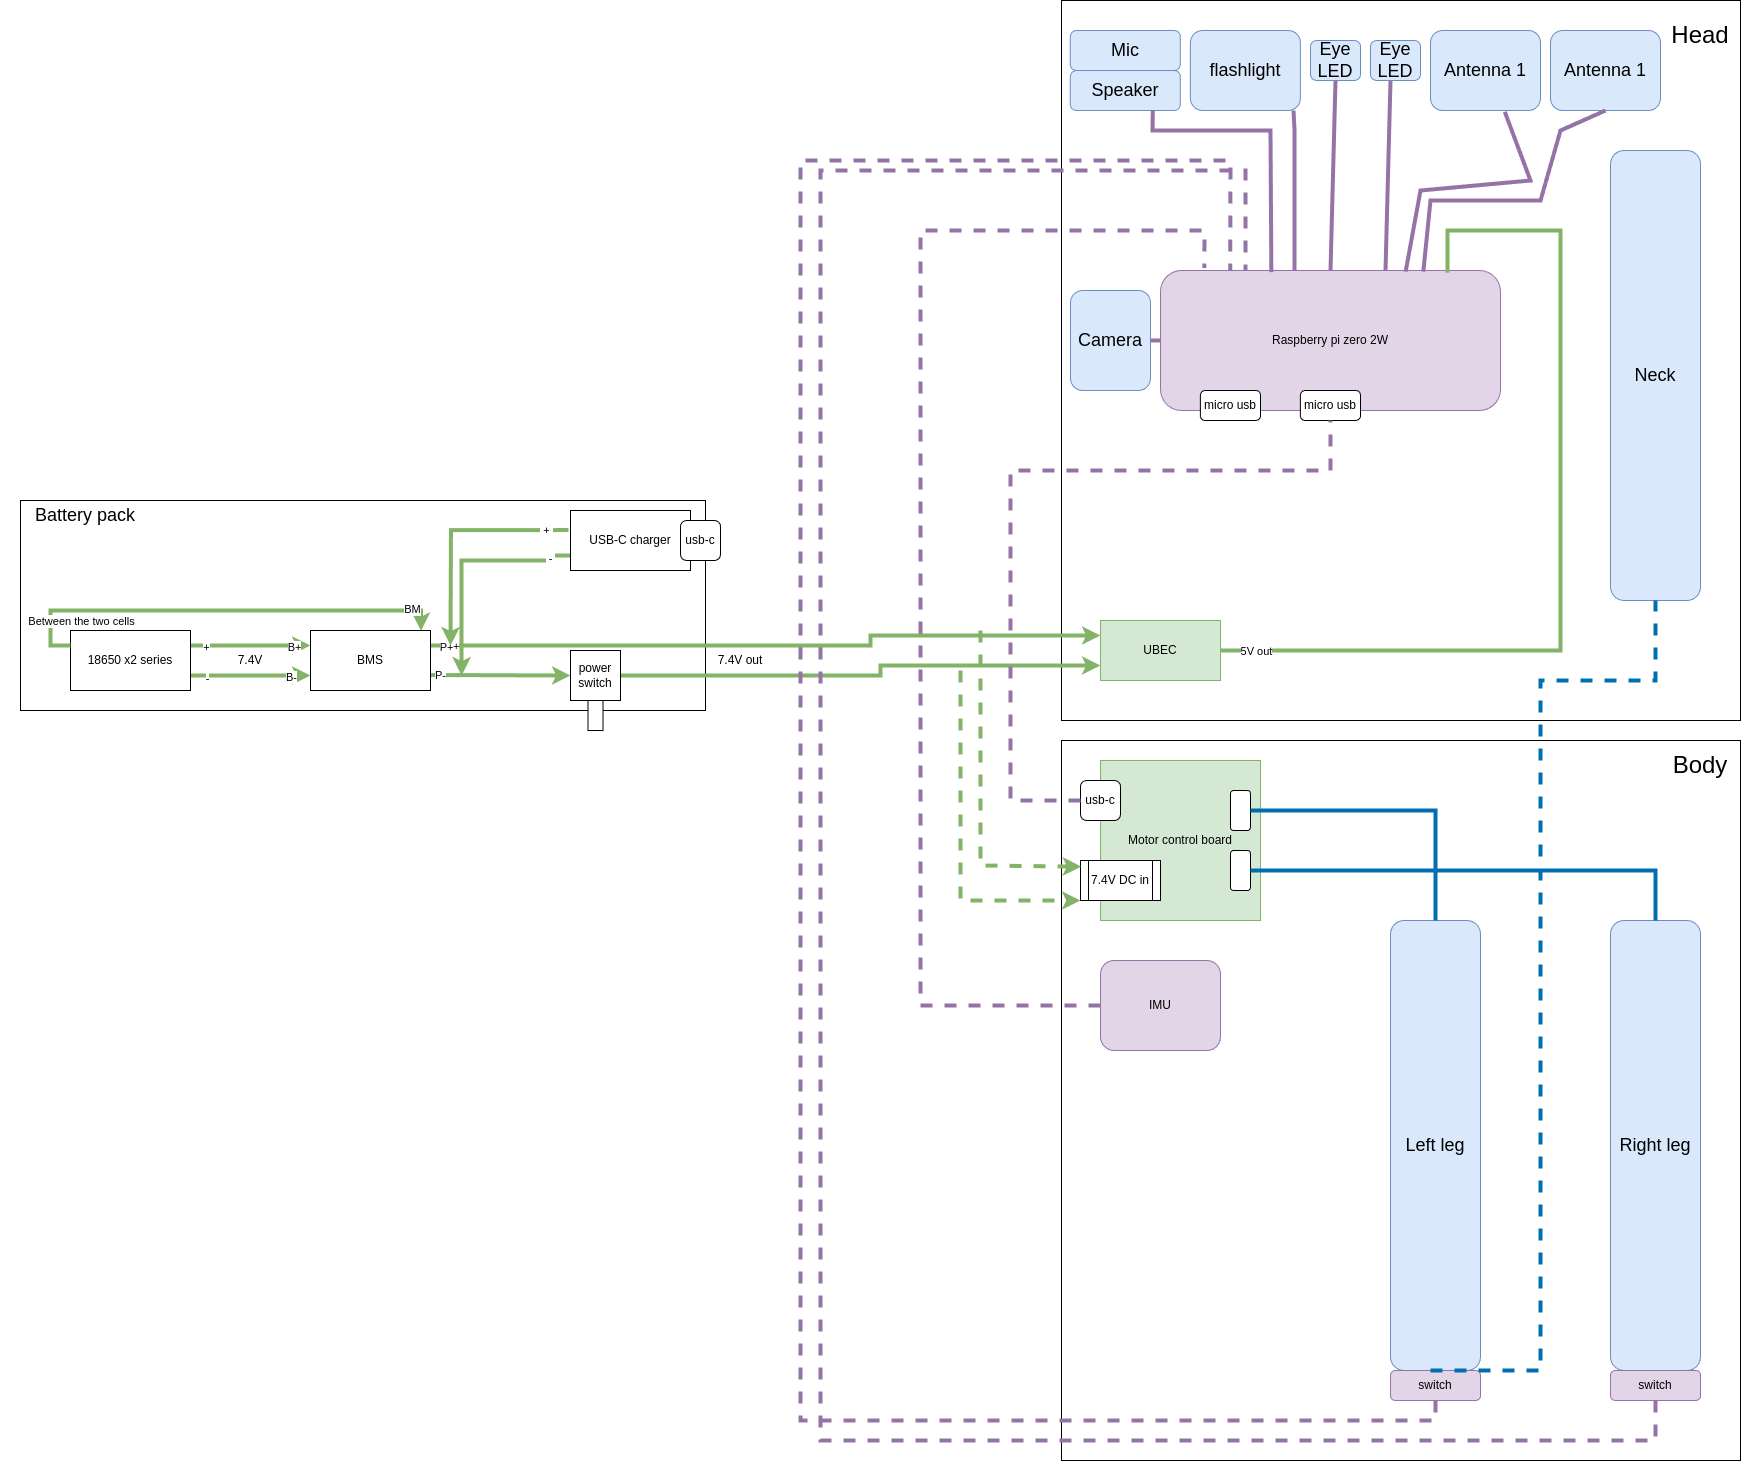
按顺序检查
- 沿原图逐段核对电池、BMS 和舵机供电,确认极性和连接器针序。
- Pi 使用独立稳压后的 5V 供电;电池电压不能直接接到 Pi 的 5V 引脚。
- 对照 IMU 实际安装和配置方向,确认能够断开电源后,再进入校准。
通过条件: 断电状态下,线路已与两张原图及对应配置逐项对上。
没有通过时: 差异未查清就保持断电;不要为排查重启绕过电池保护。
复制检查清单
3. 供电、总线和 IMU 接线
准备: 已断开的电池、总体与细节接线原图,以及 Runtime 配置。
□ 沿原图逐段核对电池、BMS 和舵机供电,确认极性和连接器针序。
□ Pi 使用独立稳压后的 5V 供电;电池电压不能直接接到 Pi 的 5V 引脚。
□ 对照 IMU 实际安装和配置方向,确认能够断开电源后,再进入校准。
通过条件: 断电状态下,线路已与两张原图及对应配置逐项对上。
没有通过时: 差异未查清就保持断电;不要为排查重启绕过电池保护。Open Duck Mini v2 · 打印文件与组装教程
36 种原始 STL · 共打印 51 件 · PLA 49 件 + TPU 2 件。包含两张原始接线图、英文打印说明、逐件清单与详细中文装配指南。
版本、许可与文件校验
来自 Antoine Pirrone 的 Open Duck Mini 标准 v2 仓库,模型字节保持原样,附上游 Apache 2.0 许可和署名。适用于 Open Duck Mini v2;本站尚未进行实物打印、配合与行走测试。
Commit b23317a485b3cec7d8417f352478778b3475173c
ZIP SHA-256 0d68bcf6650be56e26c40d463202a1c78980fc3e4f45258955eef1227beb3145
资料核查日期:2026-09-09。适用范围:Open Duck Mini v2 个人制作与相关项目资料对照。本次完成公开资料核查、原始文件下载及完整性校验,没有进行实物打印、通电、装配或步行测试。
1. 先选定要做的机器人
要从采购、打印一路做到校准和行走,优先选择 Open Duck Mini v2。要研究 Pollen MicroDuck 的结构复刻,可看 Microduck Replica,但它目前仍是研究项目。 两者的结构件、电机、编号、电压和策略不能混用。
| 项目 | 当前可用的资料 | 适用方向 |
|---|---|---|
| Open Duck Mini v2 | 原作者标准打印清单、36 个 STL、CAD 入口、BOM、图解装配、接线图、舵机配置及配套 Runtime;有原作者实机演示 | 本次推荐的完整 DIY 阅读路线;原装配文档仍有 TODO |
| Microduck Replica | 从 MicroDuck 仿真资源还原的打印件分类、装配图、爆炸图、装配态网格、BOM 分析与试装日志 | MicroDuck 复刻研究;尚未核实一套完整、可重复的实机制作流程 |
| DuckEMW | 冲刺、舞蹈、篮球平衡的训练与评估笔记,依赖 MicroDuck 上游模型 | 做技术实验和训练教程;本仓自身没有 STL、STEP 或整机装配教程 |
| Pollen MicroDuck 官方 | 软件、控制及训练资料;官方 Press Kit 明确将整机的 open-source 声明限定为软件 | 官方动态、软件二次开发;不能宣传成已经提供完整开源整机制造包 |
MicroDuck 另有公开的独立板卡仓库,例如 RPI Robot HAT。这说明存在部分硬件资料,但一块板的设计不能证明整机制造资料齐全。本轮没有对该板进行电气复核。
2. 可直接使用的打印资料包
网页与资料包更新日期:2026-09-09。在线指南:Open Duck Mini v2 打印与组装。资料包为该日期的固定版本。
- 36 种标准 v2 STL,按原作者数量表共打印 51 件。 PLA 49 件,TPU 2 件。
- 两张原仓库接线图、完整中文导读、逐件打印清单、原始打印说明、LICENSE、来源说明及校验清单。
- 文件固定到
b23317a485b3cec7d8417f352478778b3475173c;不是随着分支更新而变化的临时合集。 - 所有 STL 保持原文件名与原字节内容,未缩放或修补;逐个核对文件大小、Git blob 校验值和二进制 STL 长度结构。
- 本包只包括标准
print/根目录。其他改版头部、外壳和仿真网格不混入这套数量表。
这些校验能证明下载内容与该版本一致,不能代替切片检查、尺寸试装或实机验证。
原始入口
| 用途 | 下载或阅读入口 |
|---|---|
| 标准 STL 目录 | 原作者 print 文件夹 |
| 打印材料和数量 | print_guide.md |
| 可编辑设计的原作者入口 | Onshape CAD;本次访问跳到登录页,没有导出或验证 STEP |
| 原始物料清单 | Google Sheets BOM |
| 图解装配 | assembly_guide.md |
| 可交互装配教程 | 原作者链接的 Tnkr 教程,页面有 43 步导航和交互模型 |
| 中文课程 | 同济子豪兄等作者的 OpenDuckMini 课程 |
| 中文资料与打印包入口 | OpenDuckMini V2 开源资料,含原仓库、淘宝 BOM 和作者整理的 ZIP 附件;本次确认附件入口可见,未核验该附件内部版本 |
标准设计的可编辑 CAD 是上面的 Onshape 入口。仓库 print/mods/ 中另有 STEP/3MF,但它们对应特定改版,不能当作标准 v2 的通用 CAD 替代品。
3. 逐件打印清单
原作者规定:标准 PLA 15% 填充;仅 foot_bottom_tpu.stl 使用 TPU 40% 填充。原文没有给出全套统一的层高、壁数、温度、支撑和摆放方向,因此本指南不把猜测参数写成官方要求。
建议先试打一个脚部组合和一个承力连接件,检查孔、螺母座和舵机安装面后再批量打印。记录打印机、喷嘴、耗材和切片配置;不要通过整体缩放去修正单个孔的配合问题。
核对重点:两种 knee_to_ankle_*_sheet 各 4 件,leg_spacer 4 件。它们用于左右腿及上下段,不能因为只有一个文件就只打印一件。left/right_roll_to_pitch 要分别下载,不能凭名字自行镜像另一个零件。
4. 采购与工具
以下数量从原作者 BOM 的本次只读导出取得,不是实时商家报价,也不等于完整紧固件采购单。原作者的历史预算目标不含当前地区的运费、税费、工具及返工。
| 类别 | 物料 | 原 BOM 数量 | 核对事项 |
|---|---|---|---|
| 关节 | Feetech STS3215,7.4 V 版本 | 14 | 原 BOM 特别标明 7.4 V / 19 kg·cm;不要仅按 STS3215 名称选其他版本 |
| 主控 | Raspberry Pi Zero 2 W | 1 | 配套 Runtime 的标准参考平台 |
| 存储 | microSD 卡 | 1 | 安装 Raspberry Pi OS Lite 64-bit |
| 电机接口 | Waveshare Bus Servo Adapter (A) | 1 | 原 BOM 指向的型号;核对实际接口及电源 |
| 姿态 | BNO055 IMU | 1 | 核对模块引脚、供电及实际安装方向 |
| 足底接触 | SS-10 开关 | 4 | 按原图布置,检查落地触发状态 |
| 机械 | 轴承 | 3 | 按 BOM 商品及 CAD 核对具体尺寸,不能套用 MicroDuck Replica 的轴承清单 |
| 电源 | 18650 电芯 | 2 | 与电池座、2S 保护及充电方案匹配 |
| 电源 | 18650 电池座 | 1 | 按原结构及串联接线图 |
| 电源 | 2S BMS | 1 | 本次原始 BOM 为 1;Tnkr 表显示 2,存在不同步,须结合实际电源图确认 |
| 电源 | 5 V 稳压模块 | 1 | 原图使用独立 UBEC 为主控提供 5 V |
| 电源 | 电源开关 / USB-C 充电模块 | 各 1 | 充电模块须匹配 2S 电池方案,不等同于任意手机充电小板 |
| 电源 | 2.1 mm 电源插座 | 2 | 核对极性和配套插头 |
| 结构耗材 | M3 热熔螺母、M3 螺丝 | 待按装配核算 | BOM 的 inserts 数量“1”是采购项,不能理解成整机只用 1 颗;原文未给螺丝精确总数 |
| 线材 | USB 数据/供电线、导线、线套 | 按原表 | 连接器尺寸和规格仍需逐项核对;原表还有 XT15? XT30? 未定项 |
| 可选表情 | 9 g 舵机 | 2 | 触角用,不计入上述 14 个关节舵机 |
| 可选表情 | 摄像头、麦克风、功放、扬声器、LED 等 | 见原表 | 原教程有未完成章节;先完成基础运动,再逐项启用 |
工具包括焊接工具、适配的螺丝刀/内六角、热熔螺母压头、卡尺和万用表。原作者要求金属螺纹连接到舵机的部位少量使用 Loctite 243;不要照搬到塑料螺丝或塑料连接处。
5. 装配顺序:每一阶段都能对应到原图
下面是按原作者装配文档整理的中文步骤;朝向、穿线孔和螺丝位置应同时对照链接里的原始照片。没有在原文中出现的扭矩或紧固件数量,不在这里编造。
5.1 先准备 Runtime 和单舵机配置环境
在用于调试的电脑或 Pi 上完成 Runtime README 的系统及虚拟环境准备。以下命令在已激活的虚拟环境中执行;这里只提供经源码核对的路径,没有代你执行硬件操作。
git clone --branch v2 https://github.com/apirrone/Open_Duck_Mini_Runtime.git
cd Open_Duck_Mini_Runtime
git checkout 376de65435c93486347cd601a31aa96951799896
python -m pip install -e .
树莓派路线采用 Raspberry Pi OS Lite 64-bit,按原文配置 I2C、USB 串口及手柄。虽然 README 宣传预制镜像,本次 Releases API 只返回 V2-Classic 且没有附件,所以没有提供未经核实的镜像下载地址。
5.2 逐个设置舵机 ID,再装舵盘
每次只连接一个待配置舵机;以下例子把它配置成左髋偏航 ID 20。/dev/ttyACM0 是脚本默认端口,要以实际识别的端口为准。
python scripts/configure_motor.py --port /dev/ttyACM0 --id 20
该脚本会修改舵机参数和 ID,并发送归零指令。给输出轴留出运动空间,归零后按 舵机原图 对齐舵盘,再贴关节名称和编号。不要装成整机后才给所有默认 ID 相同的舵机一起改号。
| 位置 | 关节名 | ID |
|---|---|---|
| 右髋偏航 | right_hip_yaw | 10 |
| 右髋横滚 | right_hip_roll | 11 |
| 右髋俯仰 | right_hip_pitch | 12 |
| 右膝 | right_knee | 13 |
| 右踝 | right_ankle | 14 |
| 左髋偏航 | left_hip_yaw | 20 |
| 左髋横滚 | left_hip_roll | 21 |
| 左髋俯仰 | left_hip_pitch | 22 |
| 左膝 | left_knee | 23 |
| 左踝 | left_ankle | 24 |
| 颈俯仰 | neck_pitch | 30 |
| 头俯仰 | head_pitch | 31 |
| 头偏航 | head_yaw | 32 |
| 头横滚 | head_roll | 33 |
5.3 装主躯干
对应零件:trunk_bottom、trunk_top、roll_motor_bottom。
- 按图在
trunk_bottom安装轴承和 M3 热熔螺母,底部用于后续外壳的 4 个螺母也提前放好。 - 用原文指定的 2 颗 M3×10 合上
trunk_bottom与trunk_top。 - 按原图安装中间舵机,使用配套塑料螺丝;放入对应
roll_motor_bottom。
检查:轴承就位,结构没有被螺母顶裂,转动部位与外壳没有明显干涉。原图:Assemble the trunk
5.4 装两只脚
对应零件:foot_bottom_tpu、foot_bottom_pla、foot_top、foot_side,每个文件均打印 2 件。
- 每只脚先把 TPU 底与 PLA 底组合;按图装 M3 螺母,以 2 颗 M3×6 固定。
- 在
foot_top对应位置装热熔螺母,再装踝舵机、侧件和足底组合。 - 特别核对舵机驱动侧朝向,原文要求位于
foot_top一侧。 - 安装脚底接触开关,确认脚落地时能触发,抬起时能释放。
检查:两脚结构相同,舵机 ID 分别为右踝 14、左踝 24;脚抬起后,足底 TPU 不应仍一直压住开关。原图:Assemble the feet
5.5 装小腿与大腿
对应零件:两种 knee_to_ankle_*_sheet、leg_spacer,以及已编号的关节舵机。
- 按原图在间隔件两侧安装热熔螺母。
- 先接脚部舵机线并穿过侧板,再合上腿部结构。 提前检查接头能否穿过孔位。
- 按相同结构原则装上段;髋俯仰舵机朝向必须对照大腿原图,它影响零位。
- 保留关节活动需要的线长,不让导线卡在侧板或拉紧在转轴上。
检查:能读懂每段对应的 ID,线束不夹线,上下段不凭名称混装。小腿原图、大腿原图
5.6 装左右髋并连接两条腿
先选正确侧的 left_roll_to_pitch / right_roll_to_pitch。按图把 roll_motor_top 从底部固定到髋偏航舵机,再装髋横滚组合,最后插入主躯干并连接腿部。原文明确不要过早把偏航舵机锁到躯干,以免挡住后续装配位置。
检查:左右零件、ID 和朝向一一对应;关节活动时线束不会绕紧。原图:Assemble the hips
5.7 装颈部和头部传动
先装 neck_left_sheet / neck_right_sheet 及颈俯仰关节,再按原图依次安装 head_pitch_to_yaw、head_yaw_to_roll、head_roll_mount。在头部封闭前预装之后难以插入的底板和中段外壳。
原文有 head_bot_plate 的写法,打印清单却叫 head_bot_sheet.stl。应对照原图/CAD确认,不能仅按文本别名猜零件。头部自由度及零位错位会影响后续校准。颈部原图、头部机构原图
5.8 装主控、驱动板、IMU,再接线
按原图固定 Pi、驱动板、IMU 和线束。原装配文档对 IMU 照片有特别说明:图示方向是倒装,作者更推荐自然方向;具体安装方式应与配置及实际姿态读数一致。
资料包 docs/ 内有以下两张原图,均保持原文件内容:
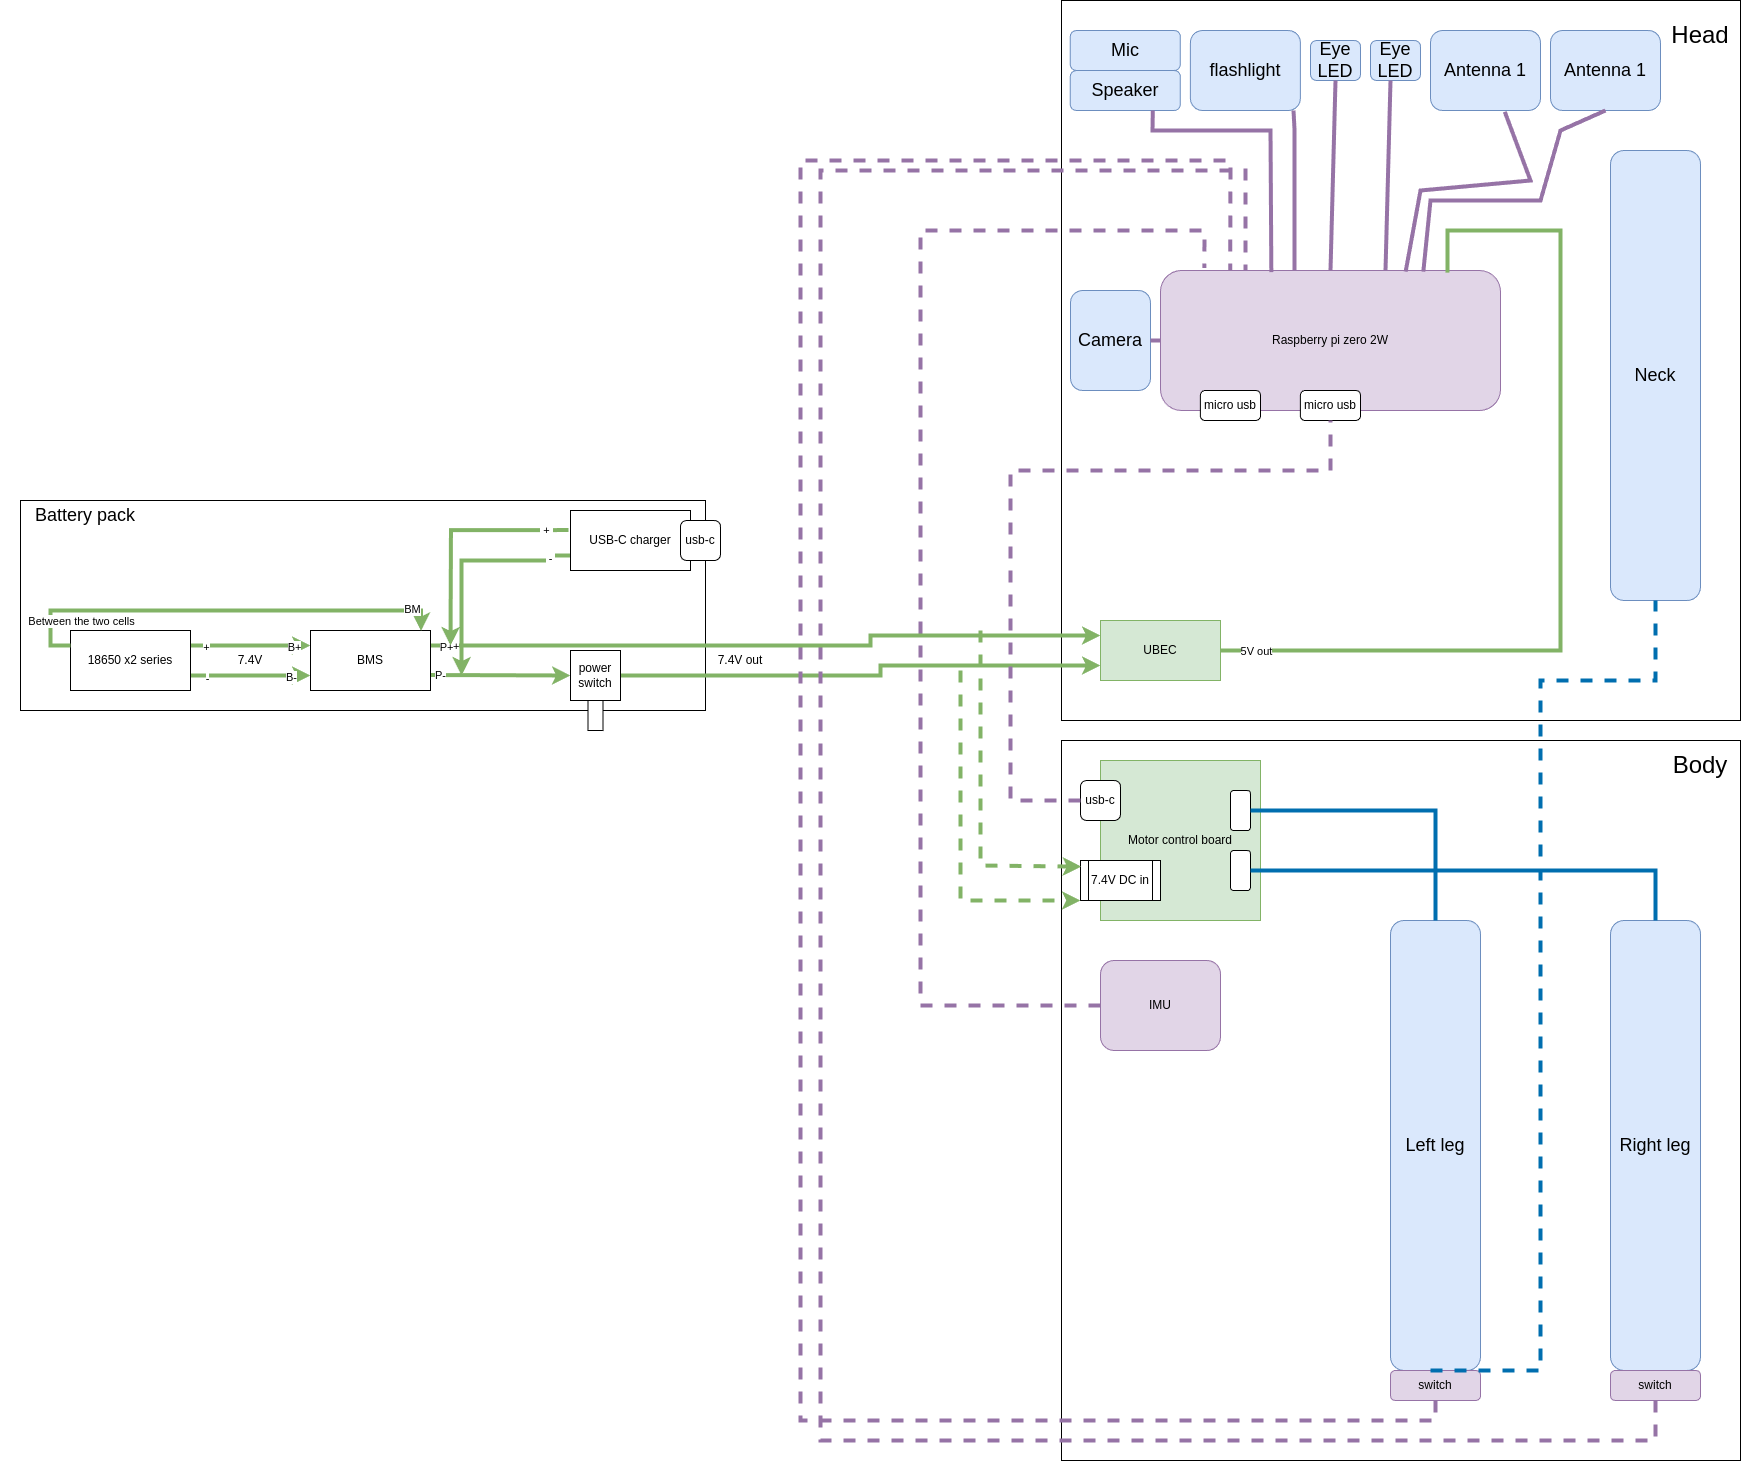
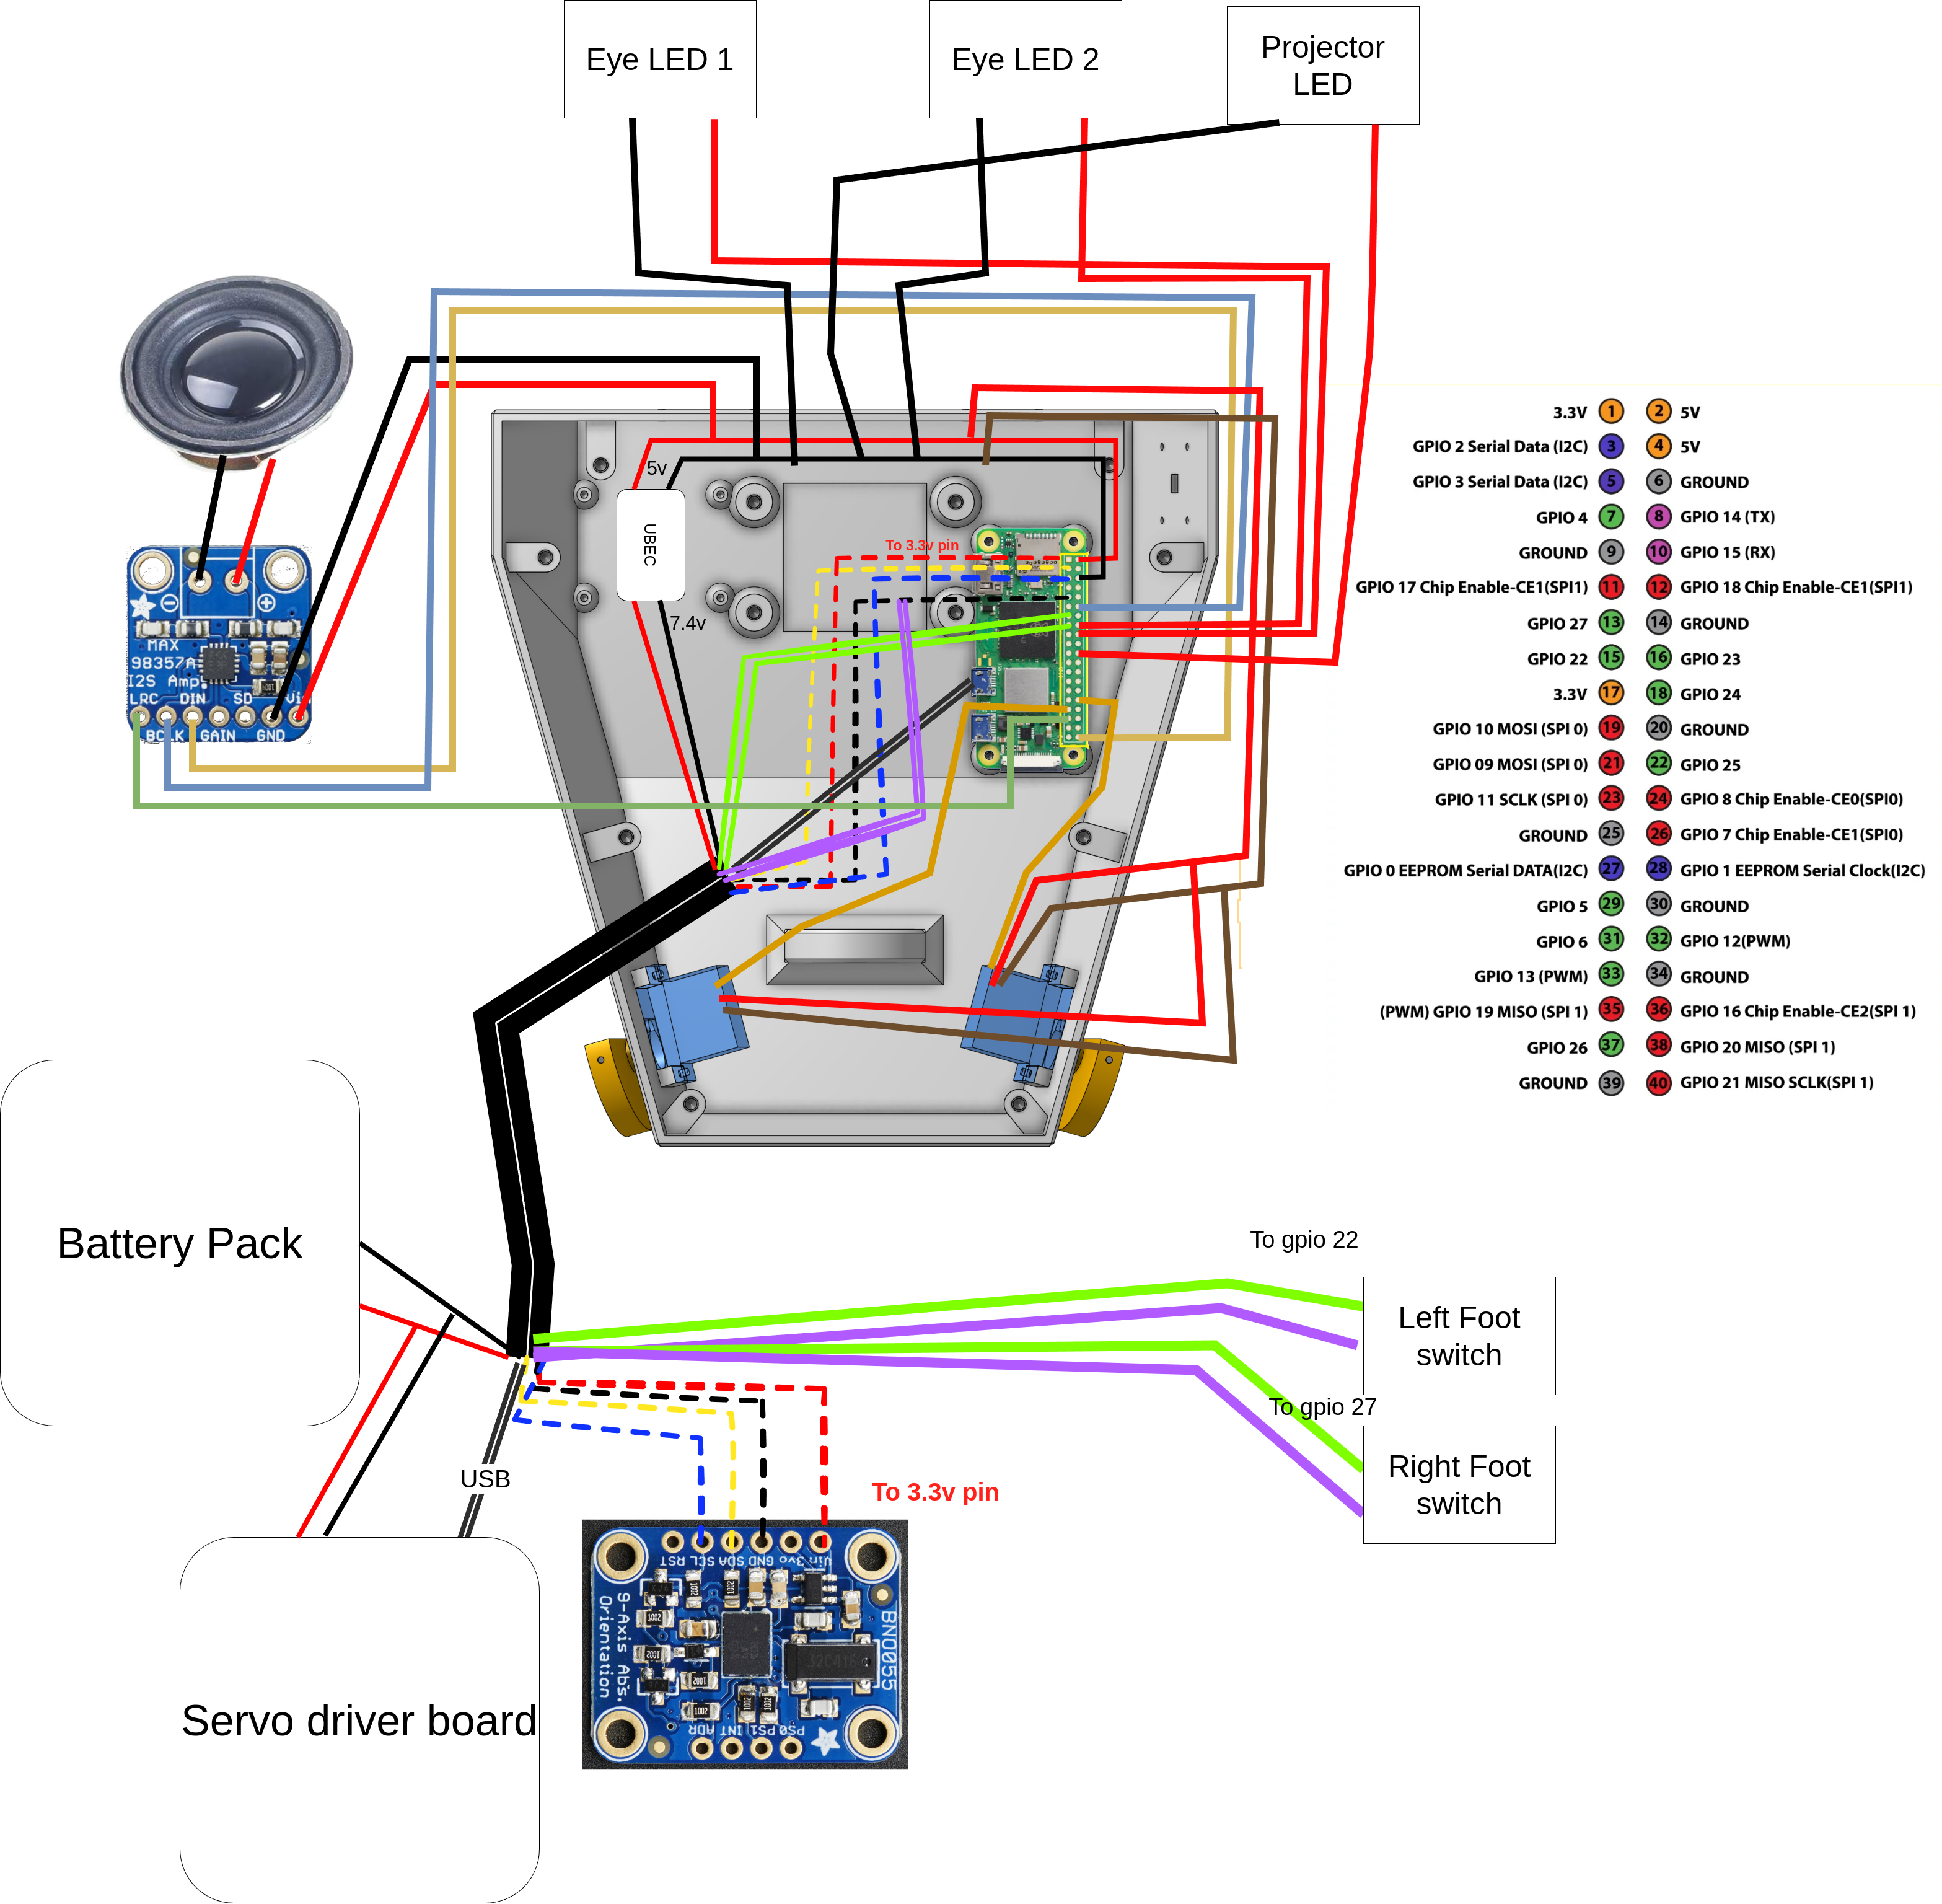
总体图将 2S 电池经 BMS/开关分给电机电源与独立 UBEC;UBEC 的 5 V 输出给 Pi。不要把电池电压直接接入 Pi 的 5 V 引脚,也不要照搬 MicroDuck XL330 的接线。 模块焊接前按实际板上标识检查极性、引脚及充电规格。
下表来自原装配文档,数字为 Raspberry Pi 物理排针号,与 GPIO 编号分开列出:
| 接线 | Pi 物理针脚 | 功能 |
|---|---|---|
| BNO055 VIN | 1 | 3.3 V |
| BNO055 GND | 9 | GND |
| BNO055 SDA | 3 | GPIO 2 / SDA |
| BNO055 SCL | 5 | GPIO 3 / SCL |
| 左脚触地输入 | 15 | GPIO 22 |
| 右脚触地输入 | 13 | GPIO 27 |
| 脚底开关公共地 | 9 | GND |
完整的眼灯、触角、MAX98357A 等针脚见 Electronics 原表。不要凭转接板线色推断接口顺序。
5.9 校准后再装最后的外壳
在可靠支撑下进行低幅度关节检查,先确认 ID、方向、线束和 IMU 正确,再封闭难拆的外壳。body_middle_bottom、body_middle_top、body_front 和电池座的顺序按原文 Body 章节;头部则先装螺母、轴承和内部部件,再连接颈部。
校准阶段的具体命令见下一节。原文还缺驱动板固定照片,以及摄像头、触角、眼灯、投影灯、扬声器的完整表情组件装配说明;这些部分不能假定已经由基础行走教程覆盖。Head / Body 原图
6. 从组装到首次行走
这部分必须使用 Open Duck Mini v2 对应的 Runtime、配置和策略。首次检查时支撑好机器人,避免倒地或夹手,并保证电源开关可触及。
- 建立配置文件。 首次安装可从
example_config.json复制为~/duck_config.json;已有配置应先保留备份。按实际安装设置imu_upside_down,先把未装的expression_features保持为false。将start_paused改为true;示例默认是false。 - 核对 IMU。 按 Runtime README 检查静止读数和姿态坐标系;可使用
scripts/imu_server.py与scripts/imu_client.py查看方向。 - 检查关节。 在 Runtime 根目录运行下方检查命令。这个脚本会改写电机控制参数,并可逐个发送运动目标,不能当成纯只读扫描;通讯缺失或朝向异常时先修复。
python scripts/check_motors.py
- 逐关节标定偏移。 进入
scripts/后执行作者的交互标定脚本,把本机测得的值写入duck_config.json。不要直接复制另一台机器的 offsets。
cd scripts
python find_soft_offsets.py
- 验证脚底开关和手柄。 逐脚抬起、触地观察输入状态,确认蓝牙手柄可控制,再加载策略。
- 下载匹配策略。 使用原作者标准 v2 的 BEST_WALK_ONNX_2.onnx。路径参数换成你实际保存的位置,在
scripts/目录执行:
python v2_rl_walk_mujoco.py --onnx_model_path /实际目录/BEST_WALK_ONNX_2.onnx
start_paused=true 和手柄 A 的暂停均不等于断电。 当前源码在进入循环前仍会初始化并开启电机;A 只是暂停/恢复策略循环。初次试验不要直接启用冲刺或实验性的 Y 头部控制。当前 Runtime 文档也明确提示 Y 头部控制可能损伤机构。
本次核对的是这些命令所在的源码路径和行为;没有安装到实物机器人或验证实际行走效果。
7. 如果坚持做 Pollen MicroDuck 复刻
可使用 fanhao375/microduck-replica 的锁定版本,按以下顺序看资料:
| 资料 | 直达入口 | 使用边界 |
|---|---|---|
| 打印件分类与数量 | print/ | 步行部分的作者清单为 30 种 / 41 件;轮滑替换件单独处理 |
| 正式的数量说明 | print/README.md | 模型来自仿真网格,打印配合及走线还需要试验 |
| 7 张装配/爆炸图 | assembly-drawings/ | 帮助理解部件关系,不等于有尺寸公差的加工图 |
| 整机与分组装配体 | cad/ | 是应用装配变换后的 STL,不是原始可编辑参数化 CAD |
| 物料与电控分析 | BOM.md | 含逆向推导,应与器件规格及实际测量复核 |
| 实物进展 | BUILD-LOG.en.md | 当前记录到 9 月 1–2 日打印与腿部局部试装;不是整机通电、校准、行走通过 |
| 自绘 IMU 转接板 | imu_to_dxl | 仓库仍明确写着未打样、未实物验证;不能按成熟板卡采购单对待 |
| 许可范围 | LICENSE | 工具代码与模型/文档采用不同许可;后者标为 CC BY-NC-SA 4.0 |
这条路线适合做“结构分析 → 单组件试装 → 自建电控验证”的研究日志。目前不宜命名为“照着买齐即可成功的官方 MicroDuck 完整组装教程”。本次为这些资料提供原作者入口,没有把受不同许可约束的模型混进 Open Duck Mini 下载包。
8. 核查版本与已知缺口
| 来源 | 本次读取的分支 / commit | 对应最新提交时间(UTC) |
|---|---|---|
| Open Duck Mini | v2 / b23317a485b3cec7d8417f352478778b3475173c | 2026-01-31 10:28:29 |
| Open Duck Mini Runtime | v2 / 376de65435c93486347cd601a31aa96951799896 | 2026-09-07 22:28:17 |
| DuckEMW | main / 9c8cfd6393670758cf1516fa0c21eb1daef6ee23 | 2026-09-08 08:07:51 |
| Microduck Replica | master / a1f4979c425bd9228622be89f2bfa4d1de7fbde3 | 2026-09-08 12:45:15 |
| Microduck RL | develop / 2b581c641406a48346e696212930ea881c222c52 | 2026-09-08 14:54:49 |
已完成:上述仓库默认分支及递归文件树检查、指定文档与脚本阅读、标准 STL 下载及校验、BOM 只读导出、中文课程与资料页访问、Tnkr 组件表和装配导航检查、原始接线图检查。
仍有缺口:精确螺丝总数、部分连接器最终型号、Onshape 登录后的 CAD 导出、完整表情组件教程、可下载预制系统镜像、实物尺寸/打印配合/运动验证。Tnkr 的 43 步是页面展示的导航总数,不代表本次完成了 43 步实物复现。
接整条总线前,把14个关节逐一对上
今天补的是现有制作路线缺少的逐关节编号与配置停点,依据标准v2原始手册和Runtime实现,不是新机器人或新镜像。STS3215这条路线与KISS HD1910、XL330分开;下方原始接线插图也同步放到首页入口。
| 总线ID | 原始关节名 |
|---|---|
| 10 | right_hip_yaw |
| 11 | right_hip_roll |
| 12 | right_hip_pitch |
| 13 | right_knee |
| 14 | right_ankle |
| 20 | left_hip_yaw |
| 21 | left_hip_roll |
| 22 | left_hip_pitch |
| 23 | left_knee |
| 24 | left_ankle |
| 30 | neck_pitch |
| 31 | head_pitch |
| 32 | head_yaw |
| 33 | head_roll |
表格为贴标签按右腿、左腿、头颈分组;Runtime数组实际按左腿→头颈→右腿排列,不能把ID数字排序当策略输入顺序。标准14关节表没有嘴部34号。

把配置过程变成可回查的记录
保持电池断开,沿原图核对BMS/开关、舵机供电和UBEC给Pi的分支。Pi物理排针号与GPIO编号分开记录;连接器针序看详细原图,总览图不能替代脚序,也不能作为绕过电池保护的依据。
安装匹配的v2 Runtime后,进入仓库scripts目录。一次只接一颗未装配舵机及兼容供电适配器,轴周围留空。configure_motor.py先找ID 1,失败才从低到高扫描,找到第一颗即停止,并非整条总线的盘点工具。
下面例子将left_hip_yaw设为20;串口换成你实际的适配器,ID按表选。/dev/ttyACM0只是默认值。脚本会改模式、加速度和PID、改ID并发送零位目标,不能当只读扫描执行。
python configure_motor.py --port /dev/ttyACM0 --id 20记录原ID、新ID和脚本打印的参数读回,贴好关节标签再处理下一颗。零位动作完成后按原始照片装舵盘;编码器零位不等于本机装配偏移,单颗成功也不等于14颗总线通过。
固定版本HWI以1,000,000波特率打开总线,configure_motor.py本身没有设置波特率。旧舵机改过通信速度时不能指望重新编号自动修复;缺失时先隔离单颗,核对适配器、实际串口、供电和舵机设置,再接回整链。
接线和标签一致后,支撑机体再进入原有舵机测试阶段。check_motors.py读位置之前就会写增益,之后还可发运动目标;有不响应关节时拒绝继续测试,先定位该关节,不把它当无动作的扫描器。
为14个关节分别记录安装位置、ID、舵盘对齐、串口、通信结果和后续本机偏移。缺失或重复身份未查清前,不进入HOME或策略动作。
固定版本手册与实现
- configure_motors.md ↗
- assembly_guide.md ↗
- configure_motor.py ↗
- rustypot_position_hwi.py ↗
- check_motors.py ↗
- open_duck_mini_v2_wiring_diagram.png ↗
- wiring.png ↗
- LICENSE ↗
2026年11月3日核对设计b23317a4、Runtime 376de654;本站没有执行舵机、接线、上电、校准或行走测试。9月9日下载包仍保留原始日期,本轮补充的是在线检查步骤。
校准不能只看到Done,还要核对保存的文件
先完成下方14关节编号和接线检查,再沿本节核对标准v2 Runtime的配置、偏移与退出步骤。这里补的是操作缺口,不是新镜像或本站实机验收;STS3215参数不与KISS HD1910、XL330混用。
先分清安装路线和实际配置路径
手动安装README与docs/INSTALL.md描述的起点不同。后者是带脚底开关自启动服务的镜像说明,手动装Runtime不自动获得这些服务。本次V2-Classic发布元数据未列可下载附件,本站未验证可刷写ISO;已经使用带自启动镜像时,先查清并结束当前动作会话,再校准。
DuckConfig默认从用户主目录读duck_config.json;行走程序也可用--duck_config_path指定文件。先把已有文件另存为不重名备份,仅首次配置才复制example_config.json,不覆盖已用的标定。下面标准库命令只检查JSON语法,不导入机器人硬件代码,也不验证IMU朝向或舵机状态。
python -m json.tool "$HOME/duck_config.json"运动前准备完整配置并留备份
| JSON字段 | 需要明确的条件 |
|---|---|
start_paused | 示例默认false;首次策略检查改为true,仍须单独完成支撑、启动与供电检查。 |
imu_upside_down | 按本机IMU实际安装和轴向读数选择,不能把示例值当作校准结论。 |
joints_offsets | 保留全部14个原始关节名;加载器不会把不完整偏移字典与默认值合并,改一个关节不能删掉其他项。 |
逐关节测量后,自己保存已确认值
测量前支撑机体,给机械零位留出空间。在Runtime/scripts里运行find_soft_offsets.py时,它建立的是全零偏移临时配置,而不是读取已有标定;进入逐关节受保护循环前就会开舵机并发送零位目标。它不是只读查看工具,前面的装配检查未过就不进入该运动流程。
python find_soft_offsets.py每个关节分别记录数值和是否确认。脚本打印偏移并提示自己复制进duck_config.json,不写JSON,也不写舵机EEPROM。跳过的关节没有测量,临时字典里可能仍为零;仅将已确认值合入本机完整14关节joints_offsets,保留其他项,并标明哪些没有重测。
确认退出状态,再读回文件
固定版本正常打印Done时没有调用turn_off;KeyboardInterrupt处理只覆盖逐关节循环,不覆盖所有启动动作,不能保证任何阶段Ctrl+C都卸力。保留可触达的断电方式,确认停机状态后再触碰机构。保存后读回实际文件;已经初始化的Python对象不会热加载它,start_paused也是硬件启动后暂停策略循环,不等于舵机关闭。
记录备份/实际配置路径、Runtime修订、14关节逐项状态、已确认偏移、手动保存、JSON读回与停机确认。未测、缺项或跳过仍是待办,不能用终端一句完成替代实机校准通过。
固定版本的配置与校准来源
- README.md ↗
- duck_config.py ↗
- example_config.json ↗
- find_soft_offsets.py ↗
- v2_rl_walk_mujoco.py ↗
- INSTALL.md ↗
- V2-Classic ↗
- configure_motors.md ↗
2026年11月4日对照Runtime376de654与设计b23317a4核查文档、实现及原图字节;没有启动镜像、驱动舵机、校准、写EEPROM或试走。下方11月3日编号表和固定日期ZIP继续保留。
继续之前先确认
能照搬十五关节 HD1910 配置吗?
不能。本 Open Duck Mini v2 路线列有十四个关节 ID,应保留自己的完整配置,并在运动前核对偏移。
适用范围: Open Duck Mini v2 · STS3215 · 14 DOF. 把模型、镜像、软件和驱动版本一起记录。各日期段落保留原有验证范围。
资料核查于:
来源与核查 (90)
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/README.md
- docs.google.com/spreadsheets/d/1gq4iWWHEJVgAA_eemkTEsshXqrYlFxXAPwO515KpCJc/edit
- tnkr.ai/explore/docs/open-duck-mini/open-duck-mini-v2#home
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/print_guide.md
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/configure_motors.md
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/scripts/configure_motor.py
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/README.md
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/docs/INSTALL.md
- github.com/apirrone/Open_Duck_Mini_Runtime/releases
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/example_config.json
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/scripts/check_motors.py
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/checklist.md
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/scripts/v2_rl_walk_mujoco.py
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/sim2real.md
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/mini_bdx_runtime/mini_bdx_runtime/rustypot_position_hwi.py
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/open_duck_mini_v2_wiring_diagram.png
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/wiring.png
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/LICENSE
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/mini_bdx_runtime/mini_bdx_runtime/duck_config.py
- github.com/apirrone/Open_Duck_Mini_Runtime/blob/376de65435c93486347cd601a31aa96951799896/scripts/find_soft_offsets.py
- github.com/apirrone/Open_Duck_Mini_Runtime/releases/tag/V2-Classic
- zihao-ai.feishu.cn/wiki/TgGrwT7zzi3KjnkSvrXcwqPKnVb
- github.com/apirrone/Open_Duck_Mini/tree/b23317a485b3cec7d8417f352478778b3475173c
- github.com/fanhao375/microduck-replica/tree/a1f4979c425bd9228622be89f2bfa4d1de7fbde3
- github.com/emwstudio/DuckEMW/tree/9c8cfd6393670758cf1516fa0c21eb1daef6ee23
- pollen-robotics.com/microduck/press-kit/
- github.com/pollen-robotics/elec_RPI_Robot_HAT
- github.com/apirrone/Open_Duck_Mini/tree/b23317a485b3cec7d8417f352478778b3475173c/print
- cad.onshape.com/documents/64074dfcfa379b37d8a47762/w/3650ab4221e215a4f65eb7fe/e/0505c262d882183a25049d05
- zihao-ai.feishu.cn/wiki/HM3WwVsyEiOs4wkfR4McvRaUn5d
- zihao-ai.feishu.cn/wiki/ORNcwljRViHIlOk0iKgchqfKnLh
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/foot_top.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/foot_side.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/foot_bottom_pla.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/foot_bottom_tpu.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/knee_to_ankle_left_sheet.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/knee_to_ankle_right_sheet.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/leg_spacer.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/left_roll_to_pitch.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/right_roll_to_pitch.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/roll_motor_bottom.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/roll_motor_top.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/trunk_bottom.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/trunk_top.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/neck_left_sheet.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/neck_right_sheet.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/head_pitch_to_yaw.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/head_yaw_to_roll.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/head_roll_mount.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/head.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/head_bot_sheet.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/left_antenna_holder.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/right_antenna_holder.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/left_cache.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/right_cache.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/body_front.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/body_middle_bottom.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/body_middle_top.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/body_back.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/battery_pack_lid.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/bulb.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/flash_light_module.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/flash_reflector_interface.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/left_eye.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/right_eye.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/speaker_interface.stl
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/print/speaker_stand.stl
- www.waveshare.com/bus-servo-adapter-a.htm
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#assemble-the-trunk
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#assemble-the-feet
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#assemble-the-shins
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#assemble-the-thighs
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#assemble-the-hips
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#assemble-the-neck
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#assemble-the-head-mechanism
- raw.githubusercontent.com/apirrone/Open_Duck_Mini/b23317a485b3cec7d8417f352478778b3475173c/docs/open_duck_mini_v2_wiring_diagram.png
- raw.githubusercontent.com/apirrone/Open_Duck_Mini/b23317a485b3cec7d8417f352478778b3475173c/docs/wiring.png
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#electronics
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/docs/assembly_guide.md#head
- zihao-ai.feishu.cn/wiki/L5efwNJqMivGqJkMdYqcaux6nIe
- github.com/apirrone/Open_Duck_Mini/blob/b23317a485b3cec7d8417f352478778b3475173c/BEST_WALK_ONNX_2.onnx
- github.com/fanhao375/microduck-replica/tree/a1f4979c425bd9228622be89f2bfa4d1de7fbde3/print
- github.com/fanhao375/microduck-replica/blob/a1f4979c425bd9228622be89f2bfa4d1de7fbde3/print/README.md
- github.com/fanhao375/microduck-replica/tree/a1f4979c425bd9228622be89f2bfa4d1de7fbde3/assembly-drawings
- github.com/fanhao375/microduck-replica/tree/a1f4979c425bd9228622be89f2bfa4d1de7fbde3/cad
- github.com/fanhao375/microduck-replica/blob/a1f4979c425bd9228622be89f2bfa4d1de7fbde3/BOM.md
- github.com/fanhao375/microduck-replica/blob/a1f4979c425bd9228622be89f2bfa4d1de7fbde3/BUILD-LOG.en.md
- github.com/fanhao375/microduck-replica/tree/a1f4979c425bd9228622be89f2bfa4d1de7fbde3/hardware/imu_to_dxl
- github.com/fanhao375/microduck-replica/blob/a1f4979c425bd9228622be89f2bfa4d1de7fbde3/LICENSE
接下来读这些教程
Open Duck Mini v2 采购清单与预算样例
查看六项已填好的标准 v2 核心部件、作者 BOM 欧元价格、打印数量和仍需询价的项目,再记录自己的采购报价。
MicroDuck DIY 教程:选择你的完整制作路线
FanGe XL330 / KISS HD1910 / fanhao375 HD1910 / Open Duck Mini v2 / OpenMicroDuck. 选择一条完整制作路线.
个人机器鸭制作日志模板:让别人能复查你的步骤
按版本、零件变更、照片、测试条件、失败现象和下一步整理制作记录。含可复制模板,适合采购试装、校准与第一次实体行走。