Edisi Indonesia terbit 31 Oktober 2026. Tanggal materi asli terpisah di bawah; rilis historis tidak menjadi pengumuman baru karena pelokalan. Revisi materi:
Merakit Open Duck Mini v2: dari STL sampai langkah pertama
Berkas asli, 51 bagian cetak, kabel dan runtime untuk v2 standar.
Sumber dan tanggal tinjauan
Model asli tidak diubah,Apache 2.0; situs belum menguji cetak,fit atau berjalan.
Commit b23317a485b3cec7d8417f352478778b3475173c
ZIP SHA-256 0d68bcf6650be56e26c40d463202a1c78980fc3e4f45258955eef1227beb3145
36 STL · 51 · PLA49 / TPU2
PLA15%; foot_bottom_tpu.stl TPU40%. Uji kaki/sambungan dahulu; layer,support dan suhu belum dipatok lengkap.
1–2: komponen dan cetak
Cocokkan BOM dengan STS3215 7,4 V, pengendali, IMU dan adaptor bus. Sumber menetapkan PLA infill 15%, kecuali foot_bottom_tpu.stl memakai TPU 40%. Tinggi lapisan, penyangga dan suhu tidak memiliki preset lengkap; cetak sampel kaki serta sambungan beban dahulu.
3–4: ID dan rangka
Atur satu servo setiap kali sesuai tabel asli, beri label, lalu rakit tanpa daya. Periksa posisi netral, kiri/kanan dan kedalaman sekrup menggunakan foto sumber.
5–6: kabel dan sistem
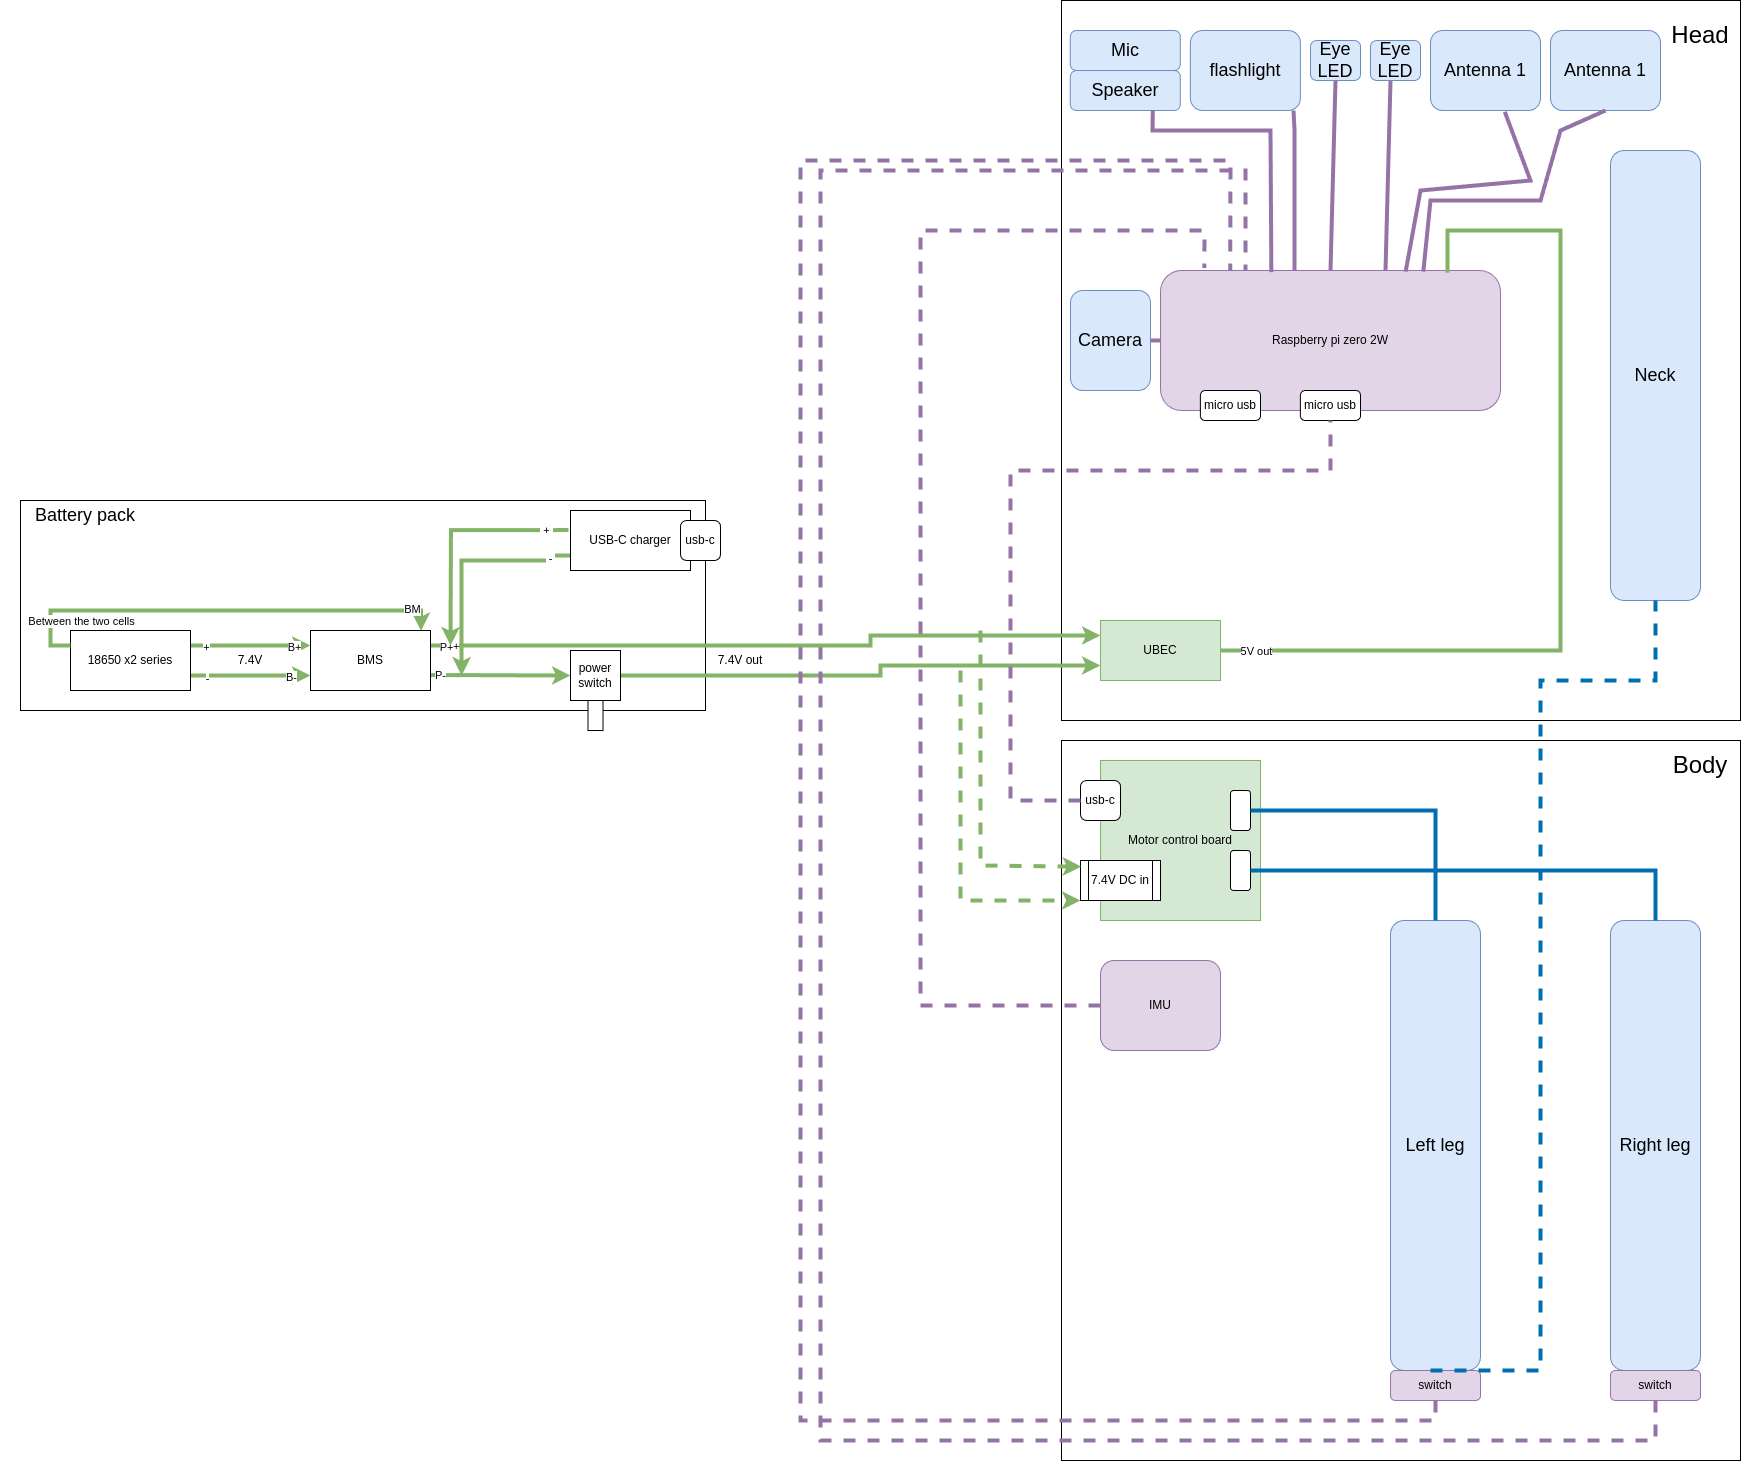
Ikuti diagram untuk polaritas, ground dan rantai bus. Pi memerlukan regulator 5 V terpisah; jangan menyambungkan rail baterai langsung ke pin 5 V. Instal runtime proyek ini pada revisi yang ditentukan, lalu periksa serial dan sensor.
7–8: kalibrasi dan berjalan
Ikuti kalibrasi runtime yang cocok untuk zero sendi serta orientasi IMU. Lakukan percobaan singkat dengan penyangga dan cara berhenti yang diketahui. Tabel berkas, diagram serta panduan offline tersedia di bawah. Situs ini belum mencetak, menguji fit atau menjalankan robot fisik.
Perintah untuk revisi sumber ini
python scripts/configure_motor.py --helppython scripts/configure_motor.py --port /dev/ttyACM0 --id 20git clone https://github.com/apirrone/Open_Duck_Mini_Runtime Open_Duck_Mini_Runtime-reviewed
cd Open_Duck_Mini_Runtime-reviewed
git checkout --detach 376de65435c93486347cd601a31aa96951799896python v2_rl_walk_mujoco.py --onnx_model_path /absolute/path/BEST_WALK_ONNX_2.onnxDiagram kabel asli
Sumber dan tanggal tinjauan
Snapshot sumber 9 September 2026 · Sumber ditinjau
- Sumber asli 1 · github.com / README.md ↗
- Sumber asli 2 · docs.google.com / edit ↗
- Sumber asli 3 · tnkr.ai / open-duck-mini-v2 ↗
- Sumber asli 4 · github.com / print_guide.md ↗
- Sumber asli 5 · github.com / configure_motors.md ↗
- Sumber asli 6 · github.com / configure_motor.py ↗
- Sumber asli 7 · github.com / assembly_guide.md ↗
- Sumber asli 8 · github.com / README.md ↗
- Sumber asli 9 · github.com / INSTALL.md ↗
- Sumber asli 10 · github.com / releases ↗
- Sumber asli 11 · github.com / example_config.json ↗
- Sumber asli 12 · github.com / check_motors.py ↗
- Sumber asli 13 · github.com / checklist.md ↗
- Sumber asli 14 · github.com / v2_rl_walk_mujoco.py ↗
- Sumber asli 15 · github.com / sim2real.md ↗