Open Duck Mini v2 · 印刷データと組み立て
元の STL 36 種類・印刷数 51 個(PLA 49 個、TPU 2 個)。元の配線図 2 枚、英語の印刷説明、数量表と詳しい中国語の組み立てガイドを収録しています。
版・ライセンス・ファイル検証
Antoine Pirrone の Open Duck Mini 標準 v2 リポジトリから取得し、モデルの内容は変更していません。上流の Apache 2.0 ライセンスと出典を同梱しています。対象は Open Duck Mini v2 です。当サイトでは実際の印刷、はめ合い、歩行は検証していません。
Commit b23317a485b3cec7d8417f352478778b3475173c
ZIP SHA-256 0d68bcf6650be56e26c40d463202a1c78980fc3e4f45258955eef1227beb3145
印刷一覧:36 種類、合計 51 個
元の指定は PLA のインフィル 15%。foot_bottom_tpu.stl のみ TPU 40% です。積層ピッチ、壁数、サポート、配置方向、温度は一式として指定されていません。足と荷重を受ける接続部を試作し、はめ合いを確認してから一括印刷します。以下は固定コミットの元ファイルへのリンクです。
1. 機体とソフトの版を揃える
機体資料は b23317a、Runtime は 376de65 を確認しました。作業フォルダーに版、BOM、印刷ファイル、変更内容を保存します。MicroDuck の学習モデルを混ぜないでください。
2. 部品表から調達メモを作る
元の BOMでは、Feetech STS3215 7.4V が 14 個、Raspberry Pi Zero 2 W、BNO055 などを使います。国内で同名の商品を見つけても、電圧、端子、寸法を照合します。価格は見積日と通貨を残し、輸送費や工具代を別に集計してください。
3. 印刷と試し組み
印刷ガイドでは、多くの部品が PLA・充填率 15%、足裏は TPU・40% です。同じ形状でも必要個数に注意します。先に嵌合部を試し、左右と向き、インサートやねじの収まりを確認してから全数を揃えます。
4. 組み込む前にサーボを設定
ID 表は左脚 20–24、右脚 10–14、首 30、頭部 31–33。1 個ずつ接続し、ポートと対象を確認します。次のコマンドは ID を書き込み、動作を伴います。未組み込みの状態で可動部の空間を確保してください。
python scripts/configure_motor.py --port /dev/ttyACM0 --id 20通信の成功だけで完了にせず、中心位置と回転方向も記録します。
5. 機構と配線を組み立てる
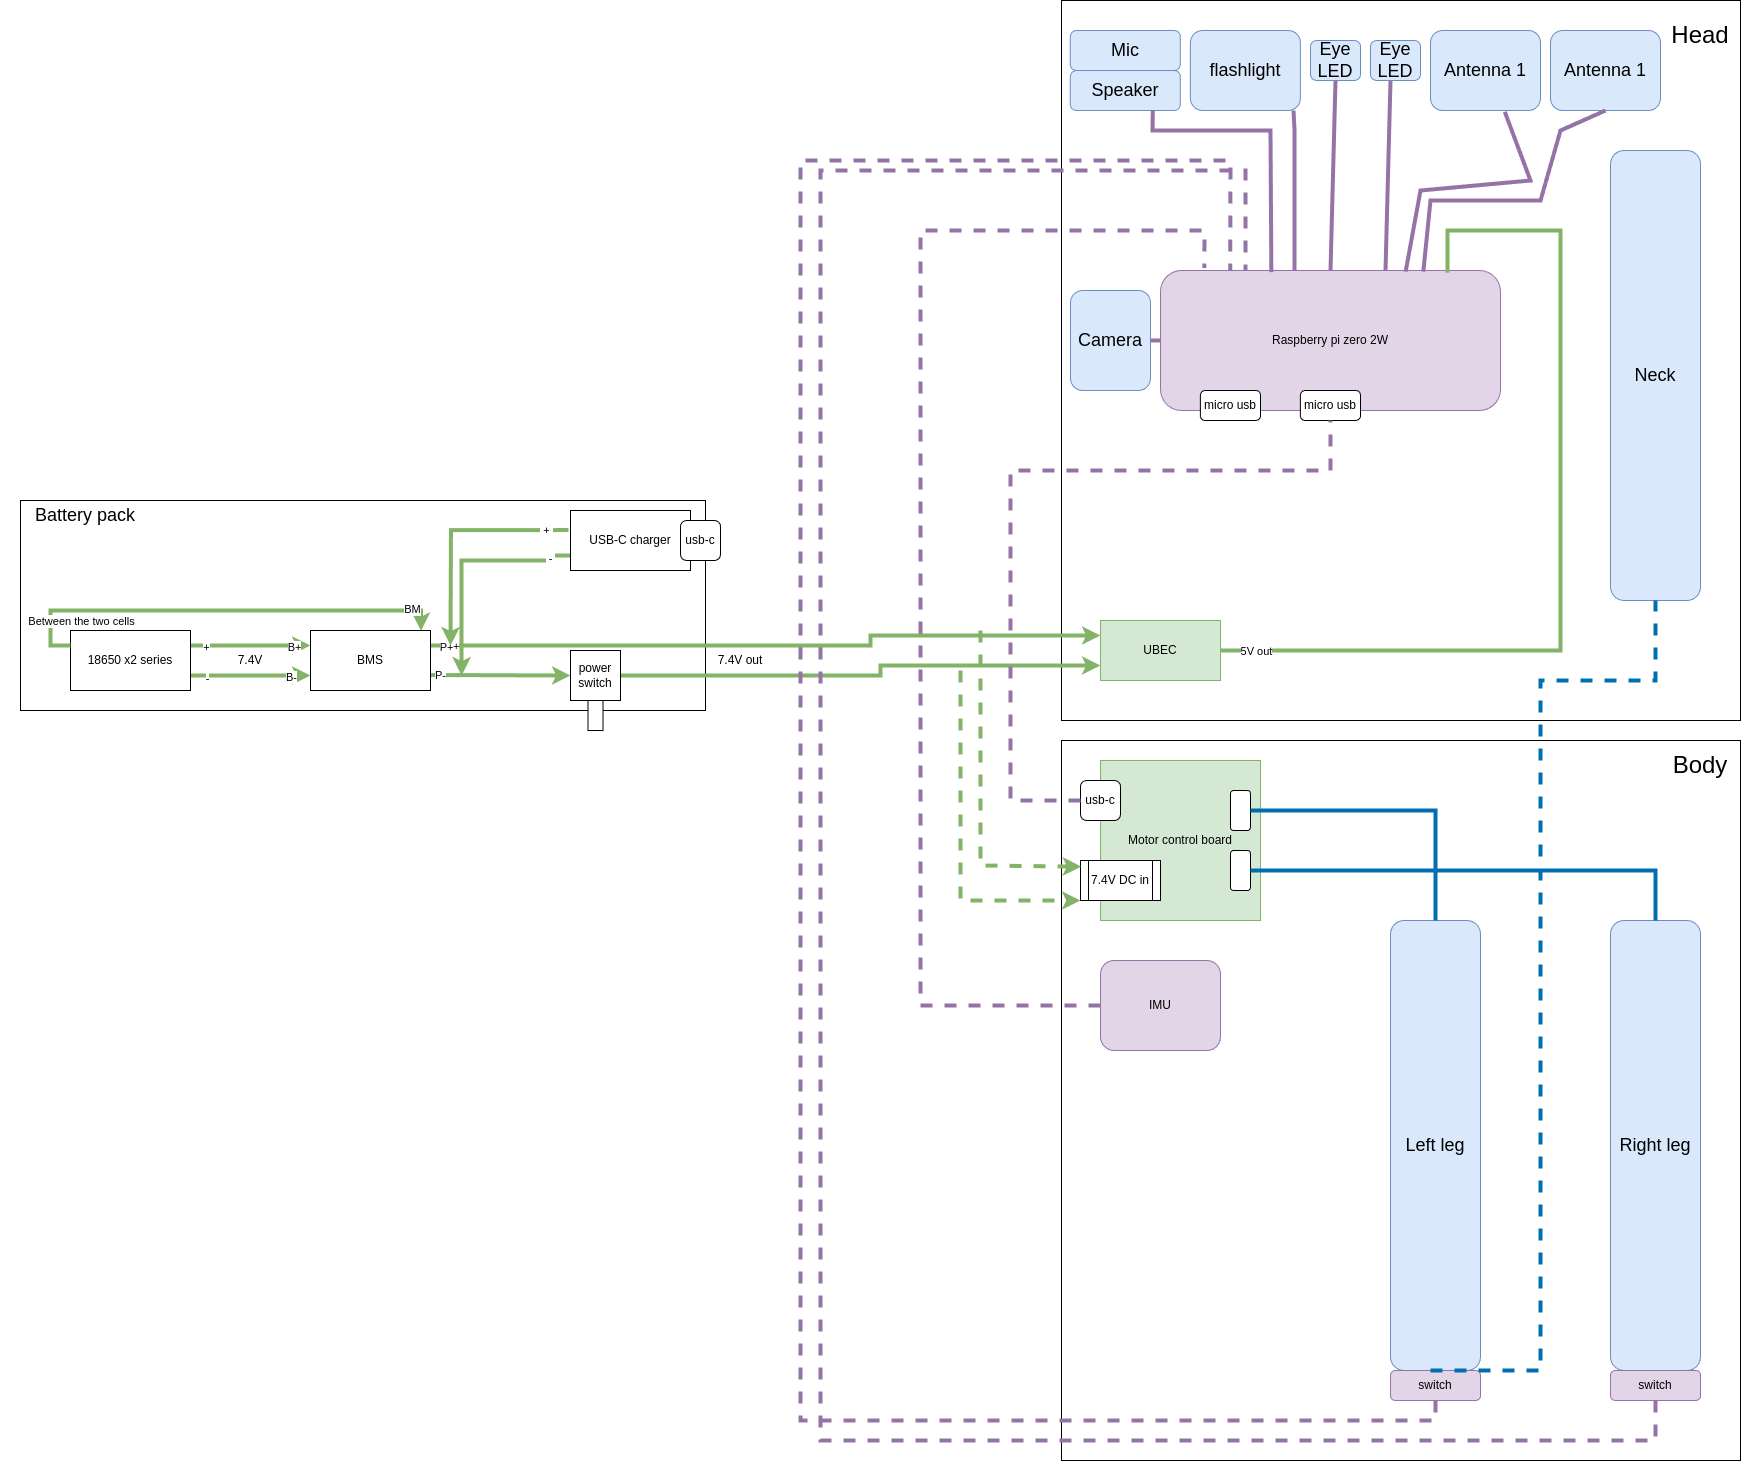
図入り手順と作者が案内する Tnkrを使います。電源を切って極性、線順、可動域と配線の干渉を確認します。原資料にはねじ数などの TODO が残ります。電源が落ちる場合、保護回路を迂回して解決しないでください。
6. OS と Runtime を準備
Runtime READMEの Raspberry Pi OS Lite 64-bit 手動導入を優先します。README が触れる 0.2.3 イメージは、確認時の公開 Release で対応するダウンロード添付を確認できませんでした。次はソースを固定するコマンドで、依存関係の導入は同じ版の README に従います。
git clone https://github.com/apirrone/Open_Duck_Mini_Runtime Open_Duck_Mini_Runtime-reviewed
cd Open_Duck_Mini_Runtime-reviewed
git checkout --detach 376de65435c93486347cd601a31aa96951799896
7. オフセット、IMU、停止方法を確認
動作前チェックリストに沿って各関節、オフセット、IMU の向き、接地を確認します。check_motors はトルクを有効にして動くため、読み取り専用の検査ではありません。設定例の start_paused は false。手元の設定を確認し、ゲームパッドの A による一時停止と電源遮断を区別します。
8. 最初は短い動作を観察
校正と入力確認後、設定済みの Runtime 環境の scripts ディレクトリで、原 README の BEST_WALK_ONNX_2.onnx を使います。実際のパスに置き換え、支持できる空間と電源を切る手段を準備してから実行します。
python v2_rl_walk_mujoco.py --onnx_model_path /absolute/path/BEST_WALK_ONNX_2.onnx起動、姿勢、短い前進、停止の順に観察し、異常な力や IMU エラー、電源断があれば該当工程へ戻ります。実機用スクリプトの入力仕様を確認してください。新しい歩行の学習は別工程で、sim-to-real 資料にも未整備の部分があります。
元プロジェクトの配線図
出典と確認日
資料の確認日 2026年9月9日 · 原資料を確認
- 原資料 1 · github.com / README.md ↗
- 原資料 2 · docs.google.com / edit ↗
- 原資料 3 · tnkr.ai / open-duck-mini-v2 ↗
- 原資料 4 · github.com / print_guide.md ↗
- 原資料 5 · github.com / configure_motors.md ↗
- 原資料 6 · github.com / configure_motor.py ↗
- 原資料 7 · github.com / assembly_guide.md ↗
- 原資料 8 · github.com / README.md ↗
- 原資料 9 · github.com / INSTALL.md ↗
- 原資料 10 · github.com / releases ↗
- 原資料 11 · github.com / example_config.json ↗
- 原資料 12 · github.com / check_motors.py ↗
- 原資料 13 · github.com / checklist.md ↗
- 原資料 14 · github.com / v2_rl_walk_mujoco.py ↗
- 原資料 15 · github.com / sim2real.md ↗