Open Duck Mini v2 · 출력 파일과 조립 안내
원본 STL 36종 · 출력 부품 51개(PLA 49개 + TPU 2개). 원본 배선도 2장, 영어 출력 안내, 수량 목록과 상세 중국어 조립 안내서를 포함합니다.
버전·라이선스·파일 검증
Antoine Pirrone의 Open Duck Mini 표준 v2 저장소에서 받은 원본 모델이며 파일 내용은 수정하지 않았습니다. 상위 Apache 2.0 라이선스와 출처를 포함합니다. Open Duck Mini v2용 자료입니다. 이 사이트는 실제 출력, 끼워 맞춤, 보행을 검증하지 않았습니다.
Commit b23317a485b3cec7d8417f352478778b3475173c
ZIP SHA-256 0d68bcf6650be56e26c40d463202a1c78980fc3e4f45258955eef1227beb3145
전체 출력 목록: 36종, 총 51개
원문은 PLA 채움 15%를 지정하며 foot_bottom_tpu.stl만 TPU 40%입니다. 층 높이, 벽 수, 지지대, 배치 방향, 온도는 전체 부품에 대해 지정하지 않았습니다. 발과 하중을 받는 연결 부품을 먼저 출력하여 결합을 확인한 뒤 전체를 출력하세요. 아래 링크는 고정 커밋의 원본 파일입니다.
1. 하드웨어와 실행 코드 버전 고정
하드웨어 문서는 b23317a, Runtime은 376de65를 확인했습니다. 작업 폴더에 커밋, BOM, 출력 파일과 수정 사항을 함께 보관합니다. MicroDuck용 정책을 섞지 마세요.
2. 원본 부품표를 구매 목록으로
원본 BOM에는 Feetech STS3215 7.4V 서보 14개, Raspberry Pi Zero 2 W와 BNO055 등이 있습니다. 대체품은 전압, 버스, 커넥터와 치수를 확인합니다. 원화 총액을 임의로 정하지 말고 통화, 견적 날짜, 배송비와 세금을 분리해 기록하세요.
3. 출력 수량과 결합 확인
출력 안내는 대부분 PLA·채움 15%, 발바닥은 TPU·40%를 사용합니다. 여러 개 필요한 소형 부품을 빠뜨리지 않도록 수량을 확인하세요. 결합부를 먼저 시험하고 방향, 인서트와 나사 체결을 확인한 뒤 전체를 출력합니다.
4. 서보를 하나씩 연결해 설정
관절 ID는 왼쪽 다리 20–24, 오른쪽 10–14, 목 30, 머리 31–33입니다. 아래 명령은 ID를 기록하고 움직임을 발생시킵니다. 아직 조립하지 않은 서보 한 개를 연결하고 실제 포트와 가동 공간을 확인한 뒤 실행합니다.
python scripts/configure_motor.py --port /dev/ttyACM0 --id 20ID뿐 아니라 중앙 위치와 회전 방향을 기록하세요. 버스 검색에 나타나는 것만으로 방향이 맞다고 판단하지 않습니다.
5. 조립과 배선 점검
그림 설명과 저자가 연결한 Tnkr 안내를 따릅니다. 전원을 끄고 극성, 선 순서, 가동 범위와 배선 간섭을 확인합니다. 나사 수량 등 TODO는 미확인 항목으로 남기고, 전원 문제를 해결하려고 배터리 보호를 우회하지 않습니다.
6. OS와 Runtime 설치
Runtime README의 Raspberry Pi OS Lite 64-bit 수동 설치 경로를 우선 확인합니다. 문서가 언급한 0.2.3 이미지는 공개 Release에서 해당 다운로드 첨부를 확인하지 못했습니다. 다음 명령은 소스만 고정하므로 시스템 의존성은 같은 버전 설명을 이어서 적용해야 합니다.
git clone https://github.com/apirrone/Open_Duck_Mini_Runtime Open_Duck_Mini_Runtime-reviewed
cd Open_Duck_Mini_Runtime-reviewed
git checkout --detach 376de65435c93486347cd601a31aa96951799896
7. 오프셋·IMU·정지 방법 확인
실행 전 체크리스트로 서보, 오프셋, IMU 방향과 발 접촉을 확인합니다. check_motors는 토크를 켜고 움직이므로 읽기 전용 검사가 아닙니다. 예제 설정의 start_paused는 false입니다. 실제 설정을 확인하고 게임패드 A의 일시정지와 전원 차단을 구분하세요.
8. 짧은 동작부터 관찰
보정과 입력 확인을 마친 Runtime 환경의 scripts 폴더에서 README의 BEST_WALK_ONNX_2.onnx를 사용합니다. 아래 경로를 실제 파일로 바꾸고 지지할 수 있는 빈 공간과 전원을 끌 수단을 준비한 뒤 실행합니다.
python v2_rl_walk_mujoco.py --onnx_model_path /absolute/path/BEST_WALK_ONNX_2.onnx시작, 자세, 짧은 전진과 정지를 확인하며 기록합니다. 비정상적인 힘, IMU 오류나 전원 문제가 생기면 해당 단계로 돌아갑니다. 실제 입력은 보행 스크립트를 따르며 새 정책 학습은 별도 과정입니다. sim-to-real 자료에도 미완성 부분이 남아 있습니다.
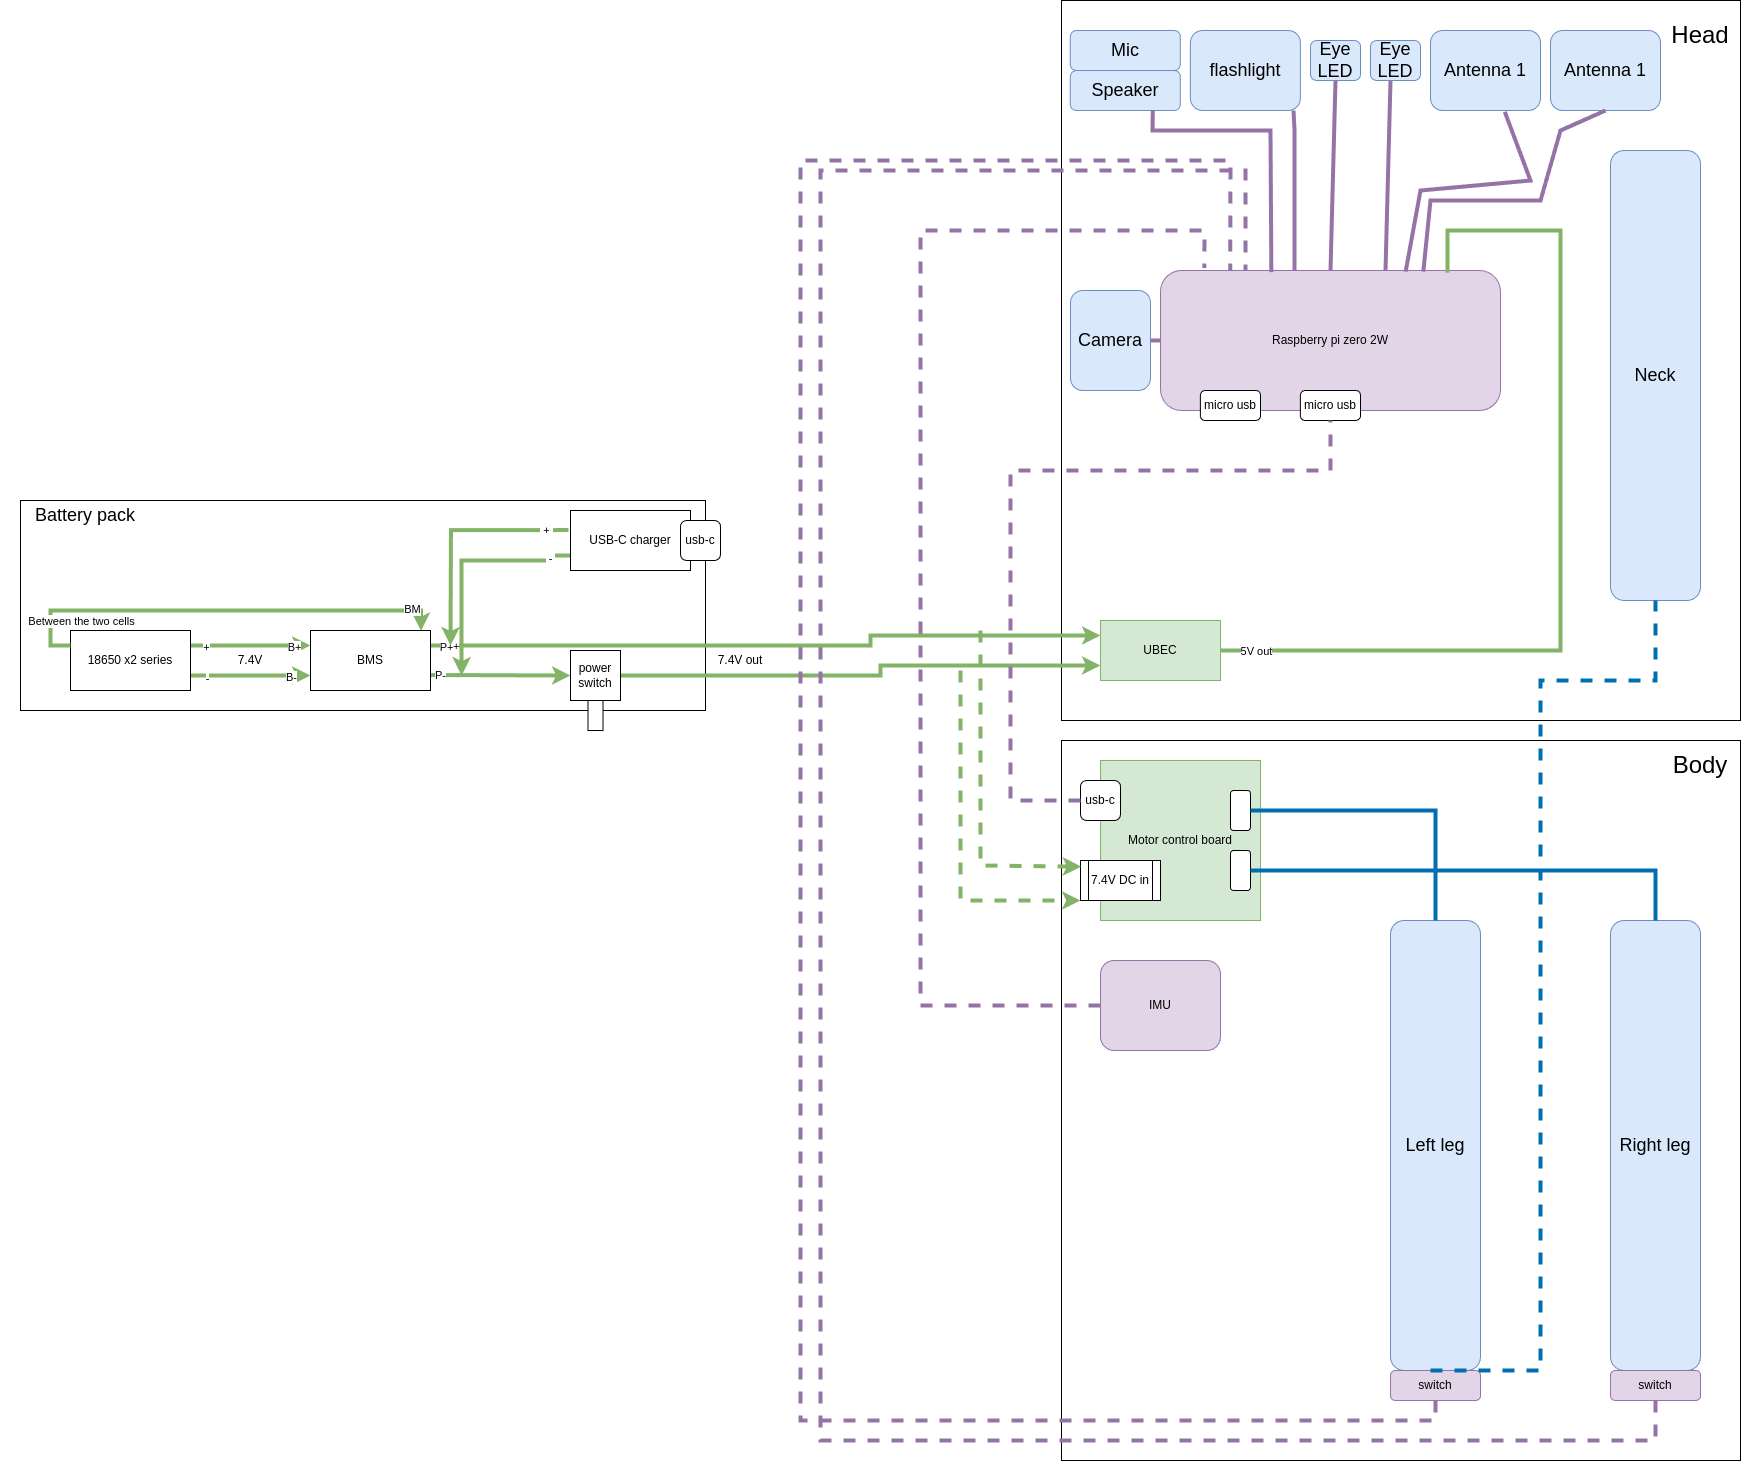
원본 배선도
출처와 확인 날짜
자료 확인일 2026년 9월 9일 · 원문 확인
- 원문 자료 1 · github.com / README.md ↗
- 원문 자료 2 · docs.google.com / edit ↗
- 원문 자료 3 · tnkr.ai / open-duck-mini-v2 ↗
- 원문 자료 4 · github.com / print_guide.md ↗
- 원문 자료 5 · github.com / configure_motors.md ↗
- 원문 자료 6 · github.com / configure_motor.py ↗
- 원문 자료 7 · github.com / assembly_guide.md ↗
- 원문 자료 8 · github.com / README.md ↗
- 원문 자료 9 · github.com / INSTALL.md ↗
- 원문 자료 10 · github.com / releases ↗
- 원문 자료 11 · github.com / example_config.json ↗
- 원문 자료 12 · github.com / check_motors.py ↗
- 원문 자료 13 · github.com / checklist.md ↗
- 원문 자료 14 · github.com / v2_rl_walk_mujoco.py ↗
- 원문 자료 15 · github.com / sim2real.md ↗