个人 DIY
个人能 DIY 机器鸭吗?先选对完整教程
从中文个人制作课程和官方手册判断适合自己的机器鸭路线:Open Duck Mini v2 有装配到行走资料,MicroDuck 复刻仍需核对缺口。
阅读教程 →机器鸭怎么入门,个人能不能做?先分清 MicroDuck 与 Open Duck Mini,再按手头的设备选择仿真、训练或实体制作。这里收录原始资料、中文制作课程和可追溯的操作步骤。
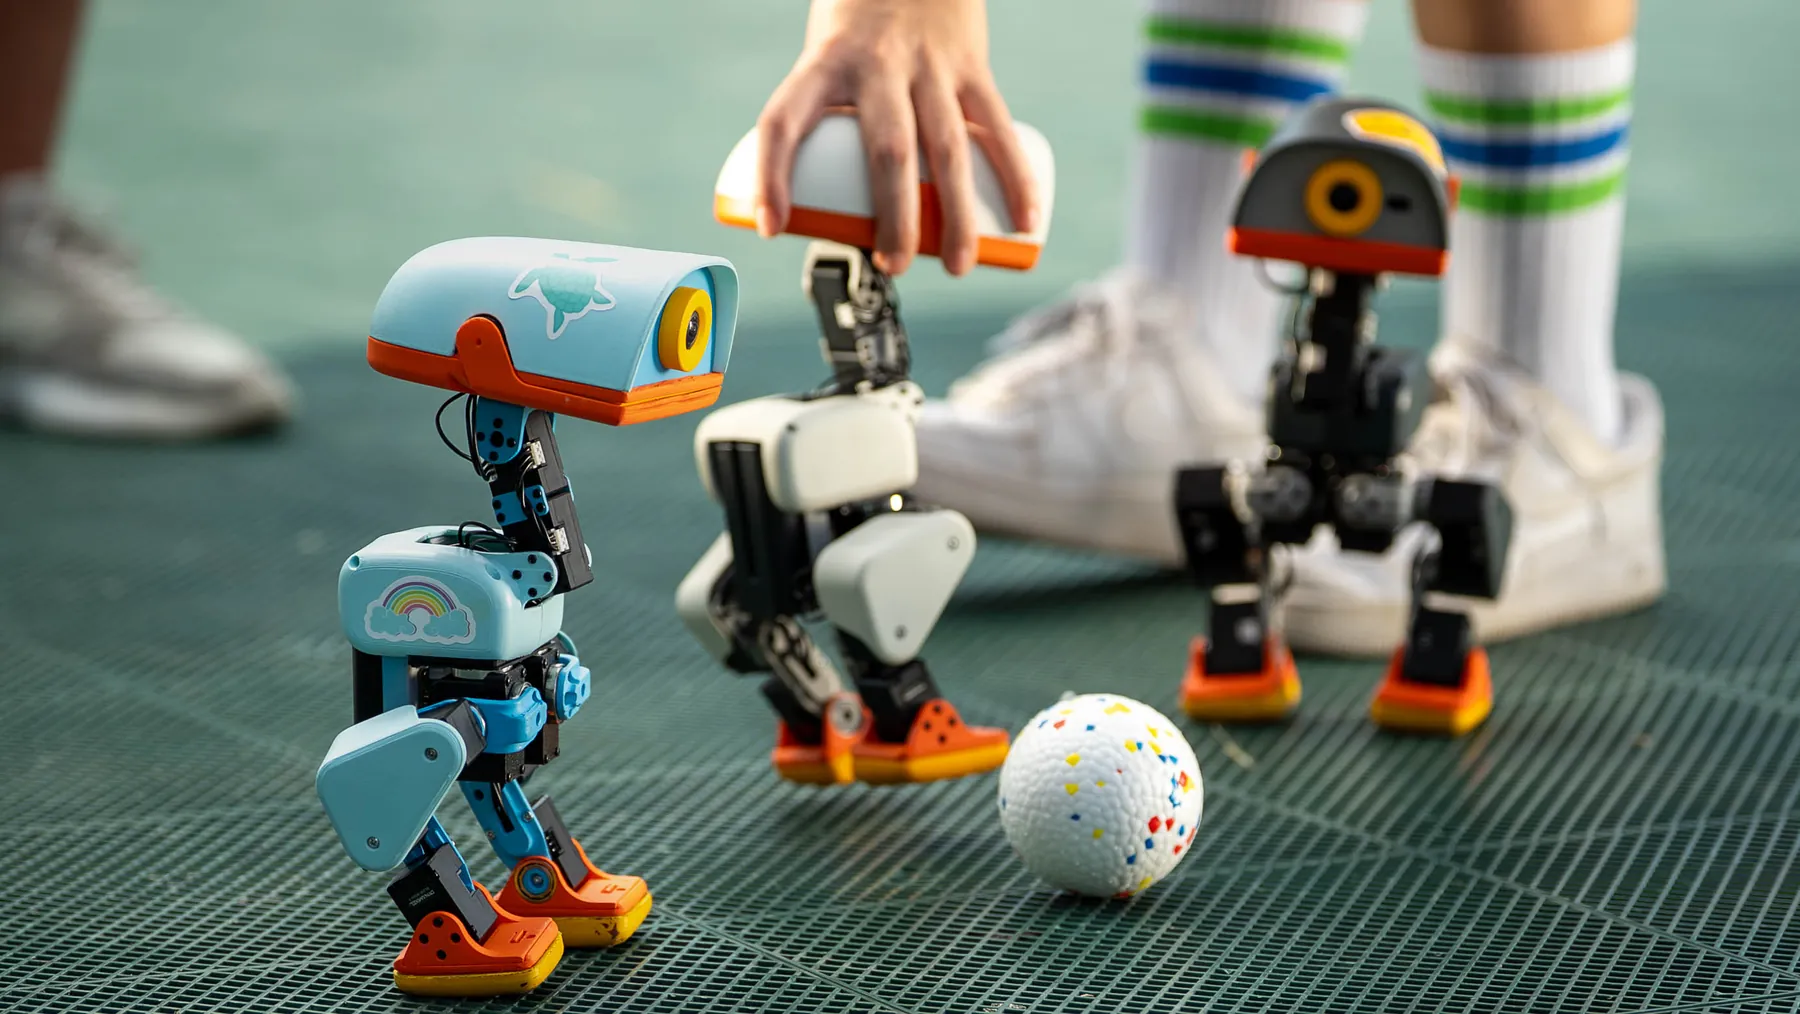
从中文个人制作课程和官方手册判断适合自己的机器鸭路线:Open Duck Mini v2 有装配到行走资料,MicroDuck 复刻仍需核对缺口。
阅读教程 →沿八个阶段完成版本核对、BOM、打印、舵机编号、装配、系统安装、姿态校准和首次行走准备;每一步附资料入口和通过条件。
阅读教程 →核查 Microduck Replica 个人制作日志、实验 PCB 与官方 Robot HAT 资料,区分打印试装、板卡文件和已验证实体行走,避免误把研究当成量产教程。
阅读教程 →按进入场景、键盘聚焦、行走转向、重置和模式切换学习官方 MicroDuck 仿真。列出当前按键与加载排错,区分浏览器体验和训练任务。
阅读教程 →把官方 robotd、robotctl 和 50 Hz 控制循环接到 MuJoCo 机体,完成启动、健康检查、短距离驱动与实时率排查,并说明哪些硬件问题无法验证。
阅读教程 →查看机器人当前策略与官方更新,尝试本地或社区 ONNX 文件,并用单槽或全量 reset 恢复官方默认;附实体测试记录模板与风险边界。
阅读教程 →使用固定源码版本建立 Python 3.12 环境,检查 CUDA 和任务注册,运行有边界的安装测试,再保存检查点并预览云任务,附可复制命令。
阅读教程 →按第一个失败阶段排查机器鸭仿真和训练:网页无响应、Python 版本、CUDA 不可见、ARM 下载超时、命令冲突与模型输入维度不匹配。
阅读教程 →核对 9 月 23 日正式版的手柄断连修复、更新源时间、远程账号状态和舵机数据;附只读检查与更新后回读步骤。
阅读教程 →区分订单批次、通知日期与交付估计。保留 2026 年 9 月 7 日商店说明的历史快照,并给出下单前应向官方核对的配送与费用事项。
阅读教程 →按第一次训练的实际顺序阅读 MicroDuck 官方 RL 仓库:环境要求、任务注册、云任务、检查点和 ONNX 导出,保留版本并避免套用旧教程。
阅读教程 →从 Pollen Robotics 原始公告理解 MicroDuck 的定位,分清机器人、浏览器体验与强化学习仓库,按个人目标选择第一步,而不把宣传演示当成测试结果。
阅读教程 →