自作ガイド
Open Duck Mini v2 自作手順|調達から調整・初歩行まで
版の固定、部品表、3D プリント、サーボ ID、配線、OS、校正、初歩行を 8 工程で整理。原作者の資料と各工程の確認条件を添えた個人制作の道案内です。
ガイドを読む →二足歩行のロボットを自作したい。まずは機種と資料の版を揃え、部品単体の確認から始めましょう。Open Duck Mini の制作記録、MicroDuck のシミュレーター、調整と学習の手順をつなぐ日本語の作業ノートです。
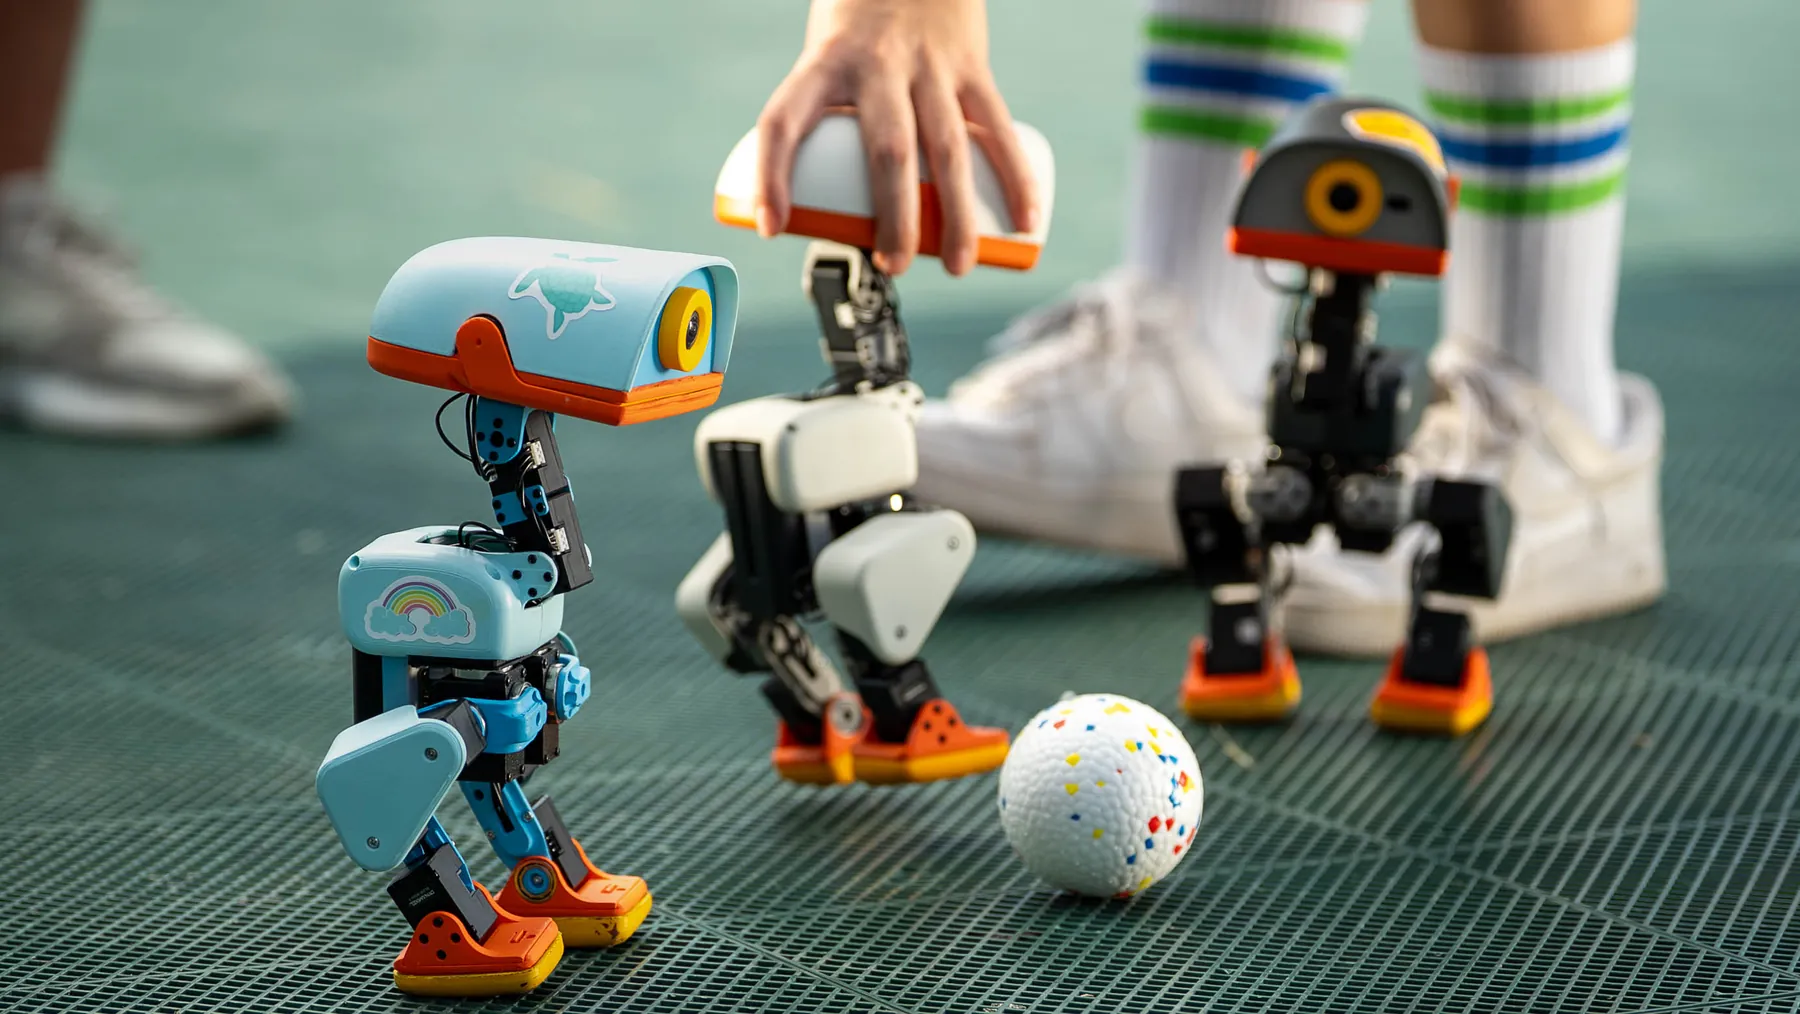
版の固定、部品表、3D プリント、サーボ ID、配線、OS、校正、初歩行を 8 工程で整理。原作者の資料と各工程の確認条件を添えた個人制作の道案内です。
ガイドを読む →Open Duck Mini の原作者資料、日本語の制作記録、中国語の工程別講座を比較。MicroDuck と混同せず、初歩行までに必要な資料と不足する部分を確認します。
ガイドを読む →機体の版、サーボの電圧と端子、印刷部品の数量、ねじと工具の費用を整理。Open Duck Mini の BOM と照合しながら、代替部品の確認事項を残します。
ガイドを読む →組み立てや校正を後から追えるように、版、変更、写真、入力、実際の結果を記録。再現に必要な項目と、公開前に除く個人情報を整理します。
ガイドを読む →実機なしで公式ブラウザ体験を始める手順。画面のフォーカス、前進と旋回、リセット、Feet と Rollers の違いを、現在のキー実装に合わせて確認します。
ガイドを読む →実機と同じ robotd、robotctl、50 Hz ループを MuJoCo の身体につなぎ、起動、短い走行、health とリアルタイム率を確認します。
ガイドを読む →現在の方策一覧と公式更新を確認し、ローカルまたはコミュニティの ONNX を一つのスロットで試し、公式既定値へ戻すまでを整理します。
ガイドを読む →チェックポイントを公式の書き出し処理に渡し、観測の正規化と 61 入力を保ったまま再生。旧モデルとの差、キー配置、公開パッケージの事前確認を説明します。
ガイドを読む →9 月 23 日の正式版を対象に、実行中の版、更新元の応答、遠隔登録、ゲームパッド切断時の修正を確認する順序をまとめます。
ガイドを読む →2026 年 9 月 7 日の公式ストア確認記録を、現在の納期と区別して掲載。注文ロット、日本への配送、送料や税など、購入前に原窓口で確認する項目を整理します。
ガイドを読む →公式学習リポジトリを読む順序を、依存関係、タスク、クラウド、チェックポイントに分けて整理。版を固定し、古い fork の手順と混ぜずに進めます。
ガイドを読む →Pollen Robotics の原発表を基に、機体、ブラウザ体験、学習コードの役割を整理。自作資料との違いと、手元に実機がない段階でできることを案内します。
ガイドを読む →