Sources officielles Guide mis à jour 24 oct. 2026
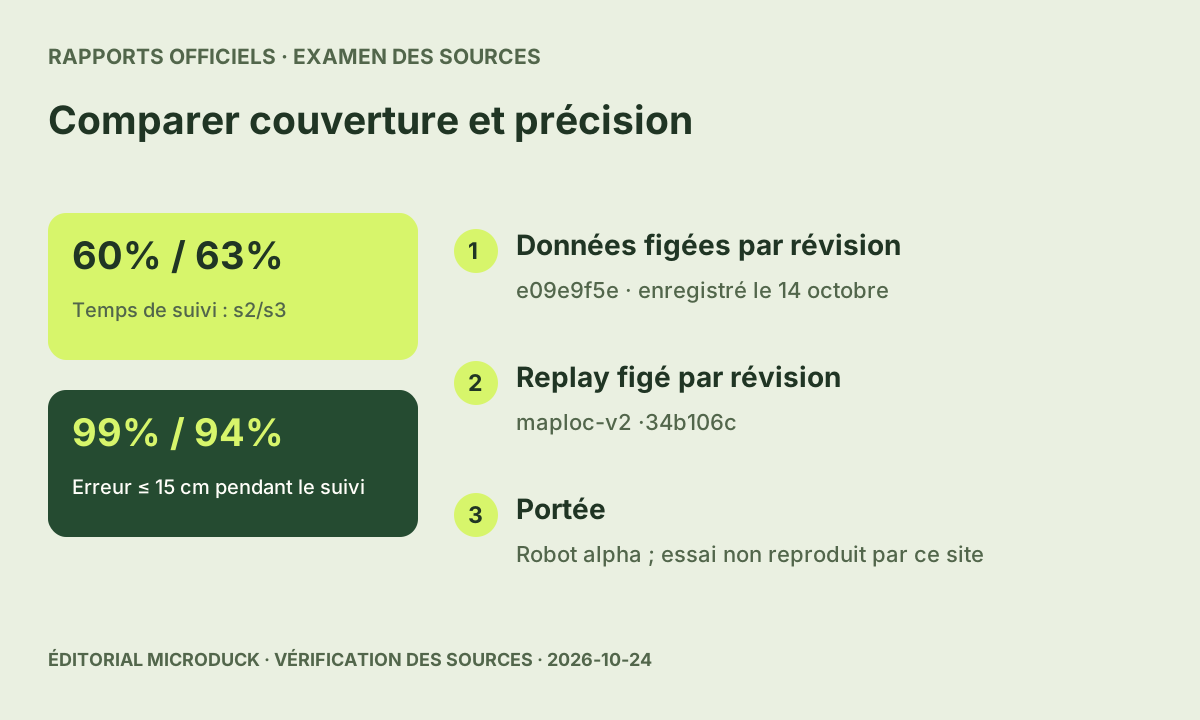
Deux rapports techniques officiels relient odométrie, ToF et jeu de données fixé par révision. Comparez couverture et précision ; le daemon stable est inchangé.
Source examinée 24 oct. 2026
Schéma original de la rédaction · examen des sources, sans essai matériel. Sources de la communauté maker Guide mis à jour 24 oct. 2026
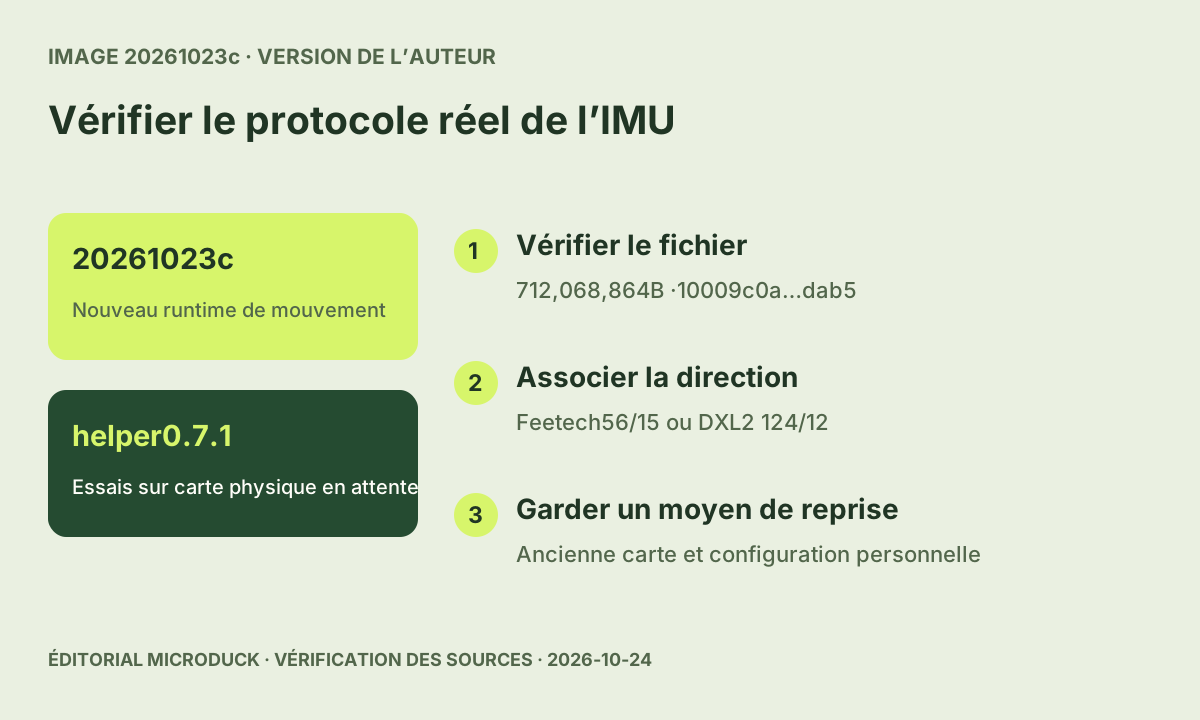
Vérifiez l’image, helper0.7.1 et le protocole réel avant l’étalonnage. Cette version formelle de l’auteur attend encore des essais sur matériel.
Source examinée 24 oct. 2026
Schéma original de la rédaction · examen des sources, sans essai matériel. Sources de la communauté maker Guide mis à jour 24 oct. 2026
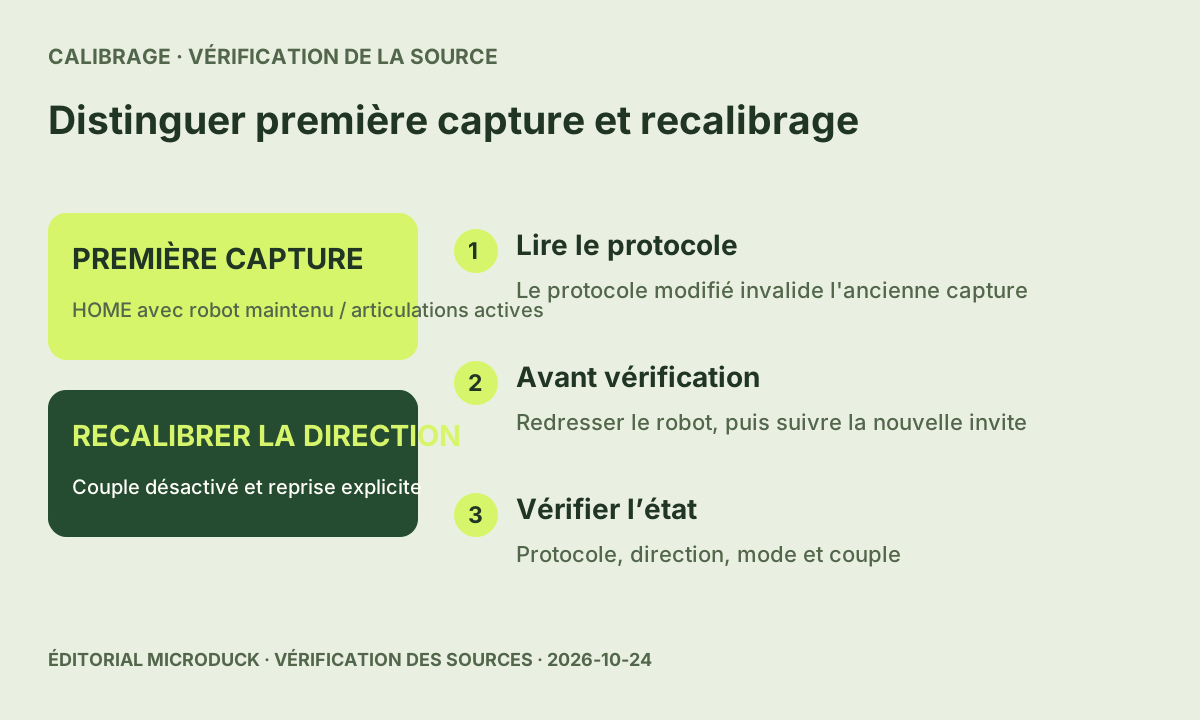
Vérifiez le protocole, la capture HOME avec le robot maintenu et la reprise couple désactivé. Poursuivez ensuite avec les modèles et le parcours DIY complet.
Source examinée 24 oct. 2026
Schéma original de la rédaction · examen des sources, sans essai matériel. Mises à jour récentes Les changements substantiels en premier, y compris les nouvelles étapes ajoutées aux anciens articles.
Voir toutes les ressources → 20 oct. 2026 Choisissez où jouer les sons de la manette UDP, sur le robot ou l’ordinateur, et vérifiez le correctif de configuration hérité de 0.17.7.
↗ 17 oct. 2026 Conservez révisions, photos originales, composants, essais et échecs pour rendre votre montage compréhensible et vérifiable.
↗ 17 oct. 2026 Consultez la publication du 23 septembre sur la manette, les sources de mise à jour et le diagnostic du service distant.
↗ 17 oct. 2026 Consultez la version du 5 octobre et conservez état, configuration et journaux avant toute mise à jour du robot.
↗ 17 oct. 2026 Consultez les anciennes affectations de manette et vérifiez la carte avant de supposer disponibles caméra, profondeur, IMU ou NFC.
↗ Qu’aimeriez-vous faire en premier ? Choisissez votre point de départ Guides techniques
Essayez Waddle In, chargez une politique publique et restaurez le mouvement intégré sans installer de pile d’entraînement.
Lire le guide → Guides techniques
Séparez découverte BLE, PIN, adresse réseau et signalisation WebRTC avant de modifier les réglages de votre robot officiel.
Lire le guide → Fabrication DIY
Choisissez un parcours DIY : protocole 20261023c, capture HOME initiale, recalibrage sans couple, contrats des modèles et sources de restauration.
Lire le guide → Fabrication DIY
Suivez pièces, impression, servos, câblage, Raspberry Pi et étalonnage en gardant les instructions originales à portée de main.
Lire le guide → Guides techniques
Séparez simulation web, exécution de politiques et entraînement CUDA avant d’installer ou de réserver des ressources.
Lire le guide → Guides techniques
Choisissez le mode duck-sim adapté aux politiques et à l’IPC ou à systemd et aux mises à jour, en respectant ses limites.
Lire le guide → Guides techniques
Vérifiez le jeu officiel et l’emplacement walk ; une mise à jour du daemon ne remplace pas forcément votre modèle manuel.
Lire le guide → Questions avant de commencer MicroDuck et Open Duck Mini sont-ils le même robot ? Ce sont des projets distincts. Pièces, câblage, logiciel et politiques doivent correspondre au robot et à sa révision.
Lire le guide → Faut-il du matériel pour commencer ? Le simulateur officiel permet d’essayer des mouvements existants dans le navigateur. L’entraînement de nouvelles politiques nécessite un environnement distinct.
Lire le guide → Ce site a-t-il construit et testé un robot complet ? Non. Ces guides examinent des sources publiques et indiquent leurs limites. Les vérifications dans le navigateur et les expériences rapportées par les auteurs sont identifiées séparément.
Lire le guide → S’agit-il du support officiel ? Cette communauté est indépendante. Pour les commandes et le support fabricant, contactez Pollen Robotics.
Lire le guide → Actualités officielles Actualités officielles
Consultez les rapports officiels du 23 octobre et le jeu de données fixé par commit. Distinguez couverture, précision et publications stables.
Lire le guide → Actualités officielles
Choisissez où jouer les sons de la manette UDP, sur le robot ou l’ordinateur, et vérifiez le correctif de configuration hérité de 0.17.7.
Lire le guide → Actualités officielles
Comprenez le correctif de l’actualisateur du 17 octobre et examinez l’erreur de métadonnées avant une mise à jour volontaire.
Lire le guide → Actualités officielles
Consultez les versions du 15 octobre : carnet local, attribution des manettes UDP et redécouverte des cartes Beta.
Lire le guide → Actualités officielles
Distinguez absence d’entrée, expiration du client et récupération avec les délais spécifiques à la version du 13 octobre.
Lire le guide → Actualités officielles
Consultez les versions du 12 octobre, l’entrée UDP facultative sur réseau local de confiance et les politiques séparées.
Lire le guide → Actualités officielles
Consultez les anciennes affectations de manette et vérifiez la carte avant de supposer disponibles caméra, profondeur, IMU ou NFC.
Lire le guide → Actualités officielles
Consultez la version du 5 octobre et conservez état, configuration et journaux avant toute mise à jour du robot.
Lire le guide → Actualités officielles
Consultez la publication du 23 septembre sur la manette, les sources de mise à jour et le diagnostic du service distant.
Lire le guide → Actualités officielles
Distinguez l’estimation historique du 7 septembre 2026 des conditions correspondant à votre commande actuelle.
Lire le guide → Actualités officielles
Retrouvez le code officiel et distinguez environnement local, tâches cloud et export de politiques avant de commencer.
Lire le guide → Actualités officielles
Retrouvez l’annonce de Pollen Robotics et choisissez une première étape entre simulateur, logiciel et entraînement.
Lire le guide → Aidez-nous à savoir ce qui vous est utile. Les statistiques facultatives mesurent les visites et l’usage des fonctions. Les fonctions essentielles du compte restent disponibles dans les deux cas. Détails de confidentialité
Refuser les statistiques Accepter les statistiques