Offizielle Quellen Anleitung aktualisiert 24. Okt. 2026
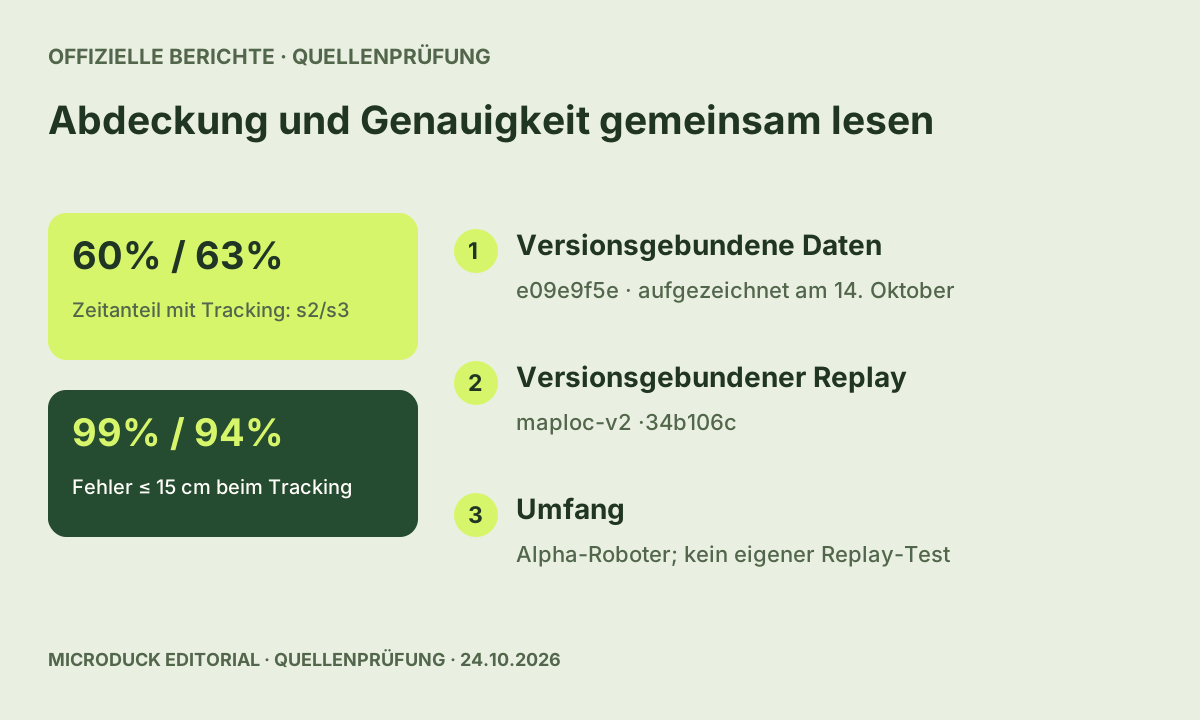
Zwei offizielle Entwicklungsberichte verbinden Odometrie, ToF und einen versionsgebundenen Datensatz. Tracking-Abdeckung und Genauigkeit getrennt lesen; der stabile Daemon bleibt unverändert.
Quelle geprüft 24. Okt. 2026
Eigene redaktionelle Grafik · Quellenprüfung, kein Hardwaretest. Quellen aus der Maker-Community Anleitung aktualisiert 24. Okt. 2026
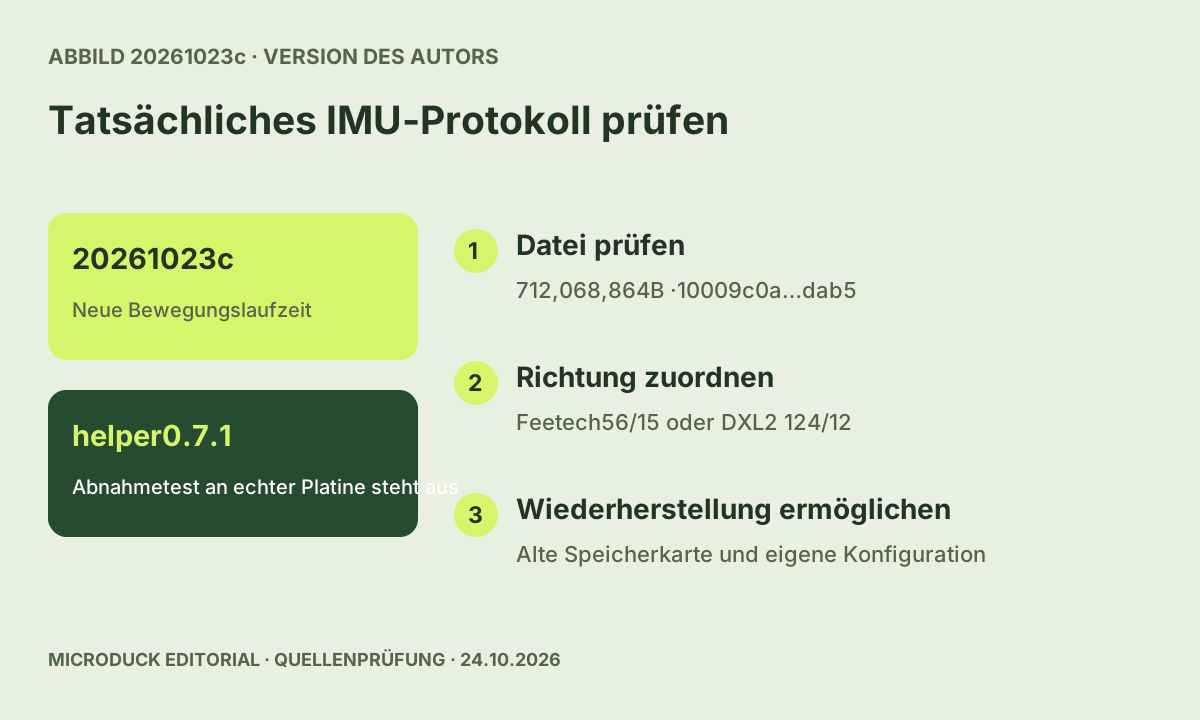
Prüfen Sie vor der Kalibrierung Systemabbild, helper0.7.1 und das tatsächliche Protokoll. Auch diese formelle Version des Autors benötigt noch Tests an echter Hardware.
Quelle geprüft 24. Okt. 2026
Eigene redaktionelle Grafik · Quellenprüfung, kein Hardwaretest. Quellen aus der Maker-Community Anleitung aktualisiert 24. Okt. 2026
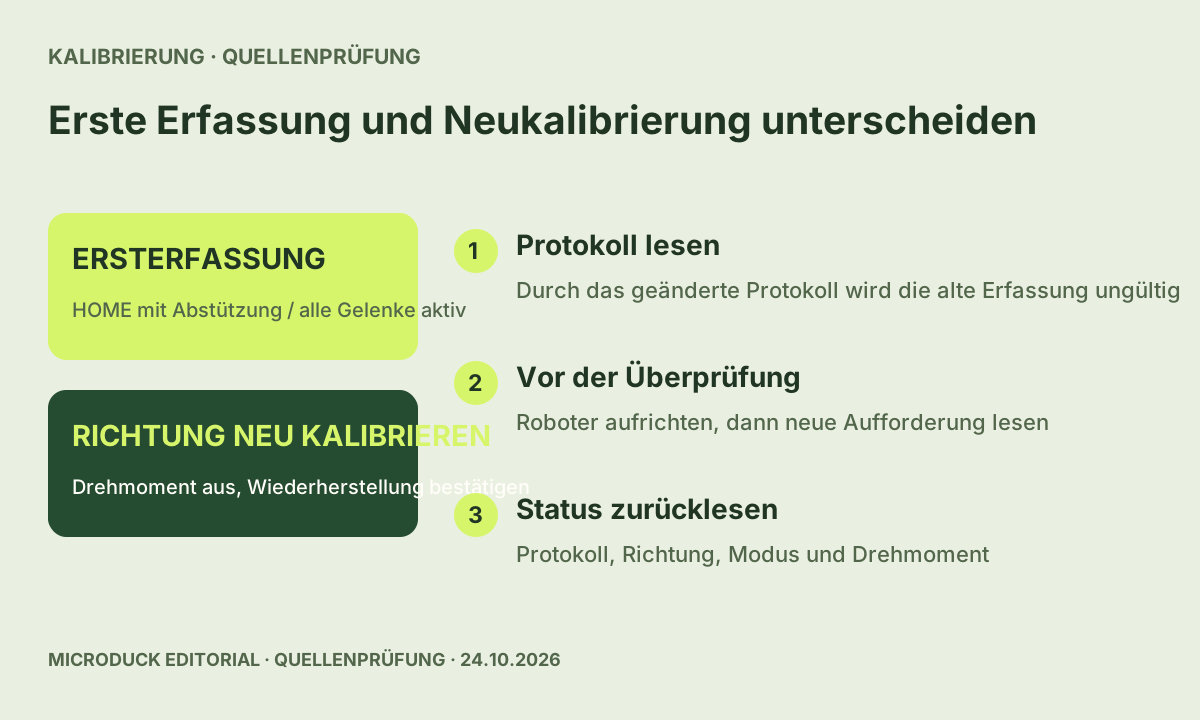
Protokollzuordnung, HOME-Erfassung am abgestützten Roboter und Wiederherstellung bei abgeschaltetem Drehmoment prüfen. Danach folgen Modelle und der vollständige DIY-Bauweg.
Quelle geprüft 24. Okt. 2026
Eigene redaktionelle Grafik · Quellenprüfung, kein Hardwaretest. Weitere aktuelle Änderungen Wesentliche Änderungen zuerst, auch neue Arbeitsschritte in älteren Anleitungen.
Alle Quellen ansehen → 20. Okt. 2026 Wählen Sie Roboter oder Laptop für den Ton des UDP-Gamepads und prüfen Sie die aus 0.17.7 übernommene Korrektur für erneute Einrichtungsversuche.
↗ 17. Okt. 2026 Dokumentiere Revisionen, eigene Fotos, Bauteile und Fehlschläge so, dass andere deinen Aufbau nachvollziehen können.
↗ 17. Okt. 2026 Lies die Veröffentlichung vom 23. September zu Gamepad-Verbindung, Update-Quellen, Fernregistrierung und Servo-Telemetrie.
↗ 17. Okt. 2026 Prüfe die Veröffentlichung vom 5. Oktober und bewahre Version, Konfiguration und Protokolle vor einer Aktualisierung auf.
↗ 17. Okt. 2026 Lies die historischen Tastenbelegungen und prüfe deine Platine vor Annahmen über Kamera, Tiefe, IMU oder NFC.
↗ Was möchten Sie zuerst tun? Wähle deinen Einstieg Technische Anleitungen
Probiere Waddle In, lade einen öffentlichen Move und kehre ohne Trainingsinstallation zur eingebauten Bewegung zurück.
Anleitung lesen → Technische Anleitungen
Trenne BLE-Suche, PIN, Netzwerkadresse und WebRTC-Signalisierung, bevor du Einstellungen eines offiziellen Roboters änderst.
Anleitung lesen → Selbstbau
DIY-Wege mit Protokoll 20261023c, erster HOME-Erfassung, Neukalibrierung bei abgeschaltetem Drehmoment sowie Modellverträgen und Wiederherstellungsquellen.
Anleitung lesen → Selbstbau
Gehe Bauteile, Druck, Servos, Verkabelung, Raspberry Pi und Kalibrierung mit den illustrierten Originalanleitungen durch.
Anleitung lesen → Technische Anleitungen
Trenne Browser-Simulation, Policy-Wiedergabe und CUDA-Training, bevor du Abhängigkeiten installierst oder Rechenleistung buchst.
Anleitung lesen → Technische Anleitungen
Wähle den passenden duck-sim-Modus für Policies und IPC oder für systemd und Updater und beachte die Hardwaregrenzen.
Anleitung lesen → Technische Anleitungen
Prüfe offiziellen Policy-Satz und walk-Slot, denn ein Daemon-Update ersetzt ein manuell geladenes Modell nicht zwingend.
Anleitung lesen → Fragen vor dem Start Sind MicroDuck und Open Duck Mini derselbe Roboter? Es sind eigenständige Projekte. Bauteile, Verkabelung, Laufzeit und Policies müssen zum gewählten Roboter und seiner Revision passen.
Anleitung lesen → Brauche ich zum Einstieg Hardware? Im offiziellen Browser-Simulator kannst du vorhandene Bewegungen ausprobieren. Neue Policies benötigen eine eigene Trainingsumgebung.
Anleitung lesen → Hat diese Website einen vollständigen Roboter gebaut und getestet? Nein. Diese Anleitungen prüfen öffentliche Quellen und benennen ihre Grenzen. Browser-Prüfungen und von Autoren berichtete Experimente sind gesondert gekennzeichnet.
Anleitung lesen → Ist dies der offizielle Support? Dies ist eine unabhängige Community. Für Bestellungen und Herstellersupport ist Pollen Robotics zuständig.
Anleitung lesen → Offizielle Neuigkeiten Offizielle Neuigkeiten
Lesen Sie die offiziellen Berichte vom 23. Oktober und den auf einen Commit festgelegten Datensatz. Tracking-Abdeckung, Genauigkeit und stabile Versionen unterscheiden.
Anleitung lesen → Offizielle Neuigkeiten
Wählen Sie Roboter oder Laptop für den Ton des UDP-Gamepads und prüfen Sie die aus 0.17.7 übernommene Korrektur für erneute Einrichtungsversuche.
Anleitung lesen → Offizielle Neuigkeiten
Verstehe die Updater-Korrektur vom 17. Oktober und prüfe Metadatenfehler vor einer bewussten Aktualisierung des Daemons.
Anleitung lesen → Offizielle Neuigkeiten
Lies die Versionen vom 15. Oktober zu lokalem Logbuch, UDP-Pad-Zuordnung und erneuter Erkennung von Beta-Platinen.
Anleitung lesen → Offizielle Neuigkeiten
Unterscheide fehlende Eingaben, Client-Timeout und Wiederanlauf anhand der Zeiten der Version vom 13. Oktober.
Anleitung lesen → Offizielle Neuigkeiten
Prüfe die Versionen vom 12. Oktober, optionale UDP-Eingabe im vertrauenswürdigen LAN und getrennte Policy-Aktualisierungen.
Anleitung lesen → Offizielle Neuigkeiten
Lies die historischen Tastenbelegungen und prüfe deine Platine vor Annahmen über Kamera, Tiefe, IMU oder NFC.
Anleitung lesen → Offizielle Neuigkeiten
Prüfe die Veröffentlichung vom 5. Oktober und bewahre Version, Konfiguration und Protokolle vor einer Aktualisierung auf.
Anleitung lesen → Offizielle Neuigkeiten
Lies die Veröffentlichung vom 23. September zu Gamepad-Verbindung, Update-Quellen, Fernregistrierung und Servo-Telemetrie.
Anleitung lesen → Offizielle Neuigkeiten
Unterscheide die historische Angabe vom 7. September 2026 von den Bedingungen deiner heutigen Bestellung.
Anleitung lesen → Offizielle Neuigkeiten
Finde den offiziellen Code und unterscheide lokale Einrichtung, Cloud-Aufträge und Policy-Export vor deinem ersten Versuch.
Anleitung lesen → Offizielle Neuigkeiten
Lies die Ankündigung von Pollen Robotics und wähle deinen Einstieg über Simulator, Software oder Trainingsvorbereitung.
Anleitung lesen → Hilf uns zu erkennen, was nützlich ist. Optionale Statistiken erfassen Seitenaufrufe und die Nutzung von Funktionen. Die grundlegenden Kontofunktionen sind bei beiden Optionen verfügbar. Datenschutzhinweise
Statistik ablehnen Statistik erlauben