Fuentes oficialesGuía actualizada
MicroDuck SLAM: qué demuestran los datos
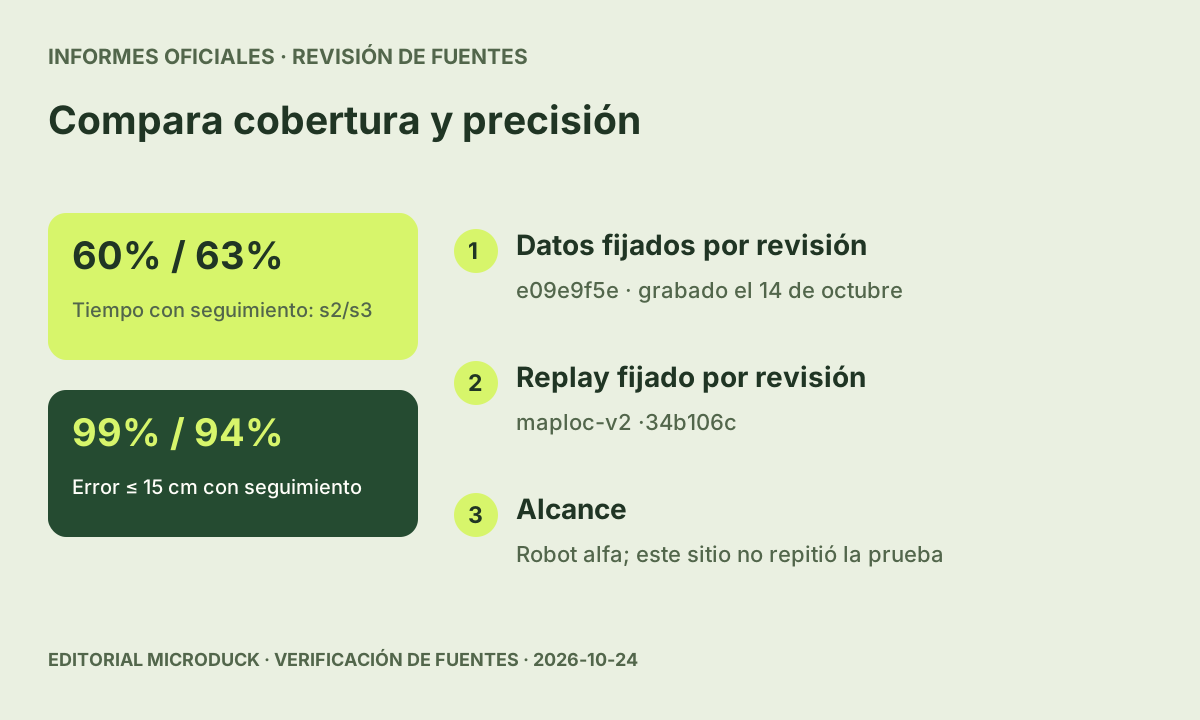
Dos informes oficiales relacionan odometría, ToF y un conjunto de datos fijado por revisión. Compara cobertura y precisión; el daemon estable no ha cambiado.
Fuente revisada
MicroDuck es un robot bípedo de Pollen Robotics. Aquí encontrarás tutoriales DIY, notas de versiones y diagnóstico independientes, con fuentes originales y límites claros.
Dos informes oficiales relacionan odometría, ToF y un conjunto de datos fijado por revisión. Compara cobertura y precisión; el daemon estable no ha cambiado.
Fuente revisada
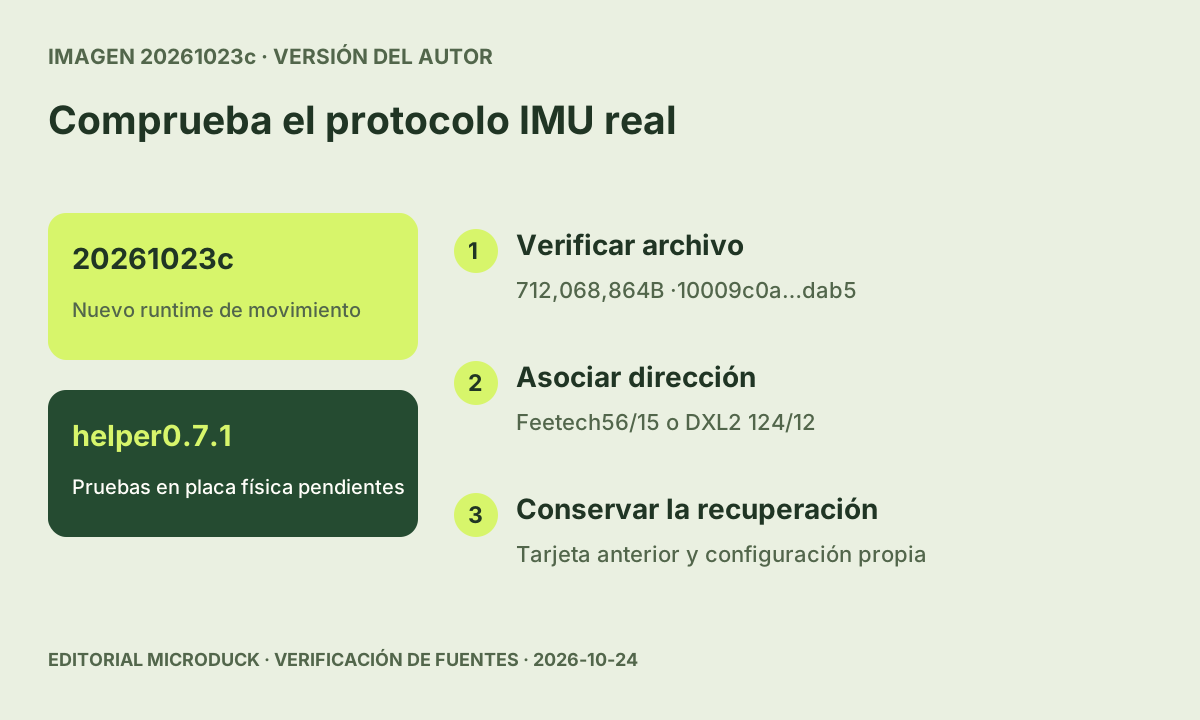
Comprueba la imagen, helper0.7.1 y el protocolo real antes de calibrar. Esta versión formal del autor aún tiene pruebas físicas pendientes.
Fuente revisada
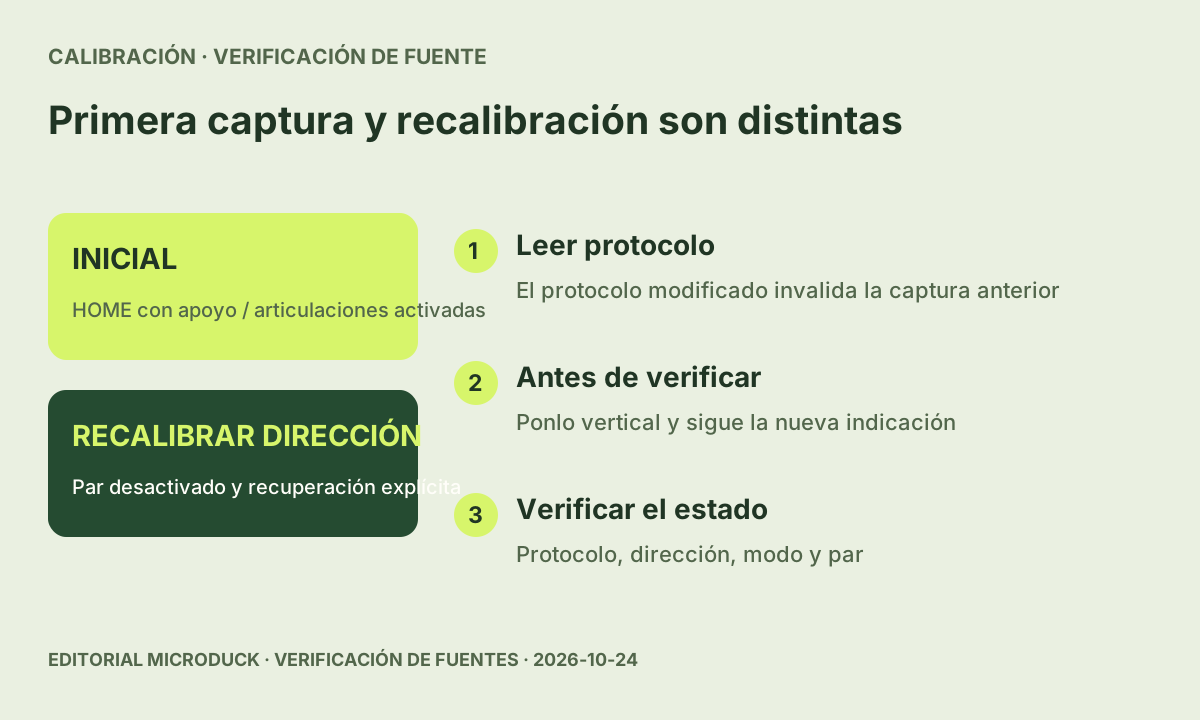
Revisa el protocolo, la captura HOME con el robot sujeto y la recuperación sin par. Después continúa con los modelos y la ruta DIY completa.
Fuente revisada
Primero los cambios sustanciales, incluidos los pasos nuevos en artículos anteriores.
Elige robot o portátil para el sonido del mando UDP y revisa la corrección de reintentos de configuración heredada de 0.17.7. No implica una prueba física.
Documenta revisiones, piezas, fotos propias, cambios y fallos para que otra persona pueda entender tu montaje.
Revisa la publicación del 23 de septiembre, la reconexión del mando, la fuente de actualización y el estado de registro remoto.
Consulta la publicación del 5 de octubre y conserva versión, configuración y registros antes de una actualización.
Consulta los cambios históricos de mando y comprueba la placa antes de asumir funciones de cámara, profundidad, IMU o NFC.
Prueba Waddle In, carga un movimiento público y restaura la selección oficial sin instalar un entorno de entrenamiento.
Leer la guía →Distingue descubrimiento BLE, PIN, dirección de red y señalización WebRTC antes de modificar ajustes de tu robot oficial.
Leer la guía →Elige una ruta DIY y revisa protocolo 20261023c, muestreo HOME inicial, recalibración sin par, contratos de modelos y fuentes de recuperación.
Leer la guía →Sigue las etapas de piezas, impresión, servos, cableado, Raspberry Pi y calibración con las instrucciones originales.
Leer la guía →Separa simulación en navegador, reproducción y entrenamiento CUDA antes de instalar dependencias o reservar cómputo.
Leer la guía →Elige el modo de duck-sim adecuado para políticas e IPC o para systemd y actualizaciones, y conoce sus límites.
Leer la guía →Comprueba el conjunto oficial y la ranura walk; actualizar el daemon no garantiza que cambie una política cargada manualmente.
Leer la guía →Son proyectos distintos. Piezas, cableado, software y políticas deben corresponder al robot y a su versión.
Leer la guía →El simulador oficial permite probar movimientos existentes en el navegador. Entrenar políticas nuevas requiere otro entorno.
Leer la guía →No. Las guías revisan fuentes públicas e indican sus límites. Las comprobaciones en navegador y los experimentos de otros autores se identifican por separado.
Leer la guía →Esta comunidad es independiente. Consulta a Pollen Robotics para pedidos y soporte del fabricante.
Leer la guía →Lee los informes oficiales del 23 de octubre y el conjunto de datos fijado por commit. Distingue cobertura, precisión y versiones estables.
Leer la guía →Elige robot o portátil para el sonido del mando UDP y revisa la corrección de reintentos de configuración heredada de 0.17.7. No implica una prueba física.
Leer la guía →Entiende la corrección del actualizador del 17 de octubre y revisa el error de metadatos antes de una actualización deliberada.
Leer la guía →Consulta las versiones del 15 de octubre: cuaderno local, selección de mandos UDP e identidad de placas Beta tras actualizar.
Leer la guía →Distingue falta de entradas, pérdida de sesión y recuperación según los tiempos de la versión publicada el 13 de octubre.
Leer la guía →Revisa los cambios del 12 de octubre, la entrada UDP opcional en una LAN de confianza y la actualización independiente de políticas.
Leer la guía →Consulta los cambios históricos de mando y comprueba la placa antes de asumir funciones de cámara, profundidad, IMU o NFC.
Leer la guía →Consulta la publicación del 5 de octubre y conserva versión, configuración y registros antes de una actualización.
Leer la guía →Revisa la publicación del 23 de septiembre, la reconexión del mando, la fuente de actualización y el estado de registro remoto.
Leer la guía →Distingue la estimación histórica del 7 de septiembre de 2026 de las condiciones aplicables a tu pedido actual.
Leer la guía →Localiza el código oficial, prepara el entorno y distingue entrenamiento local, tareas en la nube y políticas exportadas.
Leer la guía →Conoce el anuncio original de MicroDuck y elige entre simulación, software y preparación de entrenamiento.
Leer la guía →