Fontes oficiais Guia atualizado 24 de out. de 2026
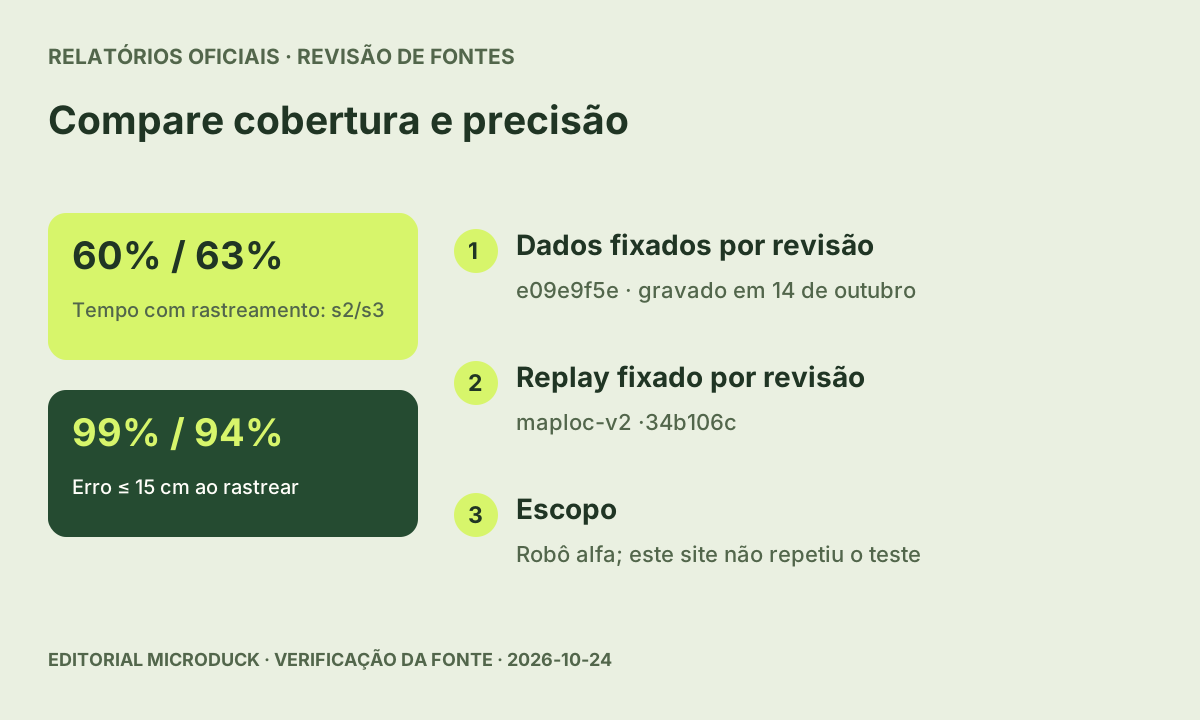
Dois relatórios técnicos oficiais relacionam odometria, ToF e um conjunto de dados fixado por revisão. Compare cobertura e precisão; o daemon estável não mudou.
Fonte revisada 24 de out. de 2026
Diagrama original da redação · revisão de fontes, sem teste físico. Fontes da comunidade maker Guia atualizado 24 de out. de 2026
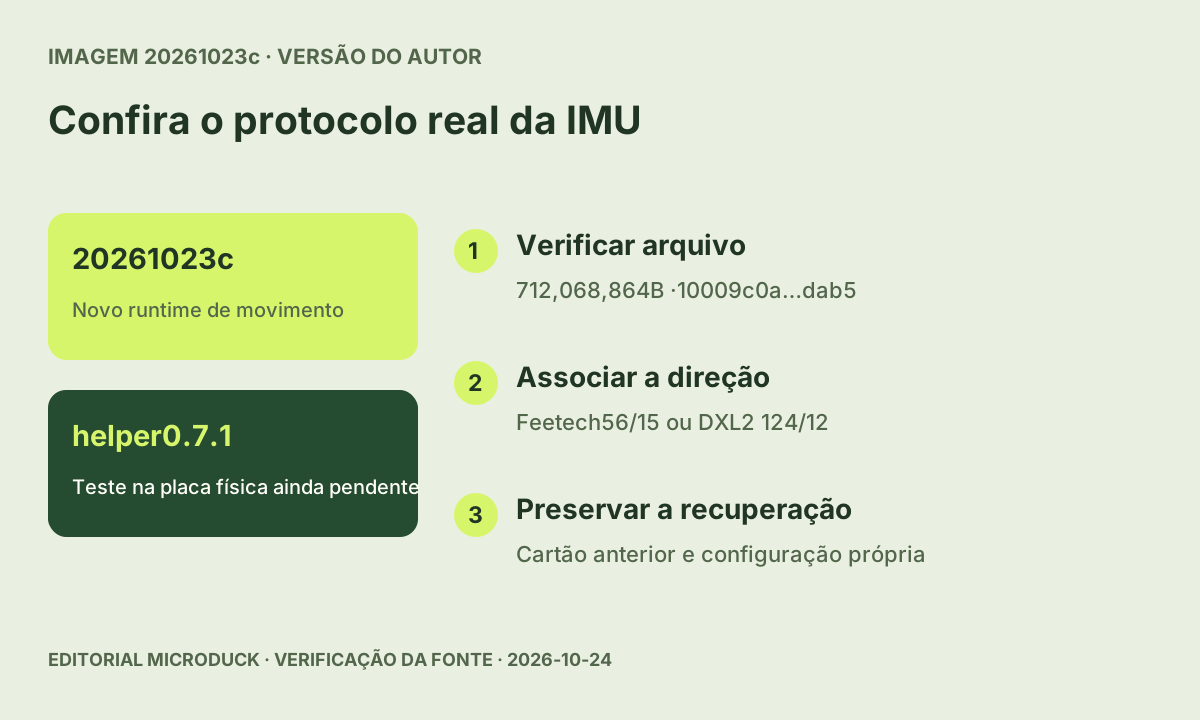
Confira a imagem, helper0.7.1 e o protocolo real antes de calibrar. Esta versão formal do autor ainda tem testes físicos pendentes.
Fonte revisada 24 de out. de 2026
Diagrama original da redação · revisão de fontes, sem teste físico. Fontes da comunidade maker Guia atualizado 24 de out. de 2026
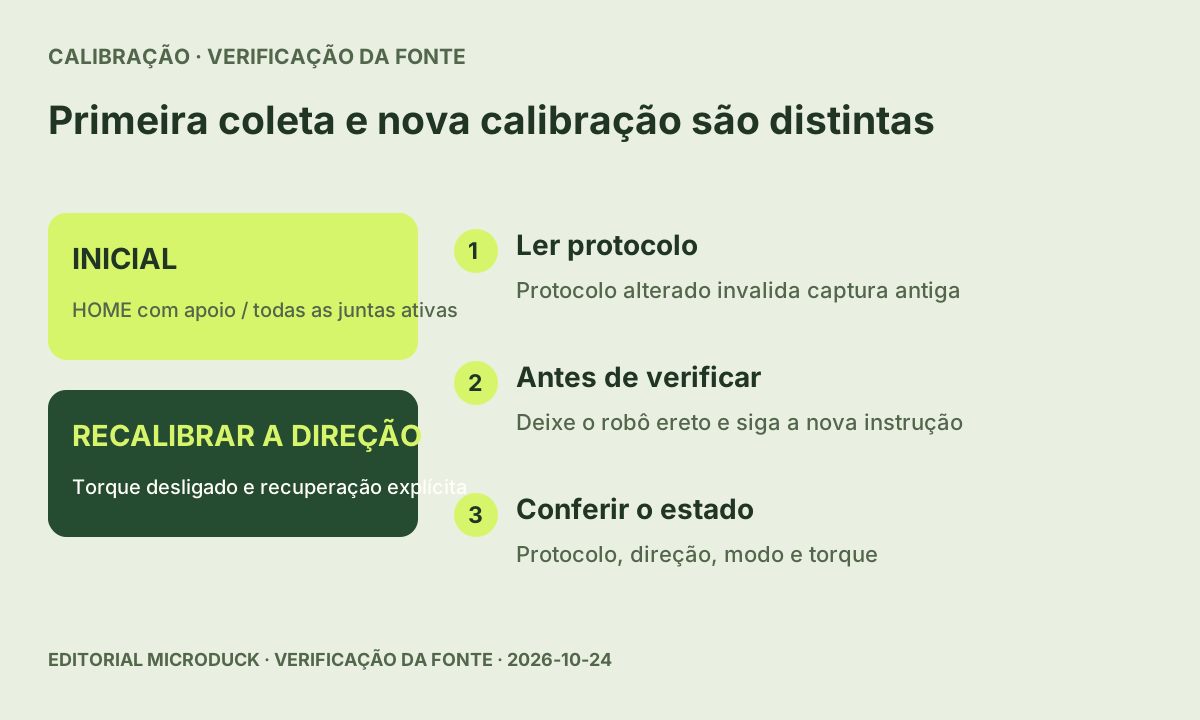
Confira o protocolo, a coleta HOME com o robô apoiado e a recuperação sem torque. Depois siga para os modelos e o roteiro DIY completo.
Fonte revisada 24 de out. de 2026
Diagrama original da redação · revisão de fontes, sem teste físico. Atualizações recentes Primeiro as mudanças relevantes, incluindo etapas novas em artigos anteriores.
Ver todos os recursos → 20 de out. de 2026 Escolha o robô ou o notebook para o som do controle UDP e confira a correção de novas tentativas de configuração herdada da versão 0.17.7.
↗ 17 de out. de 2026 Documente revisões, peças, fotos próprias, mudanças e falhas para que outra pessoa consiga entender e avaliar sua montagem.
↗ 17 de out. de 2026 Consulte a publicação de 23 de setembro sobre controle, fontes de atualização, registro remoto e telemetria de servos.
↗ 17 de out. de 2026 Consulte a versão de 5 de outubro e preserve versão ativa, configuração e registros antes de atualizar o robô.
↗ 17 de out. de 2026 Leia o mapeamento histórico do controle e confira a placa antes de supor suporte a câmera, profundidade, IMU ou NFC.
↗ O que você gostaria de fazer primeiro? Escolha por onde começar Guias técnicos
Teste Waddle In, carregue uma política pública e restaure o movimento integrado sem instalar o ambiente de treinamento.
Ler o guia → Guias técnicos
Separe descoberta BLE, PIN, endereço de rede e sinalização WebRTC antes de alterar configurações do robô oficial.
Ler o guia → Montagem DIY
Escolha um roteiro DIY: protocolo 20261023c, coleta HOME inicial, nova calibração sem torque, contratos dos modelos e fontes de recuperação.
Ler o guia → Montagem DIY
Siga peças, impressão, servos, fiação, Raspberry Pi e calibração com as instruções ilustradas originais em cada etapa.
Ler o guia → Guias técnicos
Separe simulação no navegador, execução de políticas e treinamento CUDA antes de instalar dependências ou contratar computação.
Ler o guia → Guias técnicos
Escolha o modo duck-sim para políticas e IPC ou para systemd e atualizações, respeitando os limites do hardware simulado.
Ler o guia → Guias técnicos
Confira conjunto oficial e slot walk; atualizar o daemon não garante substituir uma política carregada manualmente.
Ler o guia → Perguntas antes de começar MicroDuck e Open Duck Mini são o mesmo robô? São projetos diferentes. Peças, fiação, software e políticas devem corresponder ao robô e à revisão escolhidos.
Ler o guia → Preciso de hardware para começar? O simulador oficial permite testar movimentos existentes no navegador. Treinar novas políticas exige outro ambiente.
Ler o guia → Este site montou e testou um robô completo? Não. Os guias analisam fontes públicas e indicam seus limites. Verificações no navegador e experimentos relatados por autores são identificados separadamente.
Ler o guia → Este é o suporte oficial? Esta comunidade é independente. Para pedidos e suporte do fabricante, procure a Pollen Robotics.
Ler o guia → Novidades oficiais Novidades oficiais
Leia os relatórios oficiais de 23 de outubro e o conjunto de dados fixado por commit. Diferencie cobertura, precisão e versões estáveis.
Ler o guia → Novidades oficiais
Escolha o robô ou o notebook para o som do controle UDP e confira a correção de novas tentativas de configuração herdada da versão 0.17.7.
Ler o guia → Novidades oficiais
Entenda a correção do atualizador de 17 de outubro e analise erros de metadados antes de atualizar o daemon de forma deliberada.
Ler o guia → Novidades oficiais
Consulte as versões de 15 de outubro: caderno local, seleção de controles UDP e nova descoberta de placas Beta.
Ler o guia → Novidades oficiais
Diferencie falta de entradas, expiração do cliente e recuperação pelos tempos da versão publicada em 13 de outubro.
Ler o guia → Novidades oficiais
Confira versões de 12 de outubro, entrada UDP opcional em LAN confiável e atualização de políticas separada do daemon.
Ler o guia → Novidades oficiais
Leia o mapeamento histórico do controle e confira a placa antes de supor suporte a câmera, profundidade, IMU ou NFC.
Ler o guia → Novidades oficiais
Consulte a versão de 5 de outubro e preserve versão ativa, configuração e registros antes de atualizar o robô.
Ler o guia → Novidades oficiais
Consulte a publicação de 23 de setembro sobre controle, fontes de atualização, registro remoto e telemetria de servos.
Ler o guia → Novidades oficiais
Separe a estimativa histórica de 7 de setembro de 2026 das condições que se aplicam ao seu pedido atual.
Ler o guia → Novidades oficiais
Encontre o código oficial e diferencie instalação local, tarefas na nuvem e exportação de políticas antes do primeiro teste.
Ler o guia → Novidades oficiais
Conheça o anúncio da Pollen Robotics e escolha por onde começar entre simulador, software e preparação para treinamento.
Ler o guia →